 网硕互联帮助中心
科沃斯八界开源机器人场景深度体验
- 引言
- 一、八界 – 介绍
- 二、八界到家第一步
- 三、开发环境配置
-
- 3.1 开源仓库下载
- 3.2 开发环境说明
- 3.3 第一个程序测试
- 四、各种Demo 测试
-
- 4.1 新手上路
- 4.2 Python 版本玩具配送示例
- 4.3 Python 桌面整理示例
- 4.4 Python 玄关鞋子整理
- 4.5 Python 玩具收纳整理
- 五、创意场景测试
-
- 5.1 八界机器人任务脚本(玩具收纳完整优化版)
-
- 5.1.1 脚本功能
- 5.1.2 完整执行链路:
- 5.1.3 目录与结构
- 5.1.4 配置区
- 5.1.5 命令行参数
- 5.1.6 重试策略总结
- 5.1.7 运行方式:
- 5.2 餐桌纸巾送物任务
-
- 5.2.1 脚本功能
- 5.2.2 执行链路
- 5.2.3 脚本结构
- 5.2.4 功能概览
- 5.2.5 配置区
- 5.2.6 命令行参数
- 5.2.7 运行方式
- 5.3 八界机器人整理玄关鞋子代码示例
-
- 5.3.1 脚本功能
- 5.3.2 执行链路
- 5.3.3脚本结构
- 5.3.4 功能概览
- 5.3.5 配置区
- 5.3.6 命令行参数
- 5.2.7 运行方式
- 5.4 餐桌玩具收纳整理
-
- 5.4.1 脚本功能
- 5.4.2 执行链路
- 5.4.3 脚本结构
- 5.4.4 功能概览
- 5.4.5 配置区
- 5.4.6 命令行参数
- 5.4.7 运行方式
- 5.5 玩具收纳和鞋子整理
-
- 5.5.1 脚本功能
- 5.5.2执行链路
- 5.5.3 脚本结构
- 5.5.4 功能概览
- 5.5.5 配置区
- 5.5.6 命令行参数
- 5.5.7 运行方式
- 六、测评小结
引言
CSDN 推送了「科沃斯八界开发者开源共创大赛」的调查问卷信息,里面附有一份科沃斯机器人测评征文的调查问卷链接。当时只是顺手填写了一下,填完便没再放在心上。没想到过了一段时间,CSDN 的工作人员联系到我,告知我被科沃斯选中,成为参与测评的KOL之一。说实话,我从未想过自己也能有这样的机会,心里既惊喜又期待,忍不住连声感叹。 在八界开源机器人正式到手之前,我先去科沃斯官网做了一番功课:了解它的核心参数、外观设计、开源生态以及所支持的环境等信息。当时心里就在想,这台机器人个头不小,开源能力又丰富,想必会非常好玩。事实证明,等它真正到手之后,果然没有让我失望!
一、八界 – 介绍
在中秋假期第一天,八界到了。因为上一位KOL已经完成了测评,所以这台八界是经过一轮流转后到我手上的。收到快递时,包装箱比预想中大不少,外箱上印着科沃斯的品牌标识和八界的型号信息,整体保护得很到位,四周都有泡沫缓冲,看得出官方在运输环节考虑得很周全。
拆开外箱,里面是两层结构:上层是配件盒,下层是主机。配件盒里整齐地放着玩具收纳筐、充电底座。主机被厚实的防尘袋包裹着,取出时能明显感受到它的分量——整机用料扎实,外壳是磨砂质感的工程塑料,边角处理得比较圆润,没有毛刺感,做工属于机器人里比较讲究的那一档。
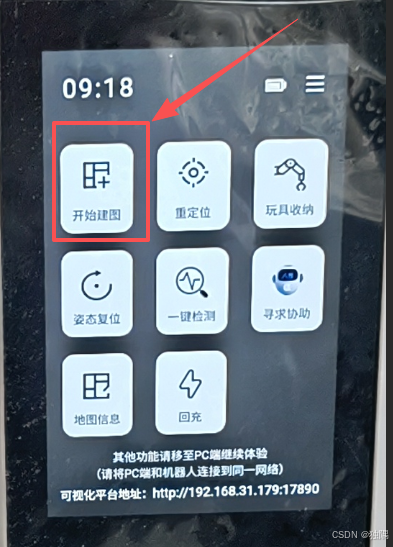
把八界移除包装,推出包装箱,第一眼印象就是「大」。它的底盘比常见的扫地机器人宽出一圈。机身正面有一块小屏幕,开机后会显示系统状态和基础交互信息,进入首页之后屏幕上显示了八个功能,以及设备的状态信息。整体设计语言偏简洁硬朗,科技感比较强。 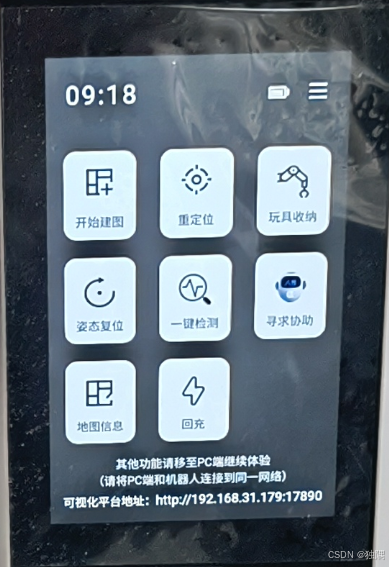
开机之后,系统启动速度很快,进入主界面后能看到基于开源系统定制的桌面环境。初步把玩下来,触控响应灵敏,菜单逻辑清晰,对开发者来说上手门槛不高。考虑到它同时具备移动底盘、开放接口和可编程能力,这台机器人的可玩性确实比普通家用机器人高出一大截,也让我对后续的深度测评更期待了。
- 外观介绍
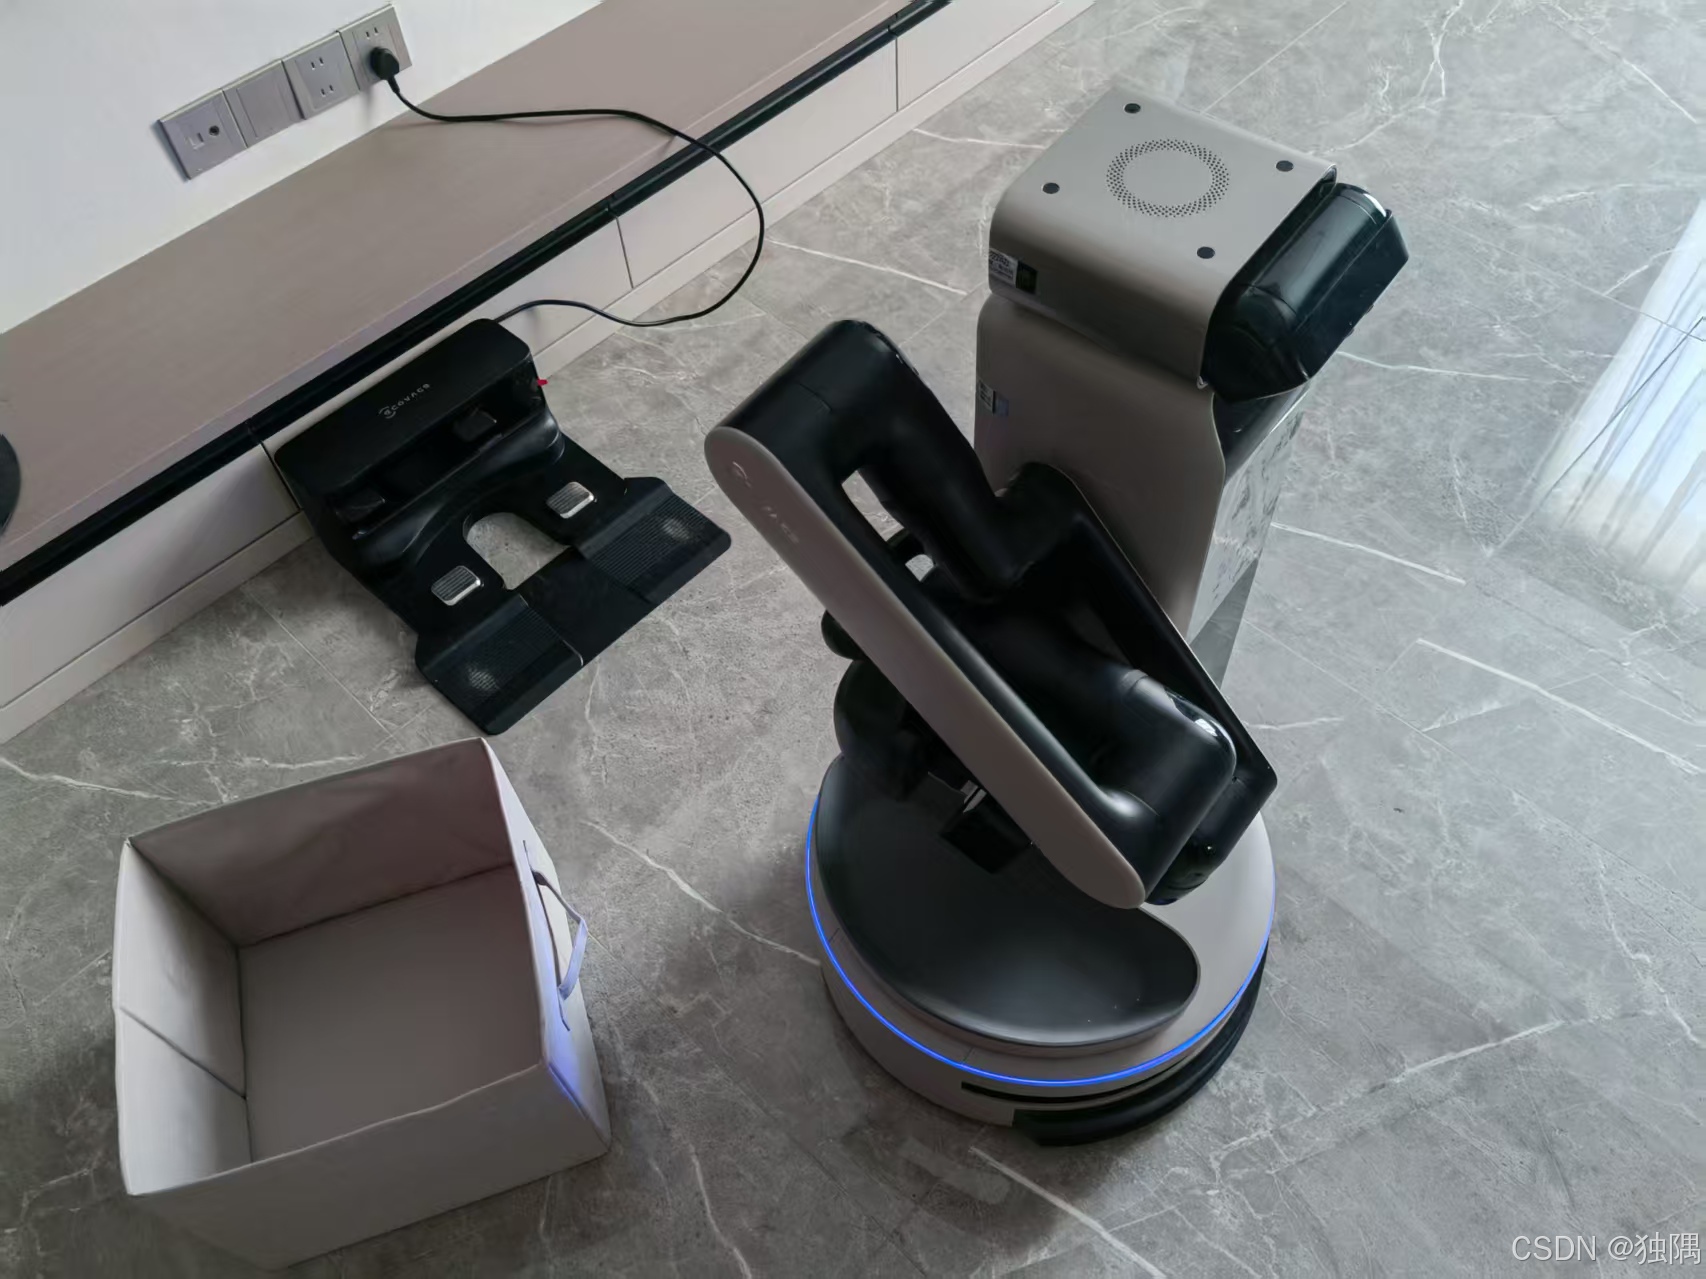
| 整体形态 | 圆柱形底座 + 直立式机身,配色以米白+深灰黑为主,底部带蓝色环形氛围灯 | 人形化比例,兼顾稳定性和通过性;视觉上亲和,适合家庭/办公场景 |
| 机身尺寸 | 直径 465 mm × 高度 850~1290 mm | 高度可升降,站立时接近成人腰部到胸部之间 |
| 头部 | 顶部模块化设计,含黑色光耦区、语音模组孔阵、顶部散热格栅 | 承载头部 RGBD 相机、语音拾音、光耦碰撞检测 |
| 头部 RGBD 相机 | 顶部前方一个黑色方块相机模组 | 用于头部视角的场景感知、VLM 感知、放置框识别 |
| 手部 RGBD 相机 | 机械臂末端靠近夹爪的位置,一个小型相机模组 | 用于抓取前的近距离观测(ARM 视角) |
| 机械臂 | 深灰黑色六自由度机械臂,位于机身正面上半部分,可折叠收纳 | 臂展 800 mm,用于抓取、放置、精细操作 |
| 末端夹爪 | 两指平行开合夹爪,银灰色,夹爪内侧带传感器与 UV 灯 | 开合行程 0~100 mm,可检测抓紧/滑动/掉落,支持 UV 清洁 |
| 机身主体 | 正面为黑色面板(内嵌 7 寸触摸屏),侧面为米白色外壳 | 屏幕用于交互;外壳内有嵌入式主板与算力模块 |
| 升降平台 | 机身中段可升降的柱状结构 | 440 mm 行程,速度 50 mm/s,让机械臂覆盖 0~850 mm 高度平面 |
| 底盘 | 圆形底座 + 双驱轮 + 万向轮,前部有激光雷达窗口 | 静音双驱底盘,最小通过宽度 60 cm,最大速度 0.4 m/s |
| 激光雷达 | 底盘前部一个圆形窗口 | dToF 激光雷达,用于 SLAM 建图与导航 |
| 避障传感器 | 底盘四周分布面阵 ToF、线激光、撞板 | 多模态避障,保障移动安全 |
| 下视传感器 | 底盘底部 8 颗 | 防止跌落、检测台阶 |
| 屏幕 | 机身正面 7 寸触摸屏,多点触控 | 显示状态、交互反馈、建图控制 |
| 语音模组 | 头部/机身上的麦克风阵列和扬声器 | 六环麦克风 + 单声道扬声器,支持声纹识别 |
| 充电桩 | 黑色底座式充电桩,带金属触点和导向槽 | 机器人自动回充对接触点 |
| 线缆 | 充电桩连接到墙面插座 | 常规 220V 供电 |
| 整体风格 | 简洁、科技感、家电化,符合科沃斯一贯的工业设计语言 | 适合在室内环境中长期放置 |
- 外观图片
二、八界到家第一步
-
1、恢复出厂设置 先恢复出厂设置,避免被上一位 KOL 的数据影响
-
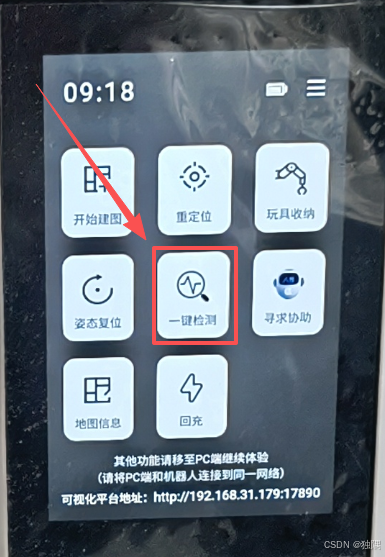
2、自检 第一步就是通过屏幕上面的一键检测,检查八界的各个硬件、传感器、以及补光灯,激光雷达等是否正常
-
3、建图 第二步就是连接 WIFI 建图,后续的所有功能都依赖这个地图。导航,定位等 建图最好是将八界推回充电桩后在执行,以及将八界放到墙边,他将以充电桩开始建图,不想让他去的地方,可以关门,或者使用凳子拦截它
-
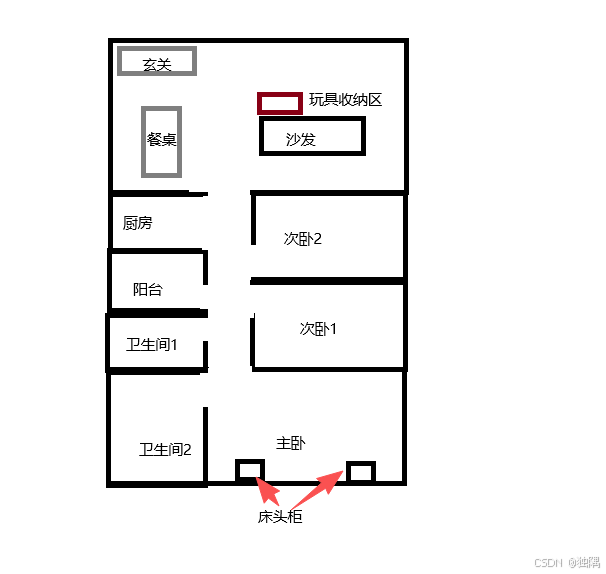
4、语义地图示例 由于忘记拍照留存,所以画图示意一下 玩具收纳区,玄关都是建图完成之后手动改了一下的
-
5、面板功能测试 完成建图之后,我也将面板上面的所有功能都测试了一遍,以及将所有相关的设置都看了一遍,增强对八界的了解
-
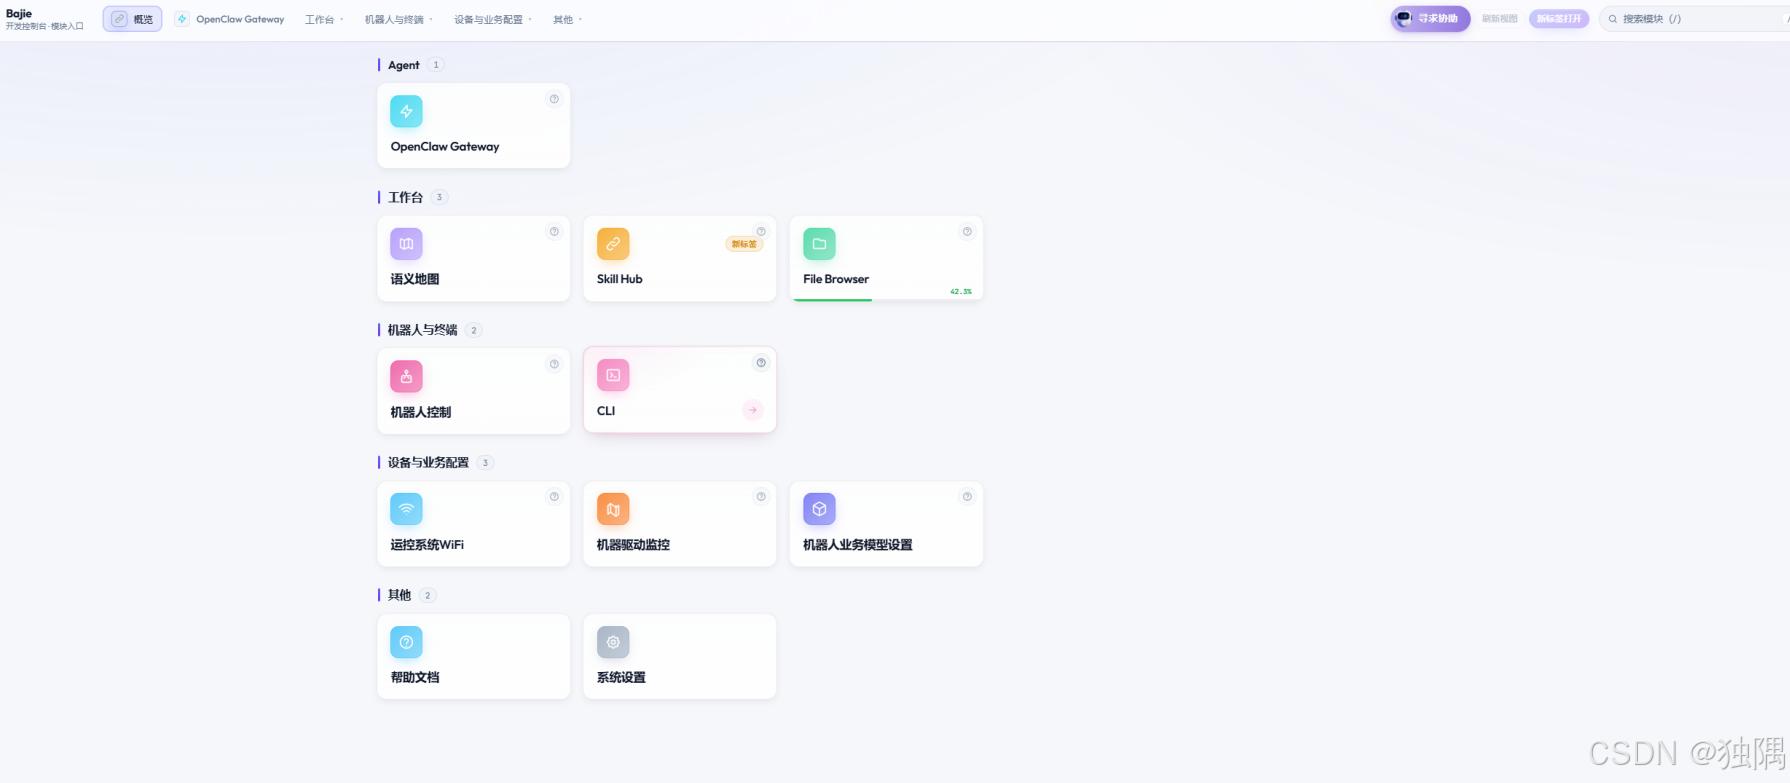
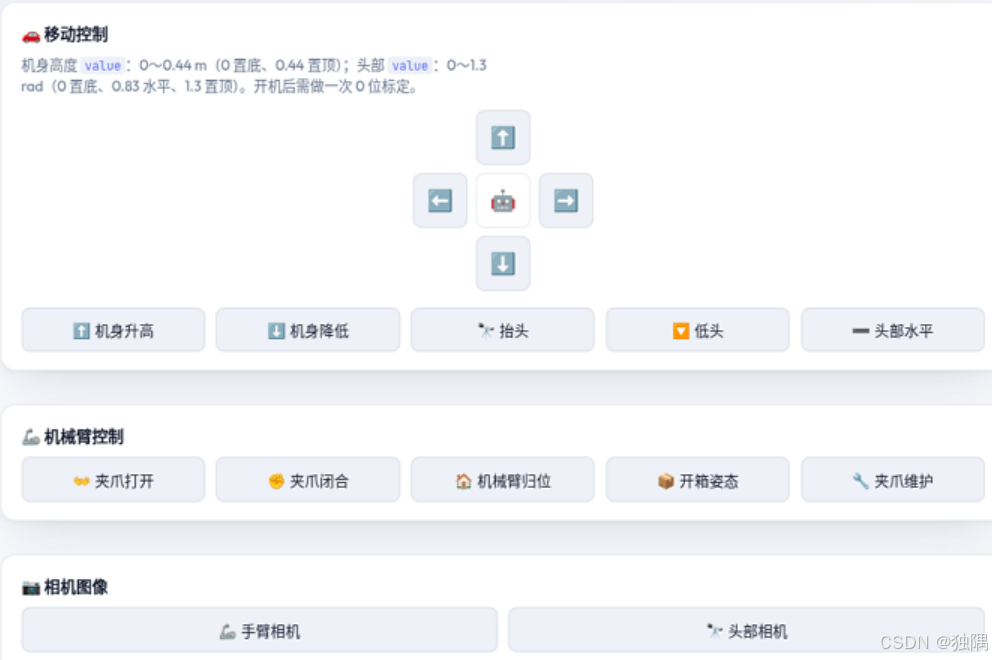
6、可视化控制平台测试
-
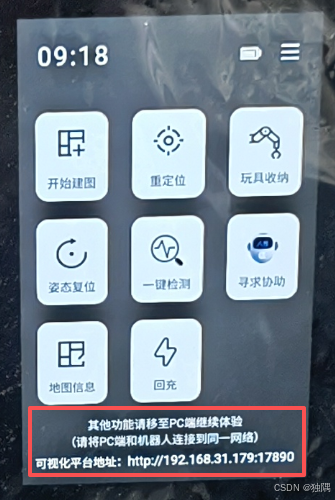
可视化平台链接
-
可视化平台截图
-
机器人控制 最开始测试的时候还是在控制机器人的各种基础操作
-
三、开发环境配置
3.1 开源仓库下载
-
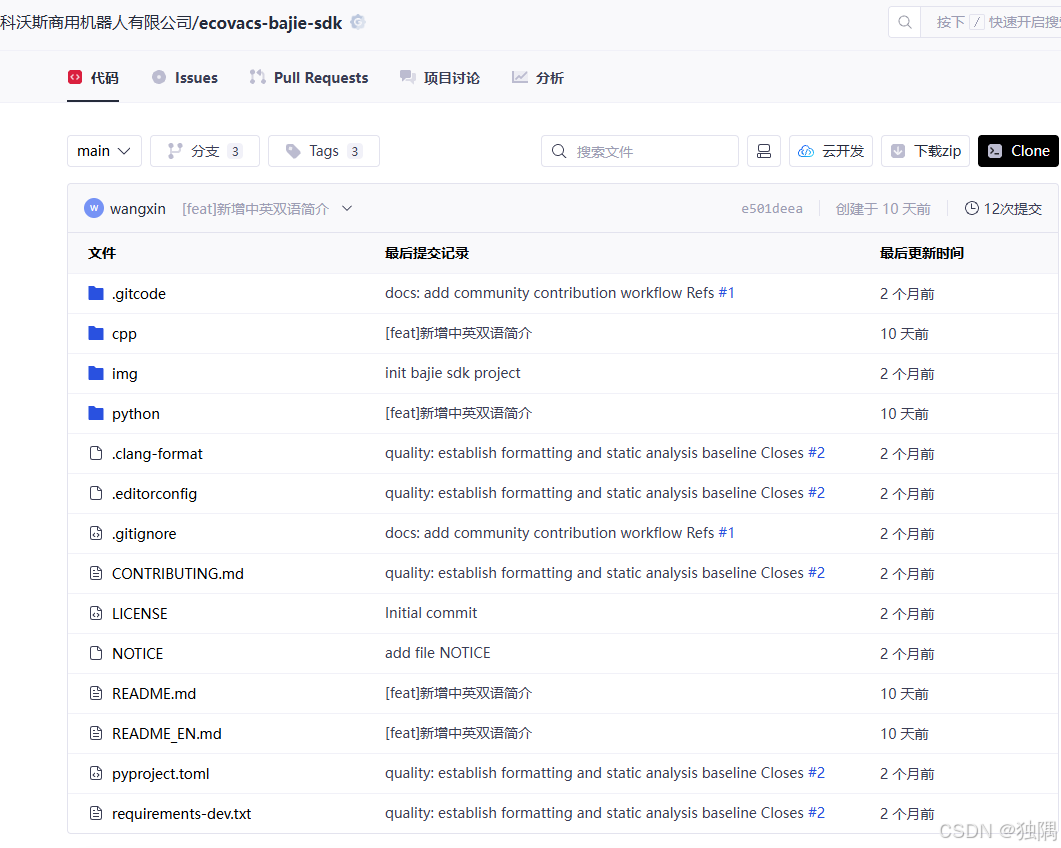
仓库地址 :https://atomgit.com/ecovacs-bajie/bajie_sdk.git
-
仓库结构 :
bajie_sdk/
├── python/
│ ├── beginner_journey/ # 从连接到抓放闭环的 Notebook 课程
│ ├── desk_demo/ # 桌面整理
│ ├── delivery_demo/ # 玩具递送
│ ├── shoe_sorting/ # 鞋履整理
│ ├── toy_storage/ # 玩具收纳
│ └── bajie_sdk-3.0.0-*.whl # x86_64 / aarch64 Python SDK
├── cpp/
│ ├── depend/ # 公开头文件与预编译动态库
│ ├── desk_demo/ # 桌面整理
│ ├── delivery_demo/ # 玩具递送
│ ├── shoe_sorting_demo/ # 鞋履整理
│ └── toy_storage_demo/ # 玩具收纳
├── img/ # 项目与场景图片
├── LICENSE
└── NOTICE -
仓库图片 :
3.2 开发环境说明
| 操作系统 | Windows10 下 Vmware 虚拟机 安装的 Ubuntu 22.04 |
| 编程语言 | Python 3.10.12 |
| SDK 版本 | 3.0.0 |
| 八界 SDK | bajie_sdk-3.0.0-cp310-cp310-linux_x86_64.whl |
| 安装SDK | python3 -m pip install ./bajie_sdk-3.0.0-cp310-cp310-linux_aarch64.whl |
| 验证安装 | python3 -c “import bajie_sdk; from importlib.metadata import version; print(‘ok’, bajie_sdk.name, version(‘bajie-sdk’))” |
3.3 第一个程序测试
我根据 Clone 下来的开发文档步骤走了一下,准备开始测试,开始运行程序时才发现,所有的操作必须先离开充电桩,以及在空闲没有任务时,才能执行各种操作;所以后面每次做测试前,我这边都加了是否在八界机器人充电桩上,八界机器人是否空闲以及八界机器人的电量判断
from bajie_sdk import BajieRobot
import math
robot = BajieRobot(ws_url="ws://192.168.31.179:9900/) # 或 ws_url="ws://<IP>:9900/"
if not robot.Connect(timeout_sec=8.0):
raise RuntimeError("连接失败")
info = robot.eco_robotInfo()
print("电量:", info.battery)
print("工作状态:", info.workState)
print("异常告警:", info.alarm)
print("地图坐标:", info.pos)
# 原地旋转一圈(360° = 2π rad),无需地图
st = robot.eco_moveChassis(move_distance=0.0, move_angle=2 * math.pi, timeout_sec=30.0)
print("旋转完成:", st.task_id, st.error_info.code)
robot.Disconnect()
打印日志如下
[bajie_sdk] WebSocket 已连接(192.168.31.179:9900)
Connect: 等待 robot_info 推送上报(最多 8s)…
Connect: robot_info 接收完毕
电量: BatteryInfo(value=98, isCharge=0, mode=3)
工作状态: WorkState(task_id='', name='', cmd='idle')
异常告警: []
地图坐标: Position(room='客厅', x=1.3967406749725342, y=0.18024346232414246, yaw=-1.8191909790039062)
旋转完成: chassis_move_1745712345678_1 0
[bajie_sdk] WebSocket 连接已关闭
四、各种Demo 测试
4.1 新手上路
| 认知 | 00_认识八界机器人与SDK.ipynb | SDK 和机器人任务的基本心智模型 |
| 环境 | 01_准备环境与安装SDK.ipynb | Python、wheel、导入验证 |
| 连接 | 02_第一次连接机器人.ipynb | 连接、断开、基础状态 |
| 查询 | 03_学会查接口和字段.ipynb | 自己查方法、查类型、生成 JSON 模板 |
| 安全 | 04_机器人状态与安全检查.ipynb | 任务前 checklist |
| 感知 | 05_拍照与图像理解.ipynb、06_开放词检测入门.ipynb | 拍照、看图、检测框 |
| 行动 | 07_导航与基础本体控制.ipynb、08_同步任务_异步回调与任务控制.ipynb | mission、任务控制、回调 |
| 闭环 | 09_抓取放置最小闭环.ipynb | 从检测到抓放的最小链路 |
| 迁移 | 10_进阶任务与现有Demo导读.ipynb | 读懂现有 demo 并迁移到脚本 |
一开始我以为:
- SDK 就是一堆函数,调就完事。
- 连上机器人,发命令,机器人就动。
- 出错了看报错就行。
学完之后发现:
- SDK 分两类能力,走的协议都不一样:
- Mission 类:导航、拍照、抓取、放置、本体控制 → 走 WebSocket,会产生 task_id,要等 finish。
- 感知类:OVD 检测、VLM 感知、embedding、相似度 → 走 HTTP,不产生 mission。
- 机器人是物理设备,不是纯软件。命令发出去之后要等它真的执行完。
- 出错不只是代码问题,还可能是电量、告警、地图、充电状态、场地障碍。
- 连的 IP 不是屏幕上的安卓 IP,而是 Linux 板 IP,默认 ws://10.10.10.11:9900/。
4.2 Python 版本玩具配送示例
delivery_demo 是一个结构清晰、有重试、有异常处理、有语音反馈的完整业务流程示例。 它展示了从“会调单个 eco_* 接口”到“能编排一个真实机器人任务”的跨越,是学习 SDK 高阶用法的最佳入口之一。
-
功能概览
步骤能力 1 原地找玩具:eco_findObject 2 手部观测:eco_lookto(CameraType.ARM) 3 手部拍照:eco_captureImages(CameraType.ARM) 4 OVD 识别:eco_detect_objects 5 精准抓取:eco_pick 6 语义导航到桌子:eco_navigateToSemanticArea 7 头部拍照:eco_captureImages(CameraType.HEAD) 8 PutWhere 推荐:eco_put_where_summary 9 语义放置:eco_place_with_view -
目录结构与职责
delivery_demo/
├── delivery_demo.py # CLI 入口,参数解析
├── workflow.py # 流程编排:连接、单轮执行、重试、收尾
├── planning.py # 搜索与位姿选择
├── execution.py # 观测、抓取、导航、放置的具体执行
├── models.py # 配置数据结构 DeliveryConfig
├── errors.py # 异常定义
└── README.md # 使用说明 -
重试策略
- 搜索不到玩具时,会执行 eco_finishRobotPose,然后正常结束配送流程。
- 抓取流程最多重试 3 次。每次重试都会重新执行手部观测、手部拍照、OVD 识别和精准抓取。
- 抓取中遇到 36897/物体掉落时,仅判定为本次抓取尝试失败,继续进入下一次抓取重试。
- 抓取成功后才会执行语义导航到桌子。
- 放置流程最多重试 3 次。每次重试都会重新执行头部拍照、PutWhere 推荐和语义放置。
- 若连续 3 次抓取失败或连续 3 次放置失败,流程抛出 RobotMissionError 并结束。
-
运行方式 在仓库根目录执行:
python3 bajie_demo/python/delivery_demo/delivery_demo.py \\
–ws-url ws://10.10.10.12:9900/
4.3 Python 桌面整理示例
desk_demo 是一个 VLM 驱动的桌面整理闭环: 感知 → 规划 → 执行 → 评判 → 不达标就再来一轮。 它展示了从“会调单个接口”到“能编排带 AI 决策的完整机器人任务”的跨越,是几个 demo 里最值得精读的一个。
-
功能概览
步骤能力对应接口 1 重定位 eco_relocate 2 准备姿态 eco_prepareRobotPose 3 语义导航到桌子 eco_navigateToSemanticArea 4 升高机身 eco_setRobotHeight(0.44) 5 头部选角(多角度采样) eco_setRobotHead + eco_captureImages + eco_vlm_suggest_angle 6 头部拍照 eco_captureImages(CameraType.HEAD) 7 VLM 桌面感知 eco_vlm_perception 8 VLM 整理规划 eco_vlm_desk_sort_plan 9 6D 姿态计算 eco_computeObjectPose 10 手臂对准 eco_lookto(CameraType.ARM) 11 手臂拍照 eco_captureImages(CameraType.ARM) 12 bbox 匹配 eco_vlm_match 13 抓取 eco_pick 14 精准放置 eco_place_3D 15 容器放置 eco_place_in 16 整理效果评判 eco_vlm_judge 17 机械臂归位 eco_setRobotArmMode(ARM_HOME) 18 结束姿态 eco_finishRobotPose 19 语音播报 eco_robotSpeech -
目录结构与职责
desk_demo/
├── desk_demo.py # CLI 入口,参数解析
├── workflow.py # 主工作流:重定位、准备姿态、循环、结束姿态
├── perception.py # 感知工作流:导航、升高、选角、拍照、VLM 感知
├── planning.py # 规划:eco_vlm_desk_sort_plan → intent_steps
├── execution.py # 执行:6D 姿态、观测、bbox 匹配、抓取、放置
├── judge.py # 评判:eco_vlm_judge
├── models.py # DeskConfig
├── errors.py # DeskDemoError 及子类
├── retry_utils.py # 统一重试 + 错误码分类
├── speech.py # 固定文案语音播报
├── grab_items.py # 读取可抓清单,拼接 memory_input
├── grab_items.md # 可抓物品清单
├── ref_utils.py # 工具:task_id、JSON 读写、RGB 转换
└── README.md # 使用说明 -
运行方式
-
前置条件
- 代码与 SDK 部署位置一致(同在 PC 或同在机器人板端)。
- 已完成语义建图。
- 机身电量 > 30%,且未处于充电状态。
- PC 端触发时,PC 和机器人连同一个 WiFi。
- 准备可抓物品:小型玩偶、闹钟、马克笔、魔方(非贵重、非易碎)。
- 如果用的是 Qwen 系列模型,注意它可能把 房间0的桌子1 写成 房间 0的桌子 1,导致区域匹配失败。建议在可视化平台把家具名改成不含数字的,如 书桌。
-
PC 端运行
cd bajie_demo/python/desk_demo
python3 desk_demo.py \\
–ws-url ws://192.168.1.107:9900/ \\
–area-name "房间0的桌子1" \\
–user-input "把玩偶放到日历前面" -
机器人端运行
cd bajie_demo/python/desk_demo
python3 desk_demo.py \\
–ws-url ws://127.0.0.1:9900/ \\
–area-name "房间0的桌子1" \\
–user-input "把玩偶放到日历前面"
-
4.4 Python 玄关鞋子整理
shoe_sorting 是一个 鞋子成对整理 的完整示例: SHOE 检测 → 配对 → 线面投影 → 摆放规划 → 自定义跨视图匹配 → 抓取 → 6D 放置。 它的核心不是“抓一个东西”,而是 成对识别 + 跨视图匹配 + 按线面摆放,是几个 demo 里感知链路最细、最适合学视觉匹配与规划的一个。
-
完整链路:
取消任务 → 准备姿态
→ 解析整理区域(语义区域 或 临时创建)
→ 循环(最多 3 次规划尝试):
语义导航到区域
头部拍照
SHOE OVD 检测鞋子
鞋子配对(标签优先 + pairwise 兜底)
线面投影 + 摆放规划 eco_shoe_placement_plan
逐步骤执行:
手臂对准 → 手臂拍照 → 臂图检测 → 跨视图匹配 → 抓取 → 6D 放置
→ 结束姿态 → 清理临时语义区域 -
功能概览
步骤能力对应接口 1 取消所有任务 eco_cancelAllMissions 2 准备姿态 eco_prepareRobotPose 3 解析/创建整理区域 eco_manageSemanticMap(QUERY/ADD) 4 语义导航 eco_navigateToSemanticArea 5 头部拍照 eco_captureImages(CameraType.HEAD) 6 SHOE 检测 eco_detect_objects(entry=OvdEndpoint.SHOE) 7 鞋子配对 eco_pairwise + 自定义 pair_shoes 8 线面投影 project_place_line_and_plane 9 摆放规划 eco_shoe_placement_plan 10 6D 姿态 eco_computeObjectPose 11 手臂对准 eco_lookto(CameraType.ARM) 12 手臂拍照 eco_captureImages(CameraType.ARM) 13 臂图检测 eco_detect_objects(entry=OvdEndpoint.SHOE) 14 跨视图匹配 自定义 custom_match_obj_views 15 抓取 eco_pick 16 6D 放置 eco_place_3D 17 结束姿态 eco_prepareRobotPose 18 清理临时区域 eco_manageSemanticMap(DELETE) 19 语音播报 eco_robotSpeech -
目录结构与职责
shoe_sorting/
├── shoe_sorting_demo.py # 入口 + 主流程编排
├── planning.py # 配对、线面投影、摆放规划
├── execution.py # 对准、抓取、放置、重试
├── matching.py # 自定义跨视图匹配(6D + 方向 + 视觉)
├── pairing.py # 鞋子配对(标签优先 + pairwise 兜底)
├── visualize_plans.py # 可视化:配对、规划、线面投影
└── README.md # 使用说明 -
分层思路:
层文件职责 入口/编排层 shoe_sorting_demo.py 参数解析、区域解析、3 次规划循环、逐步骤执行 规划层 planning.py 配对、线面投影、eco_shoe_placement_plan 执行层 execution.py 对准、抓取、放置、mission_retry 匹配层 matching.py 自定义跨视图匹配 配对层 pairing.py 鞋子配对 可视化层 visualize_plans.py 画配对线、规划框、线面投影 -
运行方式
-
前置条件
- 已完成语义建图,机身电量 > 30%。
- 在可视化平台语义地图模块,点击“鞋子整理”,划出鞋子整理区域。
- area_name 填语义地图中的区域名(单个,非家具),如“玄关”。
-
PC 端运行
cd bajie_demo/python
python3 -m shoe_sorting.shoe_sorting_demo \\
–ws-url ws://192.168.1.107:9900/ \\
–area-name "玄关" \\
–vis-out /tmp/shoe_vis -
机器人端运行
python3 -m shoe_sorting.shoe_sorting_demo \\
–ws-url ws://127.0.0.1:9900/ \\
–area-name "玄关" \\
–vis-out /tmp/shoe_vis -
参数说明
参数默认值说明 –ws-url SDK 默认 机器人 WebSocket 地址 –area-name "" 语义区域名;留空则整理机器人正前方区域 –vis-out "" 可视化前缀,会生成 PREFIX_pairs.png、PREFIX_plan.png、PREFIX_placement.png –no-voice False 禁用语音播报
-
-
demo 运行发现问题 鞋子多了不能完全配对,鞋子数量会识别失败有差距,还有就是鞋子不能完全摆放到一条直线上去,以及鞋子抓取会有问题
4.5 Python 玩具收纳整理
toy_storage 是一个 循环收纳玩具 的完整示例: 搜索筐 → 搜索玩具(过滤筐内)→ 抓取 → 放置 → 再搜 → 直到找不到玩具。 它的核心是 filter_boxes 防重复 + 抓取/放置双重重试 + 循环直到清空,是学习“自动化流水线式机器人任务”的最佳入口。
-
完整链路:
重定位
→ 循环(最多 max_rounds 轮):
搜索收纳筐 eco_findObject
搜索玩具(过滤筐内)eco_findObject(filter_boxes=…)
抓取(最多 3 次):
手臂归位 → 手部观测 → 手臂拍照 → OVD 检测 → 精准抓取
放置(最多 3 次):
头部观测 → 头部拍照 → PutWhere 摘要 → 语义放置
→ 找不到玩具 → 结束姿态 -
功能概览
步骤能力对应接口 0 重定位 eco_relocate 1 搜索收纳筐 eco_findObject 2 搜索玩具(过滤筐内) eco_findObject(filter_boxes=…) 3 手臂归位 eco_setRobotArmMode(ARM_HOME) 4 手部观测玩具 eco_lookto(CameraType.ARM) 5 手臂拍照 eco_captureImages(CameraType.ARM) 6 OVD 检测玩具 eco_detect_objects 7 精准抓取 eco_pick 8 头部观测收纳筐 eco_lookto(CameraType.HEAD) 9 头部拍照 eco_captureImages(CameraType.HEAD) 10 PutWhere 摘要 eco_put_where_summary 11 语义放置 eco_place_in 12 结束姿态 eco_finishRobotPose 13 语音播报 eco_robotSpeech -
目录结构与职责
toy_storage/
├── toy_storage_demo.py # CLI 入口,参数解析
├── workflow.py # 流程编排:连接、轮次循环、收尾
├── planning.py # 搜索与位姿选择
├── execution.py # 观测、抓取、放置执行
├── models.py # ToyStorageConfig
├── errors.py # ToyStorageError 及子类
└── README.md # 使用说明 -
分层思路:
层文件职责 入口层 toy_storage_demo.py 解析参数,构造 ToyStorageConfig,调用 toy_storage 编排层 workflow.py 重定位、轮次循环、抓取/放置重试、结束姿态 规划层 planning.py 搜索、位姿选择、filter_boxes 构造 执行层 execution.py 手臂归位、观测、拍照、检测、抓取、放置 配置层 models.py ToyStorageConfig 异常层 errors.py ToyStorageError 及子类 -
运行方式
-
PC 端运行
python3 bajie_demo/python/toy_storage/toy_storage_demo.py \\
–ws-url ws://10.10.10.12:9900/ \\
–max-rounds 1 -
机器人端运行
python3 bajie_demo/python/toy_storage/toy_storage_demo.py \\
–ws-url ws://127.0.0.1:9900/ \\
–max-rounds 1把示例 IP 换成机器人实际 Linux 板 IP;机器人本机运行用 127.0.0.1。
-
参数说明
参数默认值说明 –ws-url SDK 默认 机器人 WebSocket 地址 –user-id toy_demo_user PutWhere 请求里的用户标识 –area-name "" 可选语义区域名;不传表示全局搜索 –direction 里 语义放置方向 –carrier "" PutWhere 的 carrier 字段 –carrier-direct "" PutWhere 的 carrier_direct 字段 –pick-index 0 OVD 结果中用于抓取的目标索引 –search-pose-index -1 search 返回多位姿时的选择索引(最后一个) –connect-timeout-sec 15.0 连接超时 –max-rounds 0 最大轮数;0 表示无限循环直到 Ctrl+C
-
-
视频示例
八界 科沃斯首款开源机器人
五、创意场景测试
5.1 八界机器人任务脚本(玩具收纳完整优化版)
5.1.1 脚本功能
这是一个 面向真实机器人的完整玩具收纳任务脚本: 连接 → 状态检查 → 下桩 → 扫视识别收纳筐 → 两阶段收纳 → 准备回充 → 回家充电。 它不只是一个 demo,而是一个可以直接跑在机器人上的生产化脚本,展示了从“会调 SDK”到“能编排完整任务”的跨越。
5.1.2 完整执行链路:
```text
[1/6] 连接机器人
↓
[2/6] 状态检查:电量 ≥ 30%、空闲、告警、地图、是否在充电
↓
[3.1] 下桩判断:在充电桩上 或 电量 ≥ 99.5% → 下桩
↓
[3.2] 走到玩具收纳区 + 原地旋转 360°(每 60° 拍一张头部图)识别收纳筐
↓
[3.3] 收拾玩具收纳区附近的玩具(全局搜索,排除筐内)
↓
[3.4] 全局扫描其他区域玩具,一起整理到收纳筐
↓
[3.5] 玩具收纳完成,恢复结束姿态
↓
[END] 回家充电(最多重试 3 次)
```
5.1.3 目录与结构
单文件,内部按功能分成若干块:
```text
八界机器人任务脚本(玩具收纳完整优化版).py
├── 日志模块(_LogColor / _LogLevel / Logger)
├── 配置区(ROBOT_IP / DEFAULT_WS_URL / 扫视参数 / 重试参数)
├── 通用工具(print_section / check_mission_status / sleep_with_countdown / is_robot_charging / _safe_rotate)
├── 异常 & 搜索(ToyMissionError / search_pose / select_pose / to_filter_box)
├── 抓取 / 放置(reset_arm_home / hand_observe / arm_capture_and_pick / head_place_flow / 重试包装)
├── 重定位 / 结束姿态 / 语音(do_relocate / do_finish_pose / speak)
├── 3.2 扫视(_detect_basket_in_frame / do_scan_basket)
├── 收纳筐 6D 位姿(_compute_basket_pose_from_scan / _resolve_basket_pose)
├── 通用收拾循环(_pick_and_place_one_toy / _tidy_loop)
├── 3.3 玩具收纳区收拾(do_step_3_tidy_toys)
├── 3.4 全局扫描(do_step_4_global_scan)
├── 3.5 准备回充(do_step_5_ready_recharge)
├── 1/2/3.1 连接 / 状态检查 / 下桩(do_connect / do_preflight / do_step_1_leave_and_forward)
├── END 回充(do_end_recharge)
└── 主流程(parse_args / main)
```
5.1.4 配置区
| 配置项 | 默认值 | 说明 |
|:—|:—|:—|
| `ROBOT_IP` | `192.168.31.179` | 机器人 IP |
| `DEFAULT_WS_URL` | `ws://192.168.31.179:9900/` | WebSocket 地址 |
| `DEFAULT_MIN_BATTERY` | `30.0` | 最低电量 |
| `DEFAULT_CONNECT_TIMEOUT` | `8.0` | 连接超时 |
| `DEFAULT_REFRESH_TIMEOUT` | `5.0` | 状态刷新超时 |
| `MISSION_TIMEOUT` | `60.0` | 单次 mission 超时 |
| `RECHARGE_TIMEOUT` | `300.0` | 回充超时 |
| `RECHARGE_MAX_RETRY` | `3` | 回充最大重试 |
| `RECHARGE_RETRY_INTERVAL` | `10` | 回充重试间隔 |
| `DEFAULT_TOY_AREA` | `玩具收纳区` | 默认语义区域名 |
| `SCAN_STEP_DEG` | `60.0` | 扫视步进角度 |
| `SCAN_STEPS` | `6` | 扫视步数(360/60) |
| `SCAN_MAX_ANGLE_PER_CALL` | `170°` | 单次旋转最大角度 |
| `BASKET_LABEL` | `收纳筐` | 收纳筐标签 |
| `TOY_LABEL` | `玩具` | 玩具标签 |
| `BASKET_DETECT_TIMEOUT` | `15.0` | 收纳筐检测超时 |
| `MAX_GRAB_RETRIES` | `3` | 抓取最大重试 |
| `MAX_PLACE_RETRIES` | `3` | 放置最大重试 |
| `BATTERY_FULL_THRESHOLD` | `99.5` | 电量视为“满”的阈值 |
| `_SLEEP_BETWEEN_MISSIONS` | `2.0` | mission 间休眠 |
5.1.5 命令行参数
| 参数 | 默认值 | 说明 |
|:—|:—|:—|
| `–ws-url` | `ws://192.168.31.179:9900/` | WebSocket 地址 |
| `–min-battery` | `30.0` | 最低电量 |
| `–connect-timeout` | `8.0` | 连接超时 |
| `–area-name` | `玩具收纳区` | 玩具收纳区语义区域名 |
| `–recharge-retry` | `3` | 回充最大重试 |
| `–max-rounds` | `0` | 3.3 最大轮数(0=无限) |
| `–global-max-rounds` | `0` | 3.4 最大轮数(0=无限) |
| `–pick-index` | `0` | OVD 抓取目标索引 |
| `–search-pose-index` | `-1` | search 位姿索引 |
| `–carrier` | `""` | PutWhere carrier |
| `–carrier-direct` | `""` | PutWhere carrier_direct |
| `–scan-step-deg` | `60.0` | 扫视步进角度 |
| `–skip-step-33` | `False` | 跳过 3.3 |
| `–skip-step-34` | `False` | 跳过 3.4 |
| `–skip-step-35` | `False` | 跳过 3.5 |
| `–skip-preflight` | `False` | 跳过状态检查 |
| `–no-speech` | `False` | 关闭语音 |
| `–speech` | `False` | 显式开启语音 |
| `–yes` / `-y` | `False` | 跳过确认 |
| `–no-color` | `False` | 关闭日志颜色 |
| `–log-level` | `INFO` | 日志级别 |
5.1.6 重试策略总结
| 阶段 | 最大次数 | 失败处理 |
|:—|:—|:—|
| 连接 | 1 次 | 失败返回 1 |
| 状态检查 | 1 次 | 失败返回 2 |
| 下桩 | 1 次 | 失败返回 3 |
| 导航到收纳区 | 1 次 | 失败返回 None,3.3/3.4 fallback |
| 扫视旋转 | 每段 1 次 | 失败中断扫视 |
| 搜索玩具 | 1 次 | 找不到 → `eco_finishRobotPose` → 正常结束 |
| 抓取 | 3 次 | 每次完整重做 |
| 抓取中物体掉落 | 计入 3 次 | 只算本次失败 |
| 放置 | 3 次 | 每次完整重做 |
| 连续 3 次失败 | — | 抛 `ToyMissionError` |
| 回充 | 3 次 | 失败返回 6 |
5.1.7 运行方式:
```text
python3 toy_mission_v3.py
python3 toy_mission_v3.py –yes # 跳过确认
python3 toy_mission_v3.py –no-speech # 关闭机器人语音
python3 toy_mission_v3.py –skip-step-34 # 只做收纳区
python3 toy_mission_v3.py –global-max-rounds 20 # 限制全局轮数
python3 toy_mission_v3.py –log-level DEBUG # 调试日志
python3 toy_mission_v3.py –no-color # 关闭日志颜色
```
5.2 餐桌纸巾送物任务
5.2.1 脚本功能
这是一个 面向真实机器人的餐桌纸巾送物任务脚本: 连接 → 状态检查 → 下桩 → 餐桌抓纸巾 → 卧室放床头柜 → 结束姿态 → 回家充电。 它展示了从“会调 SDK”到“能编排完整送物任务”的跨越,是学习 取物—送物闭环 的最佳入口。
一句话:让机器人下桩 → 走到餐桌 → 识别并抓起纸巾 → 走到卧室 → 对准床头柜 → 把纸巾放到床头柜台面 → 恢复结束姿态 → 回家充电。
这是一个典型的“取物—送物”任务,偏向“家居场景”:
- 起点:餐桌(语义区域)
- 目标物:纸巾
- 终点:卧室床头柜(语义区域 + 家具)
- 放置面:床头柜台面
5.2.2 执行链路
[1/6] 连接机器人(ws://192.168.31.179:9900/)
↓
[2/6] 状态检查(电量 ≥ 30%、空闲、告警、地图坐标、是否充电)
↓
[3.1] 下桩判断(在充电桩上 或 电量 ≥ 99.5% → eco_leaveDock)
↓
┌── 第 N 包纸巾(N = 1..max_tissues)──────────────────────┐
│ │
│ [3.2] 走到餐桌(eco_navigateToSemanticArea) │
│ ↓ │
│ 头部俯视 + 拍照 + OVD 识别纸巾 │
│ ↓ │
│ [3.3] eco_findObject 搜纸巾 3D 位姿 → 抓取(最多 3 次) │
│ ↓ │
│ [3.4] 走到卧室(eco_navigateToSemanticArea) │
│ ↓ │
│ eco_findObject 搜床头柜 3D 位姿 │
│ ↓ │
│ 头部对准床头柜(eco_lookto HEAD) │
│ ↓ │
│ 头部拍照(用于放置) │
│ ↓ │
│ [3.5] PutWhere 生成放置框 → eco_place_in(最多 3 次) │
│ │
└──────────────────────────────────────────────────────────┘
↓
[3.6] 恢复结束姿态(eco_finishRobotPose)
↓
[END] 回家充电(eco_startRecharge,最多重试 3 次)
5.2.3 脚本结构
单文件,内部按功能分块:
餐桌纸巾送到卧室.py
├── 日志模块(_LogColor / _LogLevel / Logger)
├── 配置区(ROBOT_IP / 区域名 / 标签 / 头部角度 / 重试参数)
├── 通用工具(print_section / check_mission_status / is_robot_charging / sleep_with_countdown / _bbox_score / _bbox_area)
├── 异常 & 搜索(DeliveryError / search_pose / select_pose / assert_search_ok)
├── 抓取(reset_arm_home / hand_observe / arm_capture_and_pick / _grab_with_retries)
├── 3.2 走到餐桌 + 扫描识别纸巾(do_scan_tissue)
├── 3.3 抓取纸巾(do_grab_tissue)
├── 3.4 走到卧室 + 对准床头柜(do_navigate_and_observe_nightstand)
├── 3.5 放到床头柜(do_place_tissue_on_nightstand)
├── 3.6 恢复结束姿态(do_step_finish_pose)
├── 语音(speak)
├── 1/2/3.1 连接 / 状态检查 / 下桩(do_connect / do_preflight / do_step_1_leave_dock)
├── END 回家充电(do_end_recharge)
└── 主流程(parse_args / main)
5.2.4 功能概览
| 1 | 连接机器人 | BajieRobot(ws_url).Connect() |
| 2 | 状态检查 | eco_refreshRobotInfo / eco_robotBattery / eco_robotWorkState / eco_robotAlarm / eco_robotPosition / eco_robotMapInfo |
| 3.1 | 下桩 | eco_leaveDock |
| 3.2 | 走到餐桌 | eco_navigateToSemanticArea |
| 3.2 | 头部俯视 | eco_setRobotHead |
| 3.2 | 头部拍照 | eco_captureImages(CameraType.HEAD) |
| 3.2 | OVD 识别纸巾 | eco_detect_objects |
| 3.3 | 搜索纸巾 3D 位姿 | eco_findObject |
| 3.3 | 手部观测 | eco_lookto(CameraType.ARM) |
| 3.3 | 手臂拍照 + OVD + 抓取 | eco_captureImages + eco_detect_objects + eco_pick |
| 3.4 | 走到卧室 | eco_navigateToSemanticArea |
| 3.4 | 搜索床头柜 3D 位姿 | eco_findObject |
| 3.4 | 头部对准床头柜 | eco_lookto(CameraType.HEAD) |
| 3.4 | 头部拍照 | eco_captureImages(CameraType.HEAD) |
| 3.5 | PutWhere 生成放置框 | eco_put_where_summary |
| 3.5 | 语义放置 | eco_place_in |
| 3.6 | 恢复结束姿态 | eco_finishRobotPose |
| END | 回家充电 | eco_startRecharge |
| 全程 | 语音播报 | eco_robotSpeech |
| 收尾 | 取消任务 + 断开 | eco_cancelAllMissions + Disconnect |
5.2.5 配置区
| ROBOT_IP | 192.168.31.179 | 机器人 IP |
| DEFAULT_WS_URL | ws://192.168.31.179:9900/ | WebSocket 地址 |
| DEFAULT_MIN_BATTERY | 30.0 | 最低电量 |
| DEFAULT_CONNECT_TIMEOUT | 8.0 | 连接超时 |
| DEFAULT_REFRESH_TIMEOUT | 5.0 | 状态刷新超时 |
| MISSION_TIMEOUT | 60.0 | 单次 mission 超时 |
| RECHARGE_TIMEOUT | 300.0 | 回充超时 |
| RECHARGE_MAX_RETRY | 3 | 回充最大重试 |
| RECHARGE_RETRY_INTERVAL | 10 | 回充重试间隔 |
| DEFAULT_TABLE_AREA | 餐桌 | 餐桌语义区域名 |
| DEFAULT_BEDROOM_AREA | 卧室 | 卧室语义区域名 |
| TISSUE_LABEL | 纸巾 | 目标物标签 |
| NIGHTSTAND_LABEL | 床头柜 | 用于在卧室图像里找床头柜 |
| NIGHTSTAND_CARRIER | 床头柜 | PutWhere carrier |
| HEAD_LOOK_DOWN_RAD | 0.9 | 头部俯视角度(弧度) |
| MAX_GRAB_RETRIES | 3 | 抓取最大重试 |
| MAX_PLACE_RETRIES | 3 | 放置最大重试 |
| BATTERY_FULL_THRESHOLD | 99.5 | 电量视为“满”的阈值 |
| _SLEEP_BETWEEN_MISSIONS | 2.0 | mission 间休眠 |
5.2.6 命令行参数
| –ws-url | ws://192.168.31.179:9900/ | WebSocket 地址 |
| –min-battery | 30.0 | 最低电量 |
| –connect-timeout | 8.0 | 连接超时 |
| –table-area | 餐桌 | 餐桌语义区域名 |
| –bedroom-area | 卧室 | 卧室语义区域名 |
| –recharge-retry | 3 | 回充最大重试 |
| –max-tissues | 1 | 最多送几包纸巾 |
| –search-pose-index | -1 | search 位姿索引 |
| –carrier | 床头柜 | PutWhere carrier |
| –carrier-direct | 上 | PutWhere carrier_direct |
| –skip-step-33 | False | 跳过 3.3 抓取纸巾 |
| –skip-step-34 | False | 跳过 3.4 走到卧室 |
| –skip-step-35 | False | 跳过 3.5 放置纸巾 |
| –skip-step-36 | False | 跳过 3.6 恢复结束姿态 |
| –skip-preflight | False | 跳过状态检查 |
| –no-speech | False | 关闭语音 |
| –speech | False | 显式开启语音 |
| –yes / -y | False | 跳过确认 |
| –no-color | False | 关闭日志颜色 |
| –log-level | INFO | 日志级别 |
5.2.7 运行方式
python3 餐桌纸巾送到卧室.py # 基本运行
python3 餐桌纸巾送到卧室.py –yes # 跳过确认
python3 餐桌纸巾送到卧室.py –yes –no-speech# 关闭语音
python3 餐桌纸巾送到卧室.py –yes –table-area "餐厅桌子" –bedroom-area "主卧"# 自定义区域名
python3 餐桌纸巾送到卧室.py –yes –max-tissues 3# 送多包纸巾
5.3 八界机器人整理玄关鞋子代码示例
5.3.1 脚本功能
这是一个 面向真实机器人的玄关鞋子整理脚本: 连接 → 状态检查 → 下桩 → 玄关导航 → SHOE 检测 → 配对 → 规划 → 逐只抓放 → 结束姿态 → 回家充电。 它把 shoe_sorting demo 的分层逻辑整合成单文件,并加上状态检查、下桩、可选玩具区、回充,是学习 成对整理 + 跨视图匹配 + 线面规划 的最佳入口。
一句话:让机器人走到玄关,用 SHOE 检测识别鞋子,按“成对 + 前沿线方向”规划摆放,逐只抓起来放到指定区域,最后恢复姿态并回家充电。
5.3.2 执行链路
[1] 连接机器人(ws://192.168.31.179:9900/)
↓
[2] 状态检查(电量 ≥ 30%、空闲、告警、地图坐标、是否充电)
↓
[3.1] 在充电桩 或 电量 100% → 下桩 eco_leaveDock;否则跳过
↓
[3.2] (可选)导航到玩具整理区
↓
[3.3] 玄关鞋子整理:
cancelAllMissions + prepareRobotPose
resolve_organize_area(语义区域 或 临时创建)
┌── 规划尝试 1..3 ──────────────────────────────┐
│ 导航到玄关 │
│ 头部拍照 │
│ SHOE 检测鞋子 │
│ 鞋子配对(name 分组 + pairwise 兜底) │
│ 抓放规划 eco_shoe_placement_plan │
│ 逐步骤执行: │
│ 臂对准 → 臂拍 → 臂检 → 跨视匹配 → 抓 → 放 │
└────────────────────────────────────────────────┘
↓
[3.3 收尾] 恢复结束姿态
↓
[END] 回家充电(最多 3 次)
5.3.3脚本结构
单文件,内部按功能分块:
八界机器人整理玄关鞋子.py
├── 配置区(DEFAULT_CARRIER_BOX / DEFAULT_FRONT_EDGE / SHOE_MATCHING_CONFIG)
├── 日志 & 语音(log / say)
├── 数学工具(quat_wxyz_to_rotmat / rotmat_to_quatf / normalize_or_raise / bbox_center / _bbox_key / _relative_to_map / _quat_x_axis_yaw)
├── Mission 状态与重试(mission_succeeded / mission_retry)
├── 状态检查(check_status)
├── 语义区域解析(resolve_organize_area)
├── 鞋子配对(pair_shoes)
├── 头图参考框归约(head_image_ref_bboxes_for_move_steps)
├── 抓放规划(get_shoe_move_steps)
├── 跨视图匹配(_long_axis_xoy / cosine_similarity / _batch_extract_pose_and_emb / _score_candidate / custom_match_obj_views)
├── 放置位姿计算(front_edge_horizontal_x_axis / place_quat_from_front_edge / place_position_pixel_ray_ground_z0)
├── 抓取(pick_with_arm_review / NamedBboxWithShoe)
├── 单步执行(execute_pick_and_place)
├── 主流程(shoe_sort)
└── CLI(main)
5.3.4 功能概览
| 1 | 连接机器人 | BajieRobot(ws_url).Connect() |
| 2 | 状态检查 | eco_refreshRobotInfo / eco_robotBattery / eco_robotWorkState / eco_robotAlarm / eco_robotPosition / eco_robotMapInfo |
| 3.1 | 下桩 | eco_leaveDock |
| 3.2 | 导航到玩具整理区(可选) | eco_navigateToSemanticArea |
| 3.3 | 取消任务 + 准备姿态 | eco_cancelAllMissions / eco_prepareRobotPose |
| 3.3 | 解析/创建整理区域 | eco_manageSemanticMap(QUERY/ADD) |
| 3.3 | 导航到玄关 | eco_navigateToSemanticArea |
| 3.3 | 头部拍照 | eco_captureImages(CameraType.HEAD) |
| 3.3 | SHOE 检测鞋子 | eco_detect_objects(entry=OvdEndpoint.SHOE) |
| 3.3 | 鞋子配对 | eco_pairwise + 自定义 pair_shoes |
| 3.3 | 线面投影 | project_place_line_and_plane |
| 3.3 | 抓放规划 | eco_shoe_placement_plan |
| 3.3 | 6D 姿态 | eco_computeObjectPose |
| 3.3 | 视觉特征 | eco_build_embeddings |
| 3.3 | 手臂对准 | eco_lookto(CameraType.ARM) |
| 3.3 | 手臂拍照 | eco_captureImages(CameraType.ARM) |
| 3.3 | 臂图检测 | eco_detect_objects(entry=OvdEndpoint.SHOE) |
| 3.3 | 跨视图匹配 | 自定义 custom_match_obj_views |
| 3.3 | 抓取 | eco_pick |
| 3.3 | 6D 放置 | eco_place_3D |
| 收尾 | 恢复结束姿态 | eco_prepareRobotPose |
| END | 回家充电 | eco_startRecharge |
| 全程 | 语音播报 | eco_robotSpeech |
| 收尾 | 取消任务 + 清理临时区域 + 断开 | eco_cancelAllMissions / eco_manageSemanticMap(DELETE) / Disconnect |
5.3.5 配置区
| DEFAULT_CARRIER_BOX | [[1.2,0.6,0],[1.2,-0.6,0],[0.6,-0.6,0],[0.6,0.6,0]] | 默认放置区多边形 |
| DEFAULT_FRONT_EDGE | [[0.6,-0.6,0],[0.6,0.6,0]] | 默认前沿线 |
| DEFAULT_TOY_AREA | "" | 玩具整理区(留空跳过) |
| SHOE_MATCHING_CONFIG | 见下 | 跨视图匹配权重 |
SHOE_MATCHING_CONFIG:
| spatial_sigma | 0.8 | 空间距离高斯 σ |
| direction_sigma_deg | 80.0 | 方向角高斯 σ |
| w_spatial | 0.40 | 空间距离权重 |
| w_direction | 0.30 | 方向权重 |
| w_visual | 0.30 | 视觉相似度权重 |
| combined_score_threshold | 0.10 | 匹配最低分阈值 |
5.3.6 命令行参数
| –ws-url | ws://192.168.31.179:9900/ | 机器人 WebSocket 地址 |
| –area-name | 玄关 | 语义区域名 |
| –toy-area-name | "" | 可选的玩具整理区,先去这里再去玄关 |
| –min-battery | 30 | 最低电量 |
| –no-voice | False | 关闭语音 |
5.2.7 运行方式
### 基本运行
python3 八界机器人整理玄关鞋子.py
### 指定 IP
python3 八界机器人整理玄关鞋子.py \\
–ws-url ws://192.168.31.179:9900/
### 指定区域
python3 八界机器人整理玄关鞋子.py \\
–area-name "玄关"
### 先去玩具区再去玄关
python3 八界机器人整理玄关鞋子.py \\
–toy-area-name "玩具收纳区"
### 关闭语音
python3 八界机器人整理玄关鞋子.py –no-voice
### 提高电量阈值
python3 八界机器人整理玄关鞋子.py –min-battery 50
5.4 餐桌玩具收纳整理
5.4.1 脚本功能
这是一个 面向真实机器人的餐桌玩具收纳任务脚本: 连接 → 状态检查 → 下桩 → 餐桌导航 → 桌面扫描 → 循环抓放 → 结束姿态 → 回家充电。 它展示了从“会调 SDK”到“能编排完整收纳任务”的跨越,是学习 桌面扫描 + 循环抓放 + 防重复 的最佳入口。
一句话:让机器人下桩 → 走到餐桌 → 扫描桌面识别玩具 → 逐个抓起玩具 → 送到玩具收纳区放进收纳筐 → 恢复结束姿态 → 回家充电。
5.4.2 执行链路
[1/6] 连接机器人(ws://192.168.31.179:9900/)
↓
[2/6] 状态检查(电量 ≥ 30%、空闲、告警、地图坐标、是否充电)
↓
[3.1] 下桩判断(在充电桩 或 电量 ≥ 99.5% → eco_leaveDock)
↓
[3.2] 走到餐桌前 + 头部俯视 + 桌面扫描识别玩具
↓
[3.3] 逐个抓取玩具 → 送往玩具收纳筐:
搜收纳筐 → 搜玩具(排除筐内)→ 抓取(最多 3 次)→ 放置(最多 3 次)
循环直到桌面无玩具或达到 max_toys
↓
[3.4] 恢复结束姿态
↓
[END] 回家充电(最多 3 次)
5.4.3 脚本结构
单文件,内部按功能分块:
八界机器人任务脚本(餐桌玩具收纳整理).py
├── 日志模块(_LogColor / _LogLevel / Logger)
├── 配置区(ROBOT_IP / 区域名 / 标签 / 头部角度 / 重试参数)
├── 通用工具(print_section / check_mission_status / is_robot_charging / sleep_with_countdown / _bbox_score / _bbox_area / _safe_rotate)
├── 异常 & 搜索(TableTidyError / search_pose / select_pose / assert_search_ok / to_filter_box)
├── 抓取(reset_arm_home / hand_observe / arm_capture_and_pick / _grab_with_retries)
├── 放置(head_place_flow / _place_with_retries)
├── 结束姿态 & 语音(do_finish_pose / speak)
├── 3.2 走到餐桌 + 桌面扫描(_set_head_down / _detect_toys_in_frame / do_scan_table_toys)
├── 3.3 逐个抓取玩具 → 收纳筐(_resolve_basket_pose / do_step_3_tidy_table_toys)
├── 3.4 恢复结束姿态(do_step_4_finish_pose)
├── 1/2/3.1 连接 / 状态检查 / 下桩(do_connect / do_preflight / do_step_1_leave_and_forward)
├── END 回家充电(do_end_recharge)
└── 主流程(parse_args / main)
5.4.4 功能概览
| 1 | 连接机器人 | BajieRobot(ws_url).Connect() |
| 2 | 状态检查 | eco_refreshRobotInfo / eco_robotBattery / eco_robotWorkState / eco_robotAlarm / eco_robotPosition / eco_robotMapInfo |
| 3.1 | 下桩 | eco_leaveDock |
| 3.2 | 走到餐桌 | eco_navigateToSemanticArea |
| 3.2 | 头部俯视 | eco_setRobotHead(0.9) |
| 3.2 | 头部拍照 | eco_captureImages(CameraType.HEAD) |
| 3.2 | OVD 识别玩具 | eco_detect_objects |
| 3.3 | 搜收纳筐 | eco_findObject |
| 3.3 | 搜桌面玩具(排除筐内) | eco_findObject(filter_boxes=…) |
| 3.3 | 手臂归位 | eco_setRobotArmMode(ARM_HOME) |
| 3.3 | 手部观测 | eco_lookto(CameraType.ARM) |
| 3.3 | 手臂拍照 + OVD + 抓取 | eco_captureImages + eco_detect_objects + eco_pick |
| 3.3 | 头部观测收纳筐 | eco_lookto(CameraType.HEAD) |
| 3.3 | 头部拍照 | eco_captureImages(CameraType.HEAD) |
| 3.3 | PutWhere 摘要 | eco_put_where_summary |
| 3.3 | 语义放置 | eco_place_in |
| 3.4 | 恢复结束姿态 | eco_finishRobotPose |
| END | 回家充电 | eco_startRecharge |
| 全程 | 语音播报 | eco_robotSpeech |
| 收尾 | 取消任务 + 断开 | eco_cancelAllMissions + Disconnect |
5.4.5 配置区
| ROBOT_IP | 192.168.31.179 | 机器人 IP |
| DEFAULT_WS_URL | ws://192.168.31.179:9900/ | WebSocket 地址 |
| DEFAULT_MIN_BATTERY | 30.0 | 最低电量 |
| DEFAULT_CONNECT_TIMEOUT | 8.0 | 连接超时 |
| DEFAULT_REFRESH_TIMEOUT | 5.0 | 状态刷新超时 |
| MISSION_TIMEOUT | 60.0 | 单次 mission 超时 |
| RECHARGE_TIMEOUT | 300.0 | 回充超时 |
| RECHARGE_MAX_RETRY | 3 | 回充最大重试 |
| RECHARGE_RETRY_INTERVAL | 10 | 回充重试间隔 |
| DEFAULT_TABLE_AREA | 餐桌 | 餐桌语义区域名 |
| DEFAULT_BASKET_AREA | 玩具收纳区 | 玩具收纳区语义区域名 |
| SCAN_STEP_DEG | 60.0 | 扫视步进角度 |
| SCAN_MAX_ANGLE_PER_CALL | 170° | 单次旋转最大角度 |
| BASKET_LABEL | 收纳筐 | 收纳筐标签 |
| TOY_LABEL | 玩具 | 玩具标签 |
| TABLE_SCAN_ATTEMPTS | 2 | 桌面扫描尝试次数 |
| MAX_GRAB_RETRIES | 3 | 抓取最大重试 |
| MAX_PLACE_RETRIES | 3 | 放置最大重试 |
| BATTERY_FULL_THRESHOLD | 99.5 | 电量视为“满”的阈值 |
| HEAD_LOOK_DOWN_RAD | 0.9 | 头部俯视角度 |
| _SLEEP_BETWEEN_MISSIONS | 2.0 | mission 间休眠 |
5.4.6 命令行参数
| –ws-url | ws://192.168.31.179:9900/ | WebSocket 地址 |
| –min-battery | 30.0 | 最低电量 |
| –connect-timeout | 8.0 | 连接超时 |
| –table-area | 餐桌 | 餐桌语义区域名 |
| –basket-area | 玩具收纳区 | 玩具收纳区语义区域名 |
| –recharge-retry | 3 | 回充最大重试 |
| –max-toys | 0 | 最多抓取玩具数(0=不限制) |
| –search-pose-index | -1 | search 位姿索引 |
| –carrier | "" | PutWhere carrier |
| –carrier-direct | "" | PutWhere carrier_direct |
| –skip-step-33 | False | 跳过 3.3 |
| –skip-step-34 | False | 跳过 3.4 |
| –skip-preflight | False | 跳过状态检查 |
| –no-speech | False | 关闭语音 |
| –speech | False | 显式开启语音 |
| –yes / -y | False | 跳过确认 |
| –no-color | False | 关闭日志颜色 |
| –log-level | INFO | 日志级别 |
5.4.7 运行方式
### 基本运行
python3 八界机器人任务脚本(餐桌玩具收纳整理).py
### 跳过确认
python3 八界机器人任务脚本(餐桌玩具收纳整理).py –yes
### 关闭语音
python3 八界机器人任务脚本(餐桌玩具收纳整理).py –yes –no-speech
### 自定义区域
python3 八界机器人任务脚本(餐桌玩具收纳整理).py –yes \\
–table-area "餐厅桌子" \\
–basket-area "玩具收纳区"### 限制最多抓 3 个
python3 八界机器人任务脚本(餐桌玩具收纳整理).py –yes –max-toys 3
### 只扫描不抓取
python3 八界机器人任务脚本(餐桌玩具收纳整理).py –yes –skip-step-33
### 调试日志
python3 八界机器人任务脚本(餐桌玩具收纳整理).py –yes –log-level DEBUG
### 指定 IP
python3 八界机器人任务脚本(餐桌玩具收纳整理).py –ws-url ws://192.168.1.107:9900/
5.5 玩具收纳和鞋子整理
5.5.1 脚本功能
这是一个 面向真实机器人的家庭整理一体化脚本: 连接 → 状态检查 → 下桩 → 玩具收纳(扫视 + 循环抓放)→ 等待 → 玄关鞋子整理(扫视 + 配对 + 规划 + 只抓后跟)→ 结束姿态 → 回家充电。 它把玩具收纳和鞋子整理串成一条完整链路,并新增了阶段等待和只抓后跟,是学习 多阶段任务编排 + 鞋子精细抓取 的最佳入口。
一句话:让机器人下桩 → 走到玩具收纳区 → 360° 扫视识别收纳筐 → 收拾玩具 → 等待 1 分钟 → 走到玄关 → 360° 扫视找鞋 → 鞋子配对 + 规划 → 逐只抓放 → 恢复结束姿态 → 回家充电。
这是一个两阶段一体化任务:
| A | 玩具收纳 | 把散落玩具收进玩具收纳筐 |
| B | 等待 | 静默 60 秒,给机器人/环境缓冲 |
| C | 玄关鞋子整理 | 把玄关鞋子成对摆放整齐 |
5.5.2执行链路
[1/5] 连接机器人(ws://192.168.31.179:9900/)
↓
[2/5] 状态检查(电量 ≥ 30%、空闲、告警、地图坐标、是否充电)
↓
[3.1] 下桩判断(在充电桩上 → eco_leaveDock)
↓
########## 阶段 A:玩具收纳 ##########
[3.2] 走到玩具收纳区 + 360° 扫视识别收纳筐
[3.3] 收拾玩具到收纳筐:
搜玩具(排除筐内)→ 抓取(最多 3 次)→ 放置(最多 3 次)
循环直到无玩具或达到 max_rounds
[3.4] 结束姿态
↓
########## 阶段 B:等待 60 秒 ##########
↓
########## 阶段 C:玄关鞋子整理 ##########
[4] 导航到玄关
[4.1] 原地 360° 扫视寻找鞋子
[5] 头部拍照 → SHOE 检测 → 鞋子配对 → 抓放规划
[6] 循环执行每步:臂对准 → 臂拍 → 臂检 → 跨视匹配 → 抓(只抓后跟)→ 放
[7] 结束姿态 → 清理临时语义区域
↓
[END] 回家充电(最多 3 次)
5.5.3 脚本结构
单文件,内部按功能分块:
玩具 + 玄关鞋子 一体化脚本.py
├── 全局配置(ROBOT_IP / 区域名 / 标签 / 扫视参数 / 重试参数 / heel_half_only)
├── 通用工具(log / print_section / say / sleep_with_countdown / check_mission_status / mission_succeeded)
├── 数学工具(quat_wxyz_to_rotmat / rotmat_to_quatf / normalize_or_raise / bbox_center / _bbox_key / _relative_to_map / _quat_x_axis_yaw / _bbox_score / _bbox_area)
├── 异常 & 重试(HomeTidyError / safe_mission_call / mission_retry)
├── 状态检查(is_robot_charging / do_preflight)
├── 旋转工具(_safe_rotate)
├── 搜索(select_pose / assert_search_ok / search_pose / to_filter_box)
│
├── ================ 阶段 A:玩具收纳 ================
│ ├── 3.1 下桩(do_step_1_leave_dock)
│ ├── 3.2 扫视识别收纳筐(_detect_basket_in_frame / do_scan_basket / _compute_basket_pose_from_scan)
│ ├── 玩具抓放(reset_arm_home / hand_observe / arm_capture_and_pick / head_place_flow / _grab_with_retries / _place_with_retries / do_finish_pose)
│ └── 3.3 收拾玩具(do_step_3_tidy_toys)
│
├── ================ 阶段 C:玄关鞋子整理 ================
│ ├── 360° 扫视找鞋(_detect_shoe_in_frame / do_scan_shoes_360)
│ ├── 语义区域解析(resolve_organize_area)
│ ├── 鞋子配对(pair_shoes)
│ ├── 头图参考框归约(head_image_ref_bboxes_for_move_steps)
│ ├── 抓放规划(get_shoe_move_steps)
│ ├── 跨视图匹配(_long_axis_xoy / cosine_similarity / _batch_extract_pose_and_emb / _score_candidate / custom_match_obj_views)
│ ├── 放置位姿(front_edge_horizontal_x_axis / place_quat_from_front_edge / place_position_pixel_ray_ground_z0)
│ ├── 只抓后跟(_crop_bbox_to_heel_half / _estimate_heel_side_from_pose)
│ ├── 抓取(NamedBboxWithShoe / pick_with_arm_review)
│ ├── 单步执行(execute_pick_and_place)
│ └── 鞋子主流程(do_step_shoe_sort)
│
├── END 回家充电(do_end_recharge)
└── 主流程(parse_args / main)
5.5.4 功能概览
| 1 | 连接机器人 | BajieRobot(ws_url).Connect() |
| 2 | 状态检查 | eco_refreshRobotInfo / eco_robotBattery / eco_robotWorkState / eco_robotAlarm / eco_robotPosition / eco_robotMapInfo |
| 3.1 | 下桩 | eco_leaveDock |
| A-3.2 | 走到玩具收纳区 | eco_navigateToSemanticArea |
| A-3.2 | 360° 扫视识别收纳筐 | eco_moveChassis + eco_captureImages + eco_detect_objects |
| A-3.2 | 用扫视缓存算收纳筐 6D 位姿 | eco_computeObjectPose |
| A-3.3 | 搜玩具(排除筐内) | eco_findObject(filter_boxes=…) |
| A-3.3 | 手臂归位 | eco_setRobotArmMode(ARM_HOME) |
| A-3.3 | 手部观测 | eco_lookto(CameraType.ARM) |
| A-3.3 | 手臂拍照 + OVD + 抓取 | eco_captureImages + eco_detect_objects + eco_pick |
| A-3.3 | 头部观测收纳筐 | eco_lookto(CameraType.HEAD) |
| A-3.3 | 头部拍照 | eco_captureImages(CameraType.HEAD) |
| A-3.3 | PutWhere 摘要 | eco_put_where_summary |
| A-3.3 | 语义放置 | eco_place_in |
| A-3.4 | 结束姿态 | eco_finishRobotPose |
| B | 等待 60 秒 | time.sleep |
| C-4 | 导航到玄关 | eco_navigateToSemanticArea |
| C-4.1 | 360° 扫视找鞋 | eco_moveChassis + eco_captureImages + eco_detect_objects(entry=SHOE) |
| C-5 | 头部拍照 | eco_captureImages(CameraType.HEAD) |
| C-5 | SHOE 检测 | eco_detect_objects(entry=OvdEndpoint.SHOE) |
| C-5 | 鞋子配对 | eco_pairwise + 自定义 pair_shoes |
| C-5 | 线面投影 | project_place_line_and_plane |
| C-5 | 抓放规划 | eco_shoe_placement_plan |
| C-5 | 6D 姿态 | eco_computeObjectPose |
| C-5 | 视觉特征 | eco_build_embeddings |
| C-6 | 手臂对准 | eco_lookto(CameraType.ARM) |
| C-6 | 手臂拍照 | eco_captureImages(CameraType.ARM) |
| C-6 | 臂图检测 | eco_detect_objects(entry=OvdEndpoint.SHOE) |
| C-6 | 跨视图匹配 | 自定义 custom_match_obj_views |
| C-6 | 只抓后跟 | _crop_bbox_to_heel_half + _estimate_heel_side_from_pose |
| C-6 | 抓取 | eco_pick |
| C-6 | 6D 放置 | eco_place_3D |
| C-7 | 恢复结束姿态 | eco_prepareRobotPose |
| C-7 | 清理临时区域 | eco_manageSemanticMap(DELETE) |
| END | 回家充电 | eco_startRecharge |
| 全程 | 语音播报 | eco_robotSpeech |
| 收尾 | 取消任务 + 断开 | eco_cancelAllMissions + Disconnect |
5.5.5 配置区
| ROBOT_IP | 192.168.31.179 | 机器人 IP |
| DEFAULT_WS_URL | ws://192.168.31.179:9900/ | WebSocket 地址 |
| DEFAULT_MIN_BATTERY | 30.0 | 最低电量 |
| DEFAULT_CONNECT_TIMEOUT | 15.0 | 连接超时 |
| DEFAULT_REFRESH_TIMEOUT | 5.0 | 状态刷新超时 |
| MISSION_TIMEOUT | 60.0 | 单次 mission 超时 |
| RECHARGE_TIMEOUT | 300.0 | 回充超时 |
| RECHARGE_MAX_RETRY | 3 | 回充最大重试 |
| RECHARGE_RETRY_INTERVAL | 10 | 回充重试间隔 |
| DEFAULT_TOY_AREA | 玩具收纳区 | 玩具收纳区 |
| DEFAULT_SHOE_AREA | 玄关 | 玄关鞋子区 |
| SCAN_STEP_DEG | 60.0 | 玩具扫视步进角度 |
| SHOE_SCAN_STEP_DEG | 60.0 | 鞋子扫视步进角度 |
| SCAN_MAX_ANGLE_PER_CALL | 170° | 单次旋转最大角度 |
| BASKET_LABEL | 收纳筐 | 收纳筐标签 |
| TOY_LABEL | 玩具 | 玩具标签 |
| SHOE_LABEL | 鞋子 | 鞋子标签 |
| DEFAULT_CARRIER_BOX | [[1.2,0.6,0],[1.2,-0.6,0],[0.6,-0.6,0],[0.6,0.6,0]] | 默认放置区 |
| DEFAULT_FRONT_EDGE | [[0.6,-0.6,0],[0.6,0.6,0]] | 默认前沿线 |
| SHOE_MATCHING_CONFIG | 见下 | 跨视图匹配权重 |
| STAGE_INTERVAL_SEC | 60 | 玩具→鞋子间隔 |
| MAX_GRAB_RETRIES | 3 | 抓取最大重试 |
| MAX_PLACE_RETRIES | 3 | 放置最大重试 |
| HEEL_HALF_ONLY_DEFAULT | True | 鞋子只抓后跟那一半 |
SHOE_MATCHING_CONFIG:
| spatial_sigma | 0.8 | 空间距离高斯 σ |
| direction_sigma_deg | 80.0 | 方向角高斯 σ |
| w_spatial | 0.40 | 空间距离权重 |
| w_direction | 0.30 | 方向权重 |
| w_visual | 0.30 | 视觉相似度权重 |
| combined_score_threshold | 0.10 | 匹配最低分阈值 |
5.5.6 命令行参数
| –ws-url | ws://192.168.31.179:9900/ | WebSocket 地址 |
| –toy-area-name | 玩具收纳区 | 玩具收纳区 |
| –shoe-area-name | 玄关 | 玄关鞋子区 |
| –min-battery | 30.0 | 最低电量 |
| –connect-timeout | 15.0 | 连接超时 |
| –recharge-retry | 3 | 回充最大重试 |
| –max-rounds | 0 | 玩具收纳最大轮数(0=无限) |
| –pick-index | 0 | OVD 抓取目标索引 |
| –search-pose-index | -1 | search 位姿索引 |
| –carrier | "" | PutWhere carrier |
| –carrier-direct | "" | PutWhere carrier_direct |
| –scan-step-deg | 60.0 | 玩具扫视步进角度 |
| –shoe-scan-step-deg | 60.0 | 鞋子扫视步进角度 |
| –stage-interval | 60 | 玩具→鞋子间隔秒数 |
| –skip-toy | False | 跳过玩具阶段 |
| –skip-shoe | False | 跳过鞋子阶段 |
| –no-voice | False | 关闭语音 |
| –skip-preflight | False | 跳过状态检查 |
| –yes / -y | False | 跳过确认 |
| –heel-half-only | True | 鞋子只抓后跟那一半(默认开启) |
| –no-heel-half | — | 鞋子抓取使用完整 bbox |
5.5.7 运行方式
### 基本运行
python3 玩具 + 玄关鞋子 一体化脚本.py
### 跳过确认
python3 玩具 + 玄关鞋子 一体化脚本.py –yes
### 关闭语音
python3 玩具 + 玄关鞋子 一体化脚本.py –yes –no-voice
### 自定义区域
python3 玩具 + 玄关鞋子 一体化脚本.py \\
–toy-area-name "玩具收纳区" \\
–shoe-area-name "玄关"
### 只做玩具
python3 玩具 + 玄关鞋子 一体化脚本.py –skip-shoe
### 只做鞋子
python3 玩具 + 玄关鞋子 一体化脚本.py –skip-toy
### 关闭只抓后跟
python3 玩具 + 玄关鞋子 一体化脚本.py –no-heel-half
### 调整阶段间隔
python3 玩具 + 玄关鞋子 一体化脚本.py –stage-interval 30
### 指定 IP
python3 玩具 + 玄关鞋子 一体化脚本.py –ws-url ws://192.168.1.107:9900/
六、测评小结
八界机器人 SDK 是一套面向真实物理机器人的 Python 开发套件,它不只是“发命令—收结果”的接口集合,而是一整套从感知、规划、执行到评判的完整能力体系。 它已经能做到:
- 看:eco_captureImages、eco_detect_objects、eco_vlm_perception
- 想:eco_vlm_desk_sort_plan、eco_shoe_placement_plan、eco_findObject
- 动:eco_moveChassis、eco_navigateToSemanticArea、eco_lookto
- 抓放:eco_pick、eco_place_3D、eco_place_in、eco_place_with_view
- 评判:eco_vlm_judge
- 闭环:感知 → 规划 → 执行 → 评判 → 再规划 从 demo 到单文件脚本,已经能跑通:
玩具收纳 / 玄关鞋子整理 / 餐桌玩具收纳 / 纸巾送物 / 桌面整理 / 玩具配送
一句话:它已经具备“让机器人完成一个真实家庭任务”的完整能力,而不是停留在“调通一个接口”。
八界机器人 SDK 已经具备从感知、规划、执行到评判的完整能力,学习路径清晰,demo 分层优秀,错误码体系完善,真实任务脚本已能跑通“连接 → 状态检查 → 下桩 → 任务 → 结束姿态 → 回充”的完整生命周期。
- 我的建议:
- 优 1、开箱即用 2、语义导航基本上无误,这个很好 3、文档资料齐全,SDK 对开发者友好,命名清晰
- 补充 1、八界没有视频流,这个不太友好 2、补光灯应该能使用接口主动开启,但是只能在黑暗情况下使用; 3、八界对话应该更普适一些,每次连续对话,八界的回复就显得很没有耐心,有情绪; 4、八界应该增加在 Windows 环境下可以开发的sdk,因为肯定有开发者存在不熟悉 Linux 环境情况; 5、机器导航会充电桩时,检测充电桩好像是通过红外检测的,红外有个很不好的地方,就是外部光线太强很容易影响;这边在打开窗帘的情况下测试下来,回充成功率在60-70%左右,确实有点低了。
「一起来加入八界开源生态吧!八界开源社区: www.ecovacs-tech.com 」


评论前必须登录!
注册