 网硕互联帮助中心
LiDAR的工作逻辑和算法、前沿趋势及其在人形机器人中的应用及优势与不足(上)
第一节:LiDAR的工作逻辑和算法及其前沿一、工作逻辑:LiDAR如何感知世界LiDAR通过激光束探测目标物的距离、方位、高度等信息...
第一节:LiDAR的工作逻辑和算法及其前沿一、工作逻辑:LiDAR如何感知世界LiDAR通过激光束探测目标物的距离、方位、高度等信息...
Unitree RL GYM Unitree RL GYM 是一个基于 Unitree 机器人平台和Isaac Gym仿真的强化学习示例仓库,支...
ROS2中的多节点通信优化:基于参数服务器与服务调用的协同机制设计 在机器人操作系统(ROS)的发展历程中...
Femto Mega内置Jetson Nano算力平台第一节:奥比中光Femto Mega功能特征及技术演进奥比中光Femto Mega作为一款由...
在人形格斗机器人中,舵机(伺服电机)是实现动作执行的核心执行器。早期 Robot 采用“菊花链”串行拓扑——主控通过单...
深度强化学习全栈指南:从理论原理到机器人实战 摘要:本文系统梳理强化学习(Reinforcement Learnin...
在数字化转型加速的当下,RPA机器人已成为客服行业突破效率瓶颈、优化服务体验的核心工具。它能够按照企业预设的业务规则,自动完成一系列...
删除 ROS 工作空间后,重新创建同名工作空间的正确操作,确保新工作空间不受旧文件残留影响,核心是彻底清理残留 规范...
一、传统竞品报价分析的核心痛点 在ToB销售场景中,竞品报价的分析速度直接决定了谈判窗口的把握与商机转化率。传统模式下,销售人员需...
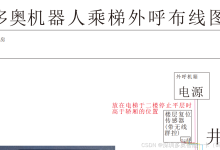
我来为您详细举例说明机器人、AGV/AMR、机器狗使用多奥梯控系统的完整乘梯流程,用一个具体的场景让您更清楚:🏢 场...
