 网硕互联帮助中心
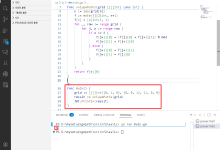
2026-01-29:统计镜子反射路径数目。用go语言,给定一个大小为 m × n 的二值网格 grid(0 表示空格,1 表示镜子)。机器人从左上角 (0,0) 出发,目标是到达右下角 (m−1,n
2026-01-29:统计镜子反射路径数目。用go语言,给定一个大小为 m × n 的二值网格 grid(0 表示空格...
2026-01-29:统计镜子反射路径数目。用go语言,给定一个大小为 m × n 的二值网格 grid(0 表示空格...
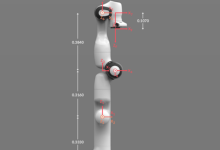
首先说一下为什么要写这一篇博客,就是为了提醒大家要明确区分标准DH和改进DH。很多机器人初学者只知道用DH法建立串联机器人连杆坐标系,...
在智慧农业快速发展的背景下,传统农业采摘环节面临劳动力短缺、作业效率低、采摘质量不稳定等现实挑战。Deepoc具身模型开发板通过创新的技术架构和产...
一、NSE基础与在软件测试中的核心价值 Nmap脚本引擎(NSE)是Nmap工具的核心扩展模块,通过Lua脚本实现...
国内工业机器人品牌已形成第一梯队领跑、细分领域突破的格局,2025 年国产化率达55.3%,本土品牌份额首次超过外资。一、第一梯队&...
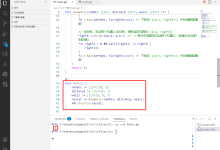
2026-01-26:可以被机器人摧毁的最大墙壁数目。用go语言,在一条无限延伸的直线上,分布着若干机器人和若干堵墙。...
麦轮智能车TEB规划器实战:从仿真到部署全流程解析 在自主移动机器人(AMR)和智能仓储物流车(AGV)的导航系统中,局部路径规划器的性能直接决定了机器人在动...
4.2 减速器与传动机构减速器与传动机构是人形机器人关节动力传递的核心环节,核心作用是将电机的“高速低扭矩”转化为关节所需的“低速大扭矩”&#x...
大模型驱动AI销售机器人:NLP落地核心技术架构与赚米实践 一、AI销售机器人的落地困境:从“能用”到“能赚米”的鸿沟 随着企业...
1. 性能损耗的核心来源与测试挑战 Istio作为主流服务网格,在提供流量管理、安全策略等能力的同时,引入了显著的性能开销。软...
