 网硕互联帮助中心
一段振动数据算出了均值、均方根和峰值,还不能说明这些特征能够区分异常。先把计算是否一致与特征是否有用分开:前者用已知输入核对公式,后者用有来源的标注片段检查。否则,同一段数据被截取在不同位置,特征变化就可能被误认为模型发现了故障。
本文以单轴加速度窗口为对象,介绍一个可在离线脚本和设备端分别执行的核对办法。文中的信号形态是说明方法的示意,不代表某块开发板的实测结果。
先给每个窗口一张身份证
保存原始样本时,要同时记录传感器量程、灵敏度、采样率、轴向、起始样本号和有效长度。标签用半开区间 [start, end) 表示,并注明正常、负载变化、冲击或待判定。一个窗口跨过两个标签区间时,不要悄悄把它算入某一类:可以独立标成边界窗口,也可以按预先约定的占比规则处理。
标注不确定的片段保留“不确定”。硬把它归入正常类,会污染后面的阈值;硬归入故障类,又可能把正常启停当作异常证据。数据先按独立采集批次划分,再生成重叠窗口,能减少相邻窗口进入不同数据集造成的信息泄漏。
三个公式先对齐
对长度为 N 的物理量序列 x[i],均值为 mean = sum(x[i])/N,均方根为 RMS = sqrt(sum(x[i]*x[i])/N),绝对峰值为 P = max(abs(x[i]))。如果计算去均值后的 RMS,它实际上对应这里采用总体定义的标准差,不能再和原始 RMS 混用。离线工具使用哪一种分母,也要写清楚;NumPy 的 std 默认使用 ddof=0,分母是 N。NumPy 标准差文档
下面的小片段只表达核对公式,不承担采集与缓存管理:
import numpy as np
x = np.asarray(samples, dtype=np.float64)
assert x.ndim == 1 and x.size > 0
assert np.isfinite(x).all()
mean = x.mean()
rms = np.sqrt(np.mean(x * x))
peak = np.max(np.abs(x))
ac_rms = np.sqrt(np.mean((x – mean) ** 2))
脚本先转换为浮点再平方,是为了避免原始整数类型在乘法中先溢出。设备若用定点实现,需要另外证明乘法与累加位宽足够,不能指望最终转成浮点修复已经损坏的中间结果。
拿标注检查“为什么会变”
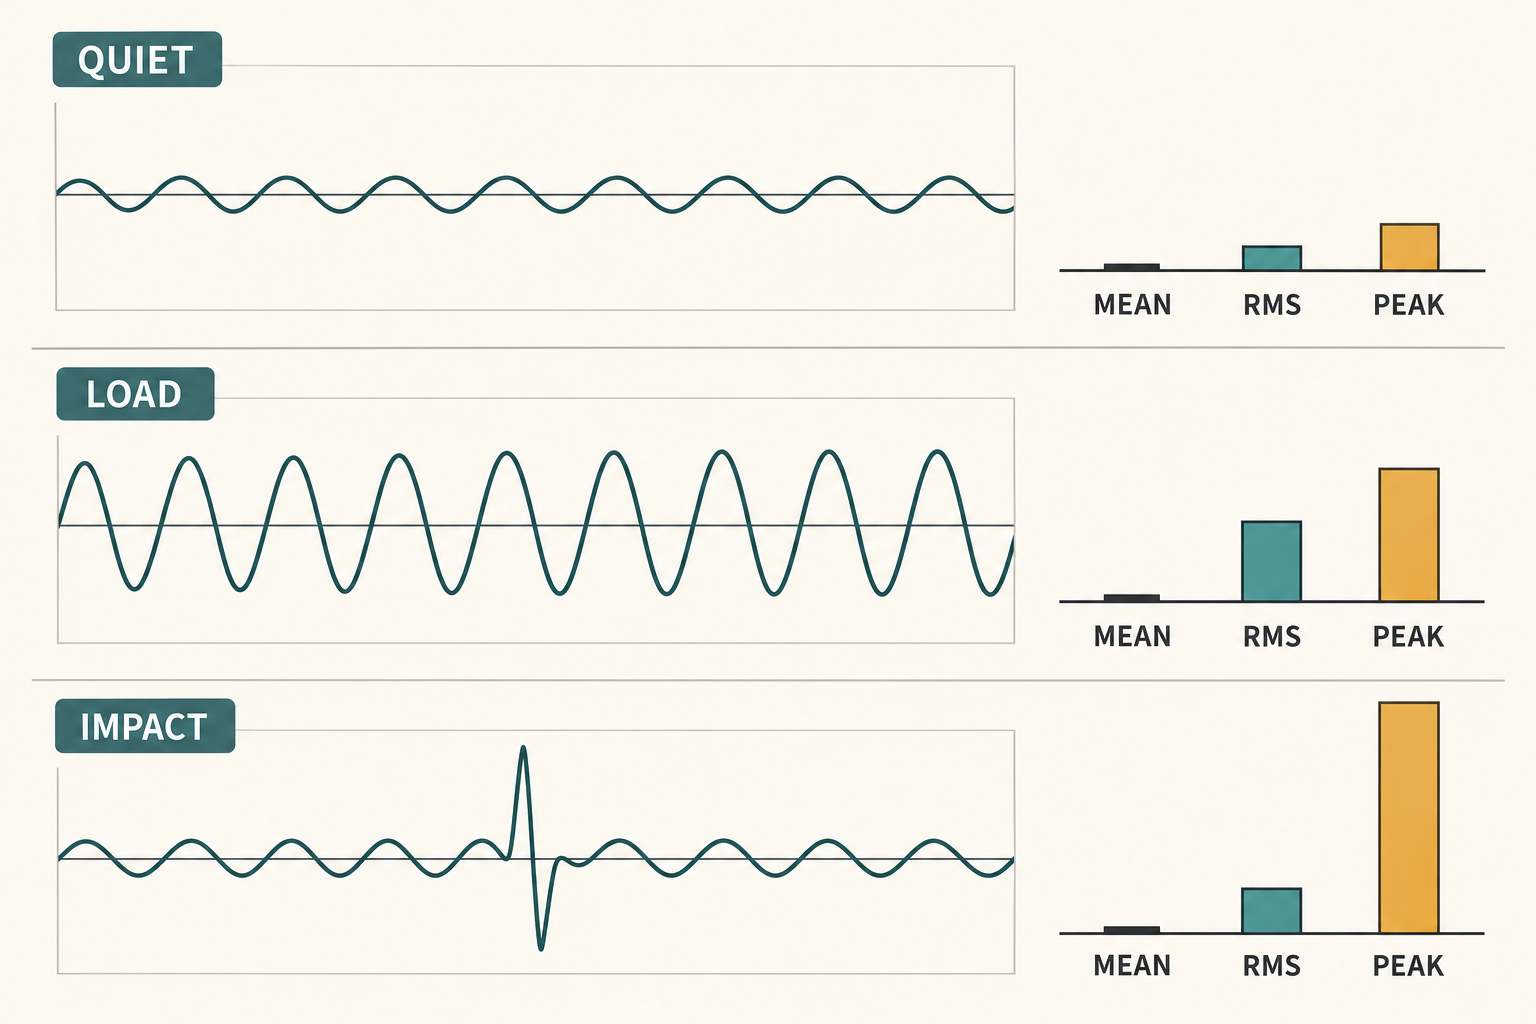
图中 QUIET、LOAD、IMPACT 分别表示平稳小幅振动、幅值增大的负载状态和夹带单次冲击的片段。右侧条形只表示可能的定性变化,没有测量刻度。均值接近零时,负载增加可以抬高 RMS;单个尖峰更容易拉高 PEAK。它们都不是故障的充分条件。
逐段核对时,先在原始波形上定位被标注的事件,再检查特征变化是否落在包含该事件的窗口中。如果峰值出现在标签之外,回头检查标签时基和采样丢失;如果所有窗口均值一起偏移,检查零点、重力投影或安装变化。不要先改分类器。
为每类保留中位数、分位数和单段结果,别只比较一个总平均值。不同转速下的正常振动可能覆盖故障片段的 RMS 范围;这时应按工况分层,或增加能说明频率组成的特征,而不是把阈值调到刚好穿过当前样本。
设备与脚本怎么判一致
设备导出窗口编号、原始数据摘要和各特征值,脚本读取同一个窗口核对。容差必须来自数值格式与计算顺序:既检查绝对误差,也检查相对误差;参考值接近零时,以绝对误差为主。峰值差一个采样点往往是边界错误,所有幅值差一个固定倍数则更像单位转换错误。
最终应得到两份结论:一份说明公式、单位和窗口切分是否一致;另一份说明这些特征在现有标注工况下有什么区分能力。前一份不过关,暂时不要讨论识别率。后一份样本不足,就把适用边界写出来,保留后续补样本的入口。


评论前必须登录!
注册