 网硕互联帮助中心
具身智能的多学科基石:机器人学、认知科学、发展心理学与神经科学的交叉启示
点击 “AladdinEdu,你的AI学习实践工作坊”,注册即送-H卡级别算力,沉浸式云原生集成开发环境,...
点击 “AladdinEdu,你的AI学习实践工作坊”,注册即送-H卡级别算力,沉浸式云原生集成开发环境,...
全球排名(按论文出现频率和影响力)排名品牌/型号产地轴数地位1Franka Panda / FR3德国7 轴无可争议的第一ÿ...
在科技飞速发展的当下,物流配送和环卫清洁行业正经历着一场前所未有的变革。天数智算凭借领先的技术实力,推出物流与环卫无人机器人解决方案...
《ROS2 构建系统 :colcon 与CMakeLists.txt 是如何协作的》 文章目录 《ROS2 构建系统 :colcon...
多传感器融合十年演进(2015–2025) 一句话总论: 2015年多传感器融合还是“卡尔曼滤波手工权重低频松耦合”的...
一、销售场景的核心痛点:被无效社交吞噬的人力成本 作为AI落地领域的架构师,我见证过太多B2B/B2C销售团队的困境:...
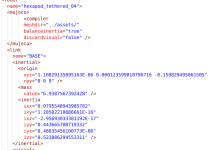
URDF文件转XML文件 在安装完成mujoco playground以后,设计到三维模型的导入,在sw转出的文件大多为URDF格...
LL_XTCAT Bot -一个简洁的 QQ 机器人框架 基于 LLOneBot OneBot11 协议,Python 开发,开箱...
7.3 驱动器开发与控制接口 驱动器是人形机器人关节的“大脑和神经”,承担电机驱动、传感器反馈处理及实时通信的关键任务。在本节将从电机驱动电路...
7.2 执行器封装与一体化设计人形机器人关节执行器不仅是扭矩/转速的动力来源,也是整体结构、控制和散热的核心单元。在本节将重点探讨执行器的一体化...
