 网硕互联帮助中心
遥操作实操手册:Franka 摞方块(键盘 / Xbox360 / 鼠标)(二)
这是系列的第二篇。上一篇我们把五类数据采集方式过了一遍;这一篇把其中的"遥操作录数"这条产线从头到尾走一遍:在 Isaac Sim / Isaac Lab 里用三种输入设备遥操作 Franka 机械臂完成"三块积木叠塔",录制数据集,并跑通「数据检查 → 质量评估 → Mimic 增广 → 行为克隆训练」的完整闭环。
配套资源:本系列的全部文章、配套脚本与图表源码已开源:github.com/huangqiulong/IsaacDataCollection
0. 一分钟速览
| 练手任务 | IsaacContrib-Stack-Cube-Franka-IK-Rel(三块积木叠塔,蓝→红→绿) |
| 用哪些设备 | 键盘(内置,零门槛)、Xbox 手柄、鼠标(视角控制) |
| 数据产出 | HDF5 演示集(robomimic 兼容,只保存成功演示) |
| 一次练手要多久 | 约半天:录制 10 条 + 质检 + Mimic→BC 小规模闭环 |
| 最核心的一条纪律 | 失败立刻按 R 重开,不要在失败的尝试里"救回来" |
1. 任务:为什么从"摞方块"开始
任务目标:桌面上有蓝、红、绿三块积木,把红块叠到蓝块上、绿块叠到红块上,叠成塔(从下到上:蓝 → 红 → 绿),随后松开夹爪并保持稳定——程序自动判定成功。
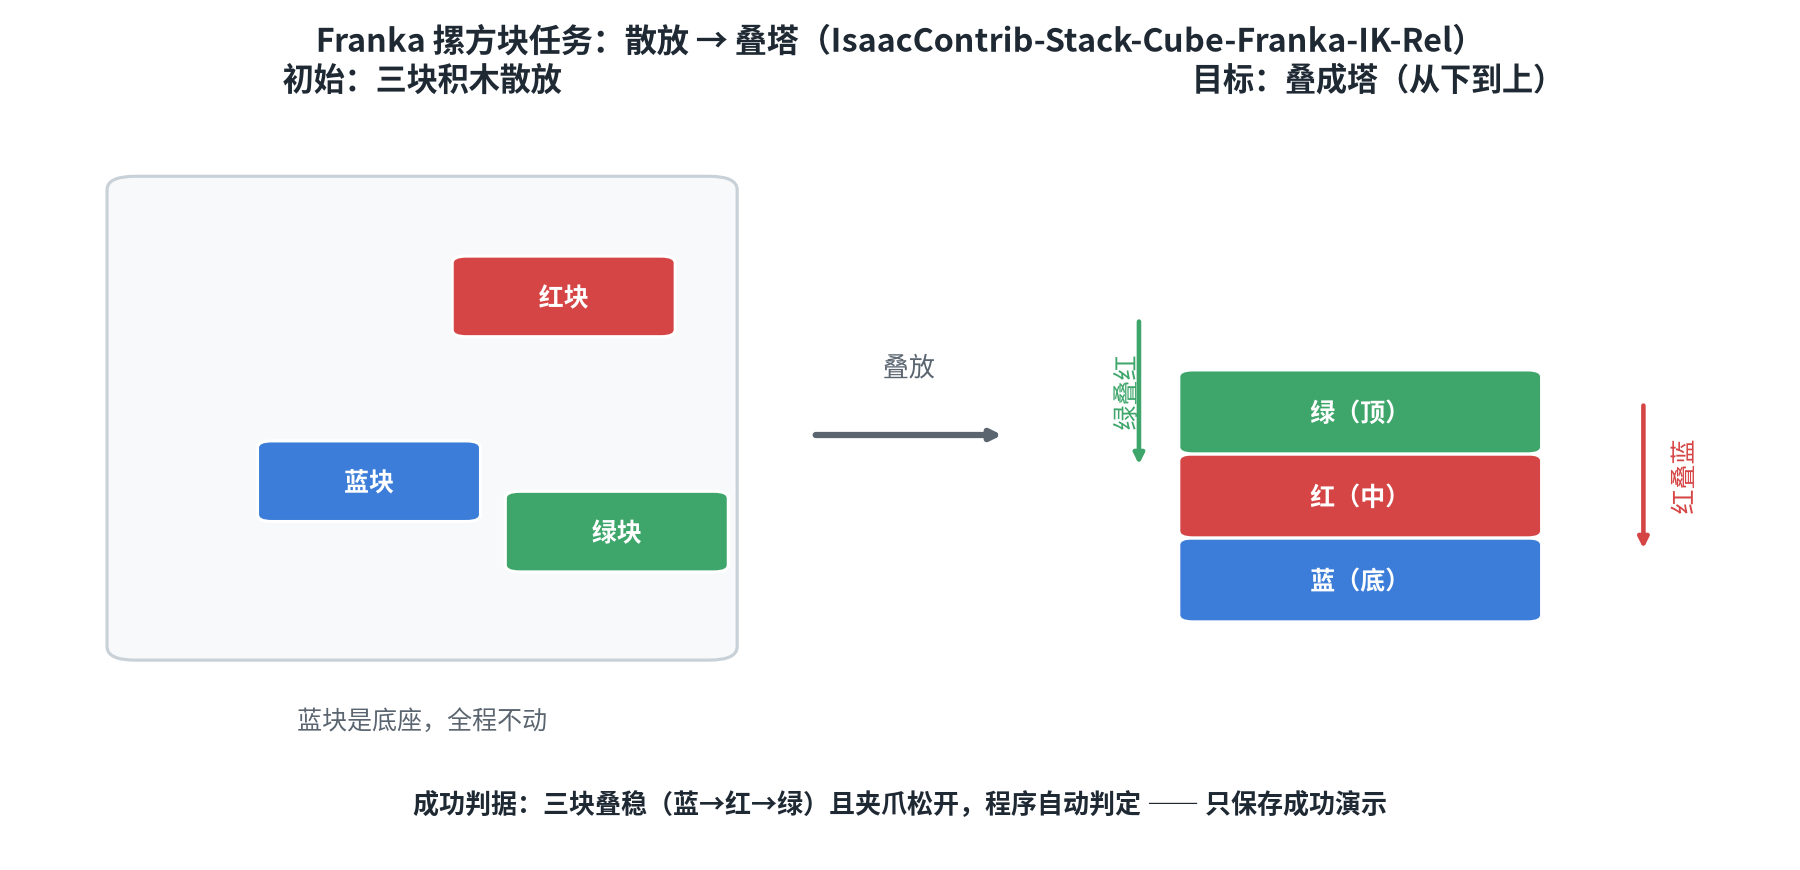
图 1:任务示意。蓝块是底座(全程不动),红块和绿块从散放位置搬上塔。
为什么它适合作为"遥操作第一课":
| 动作语义通用 | 动作 = 末端相对位姿增量 + 夹爪开合(微分 IK),与 UMI 数据、Mimic 生成、下游训练全链路对齐 |
| 成功判据明确 | 三块叠稳 + 夹爪松开即成功,程序自动判定,只保存成功演示 |
| 单条演示短 | 熟练后 10~30 秒一条;新手 1~3 分钟一条 |
| 无相机,运行轻 | state 模式不渲染相机,8GB 显存轻松跑 |
| 下游原生支持 | 该任务是 Isaac Lab Mimic 的旗舰示例,标注、生成、BC 训练一键贯通 |
2. 开始之前:检查清单
- 按官方文档装好 Isaac Sim 与 Isaac Lab(见文末链接);必须有图形界面(遥操作要在窗口里操作);
- 下载版 Isaac Sim 的环境里,命令前先激活虚拟环境:cd isaaclab && source .venv/bin/activate;
- 跑之前看一眼 nvidia-smi:确认没有其它进程占着显卡(一次只跑一个 Isaac 进程);
- 准备 5GB 以上磁盘余量(日志与数据集会持续增长);
- 所有数据集统一放 ~/code/isaac/IsaacDataCollection/datasets/ 目录(先 mkdir -p ~/code/isaac/IsaacDataCollection/datasets)。
3. 设备:键盘、手柄与鼠标
3.1 键盘(内置,推荐先用它)
键盘是官方内置设备,零配置。键位按功能分为四组:
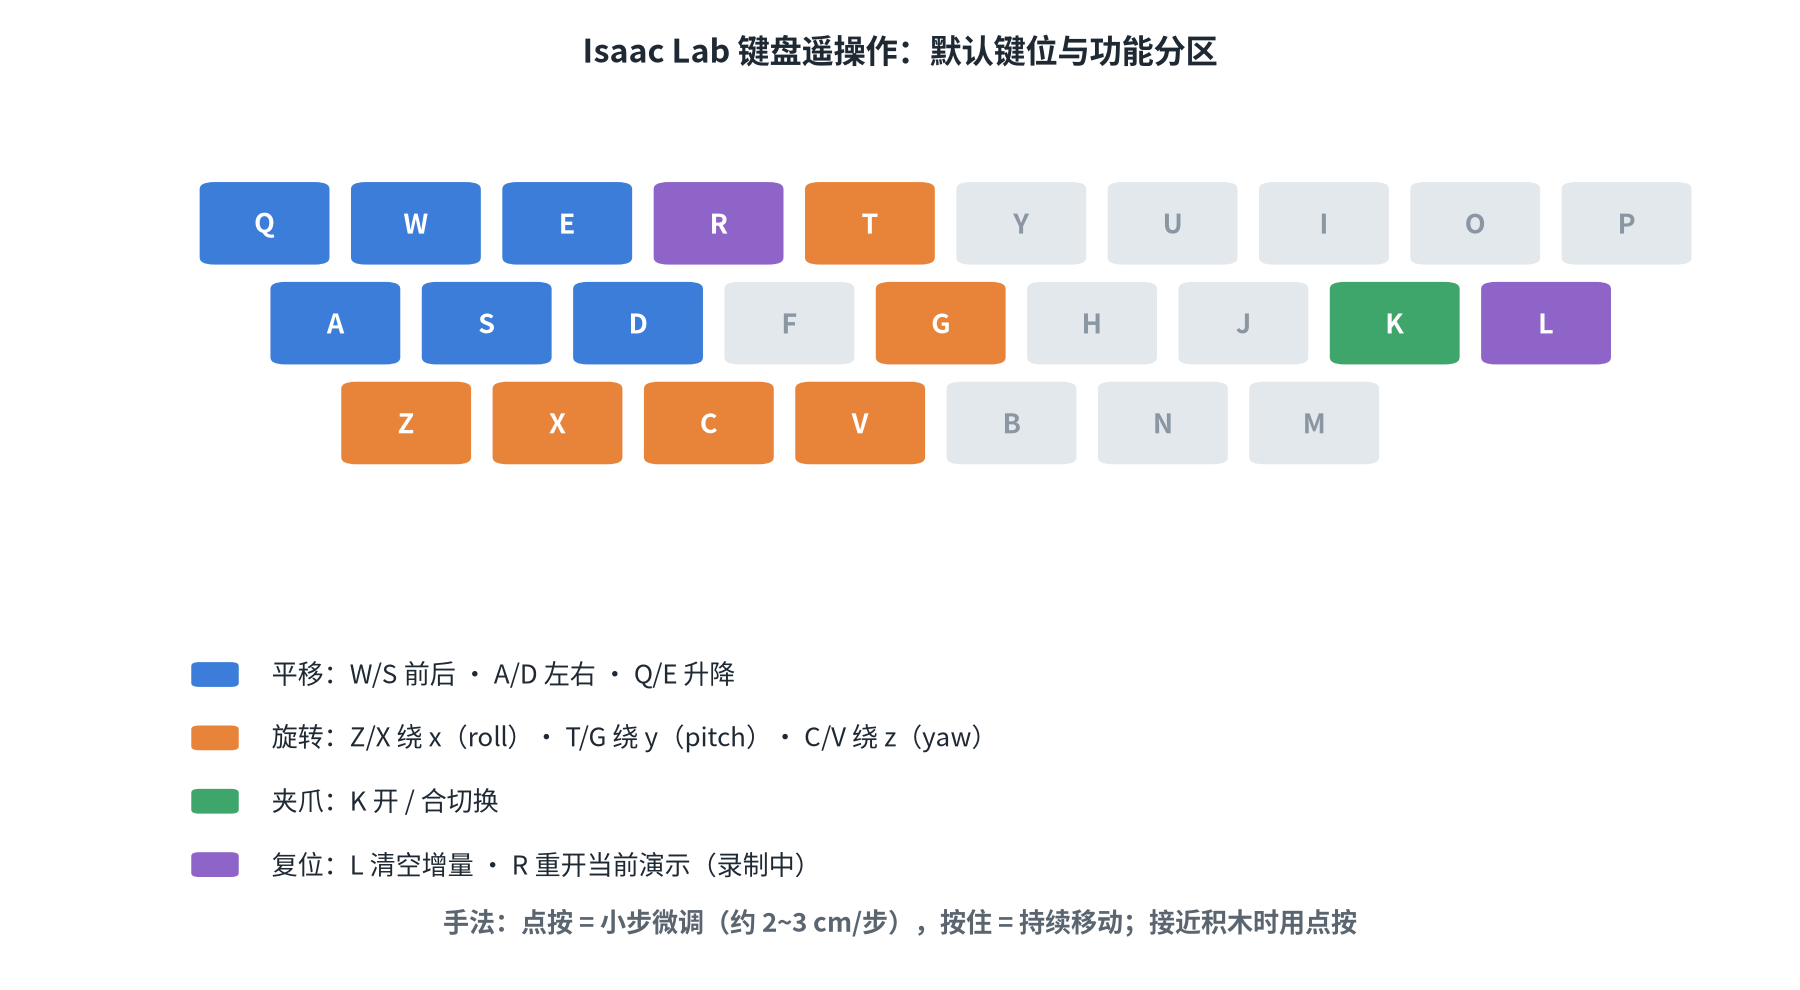
图 2:默认键位。蓝 = 平移,橙 = 旋转,绿 = 夹爪,紫 = 复位/重开。
| W / S | 末端前后(x) | Z / X | 绕 x 旋转(roll) |
| A / D | 末端左右(y) | T / G | 绕 y 旋转(pitch) |
| Q / E | 末端上下(z) | C / V | 绕 z 旋转(yaw) |
| K | 开 / 合夹爪 | L | 复位(清空当前增量) |
录制时还有一个关键按键:R = 重开当前演示(本章第 4 节详细讲)。
手法要点:点按 = 小步微调(约 2~3 cm/步),按住 = 持续快速移动。接近积木时用点按,对准中心再合爪——这个节奏感直接决定数据质量。
3.2 Xbox 手柄
Isaac Lab 内置了 Xbox 手柄设备类(按键映射接近游戏习惯:左摇杆平移、右摇杆偏航、D-Pad 调整姿态、X 键开合夹爪),但官方录制脚本默认注册的设备只有键盘与 SpaceMouse——若直接对 teleop record 指定手柄,会得到类似下面的报错:
–teleop_device=gamepad … Built-in devices: keyboard, spacemouse.
要用手柄录制,需要在任务配置的 teleop_devices 里注册一个 gamepad 条目(常见做法是基于官方任务派生一个自定义任务变体,在配置里加上该设备)。注册后每次录制只换一条参数即可:
./isaaclab.sh teleop record \\
–task <你的自定义任务名> \\
–visualizer kit \\
–teleop_device gamepad \\
–num_demos 10 \\
–dataset_file ~/code/isaac/IsaacDataCollection/datasets/dataset_gamepad.hdf5
小提示:手柄没反应时,先点一下 Isaac Sim 窗口让它获得焦点;Linux 下用 ls /dev/input/js* 确认设备节点存在。
3.3 鼠标(视角控制)
鼠标不直接驱动机器人,而是控制观察视角——"左手键盘操作、右手鼠标看角度"是日常实操最常用的组合:
- 环绕视角 = 右键拖拽;平移视角 = 中键拖拽;缩放 = 滚轮;聚焦选中物体 = F。
3.4 设备怎么选
| 键盘 | ★★★(立刻) | 中(离散步进) | 首练、快速小批录制 |
| Xbox 手柄 | ★★(需注册设备) | 中高(连续模拟量) | 流畅录制主力 |
| SpaceMouse | ★★(官方内置,Linux 需配置 udev 权限) | 高 | 桌面精细操作 |
| 鼠标 | ★★★(辅助) | — | 调视角,配合键盘使用 |
4. 录制:从热身到十条数据
4.1 热身(只操作、不保存)
./isaaclab.sh teleop run \\
–task IsaacContrib-Stack-Cube-Franka-IK-Rel \\
–visualizer kit –num_envs 1 \\
–teleop_device keyboard
先用 10 分钟熟悉手感:走一遍"接近红块 → 对准 → K 合爪 → 抬起 → 移到蓝块上方 → 放下 → K 开爪",再叠绿块。先慢后快,熟练之前不要追求速度。
4.2 正式录制
./isaaclab.sh teleop record \\
–task IsaacContrib-Stack-Cube-Franka-IK-Rel \\
–visualizer kit \\
–teleop_device keyboard \\
–num_demos 10 \\
–dataset_file ~/code/isaac/IsaacDataCollection/datasets/dataset_keyboard.hdf5
一次会话的完整流转如下——失败与成功各有明确通路,不需要你记额外规则:
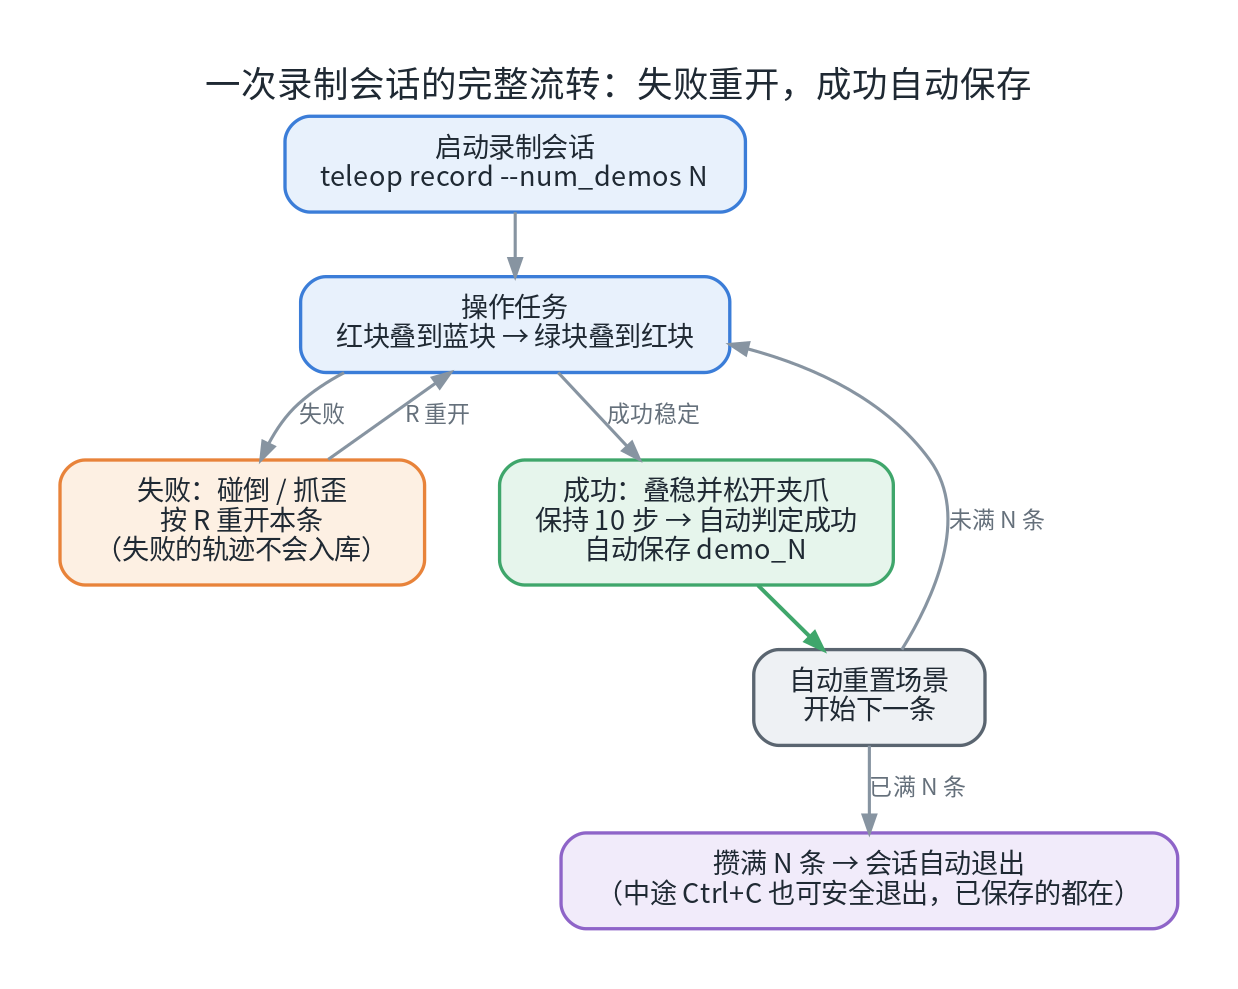
图 3:成功 → 自动保存并重置;失败 → 按 R 重开本条;攒满 N 条自动退出。
逐条演练:
⚠️ 叠放顺序必须正确:成功判定要求 蓝(底)→ 红(中)→ 绿(顶)。顺序错了,任务永远不会判定成功——终端没有成功打印,数据集文件里也不会有演示。
4.3 录制纪律(决定数据质量)
- 失败立刻按 R,不要在失败尝试里"救回来"——救回来的轨迹动作杂乱,是典型的脏数据;
- 动作宁慢勿快、以点按为主;抓取前对准积木中心再合爪;
- 叠放顺序恒定:红叠蓝 → 绿叠红;
- 每录 5 条可以停下来用 replay 检查一遍(见下一节),再继续。
5. 数据检查与质量评估
5.1 第一层:回放验证
用刚录好的数据集回放——同一套物理下,动作序列应当能复现成功:
./isaaclab.sh teleop replay \\
–task IsaacContrib-Stack-Cube-Franka-IK-Rel \\
–visualizer kit –num_envs 1 \\
–reset_sim_buffer_each_episode \\
–dataset_file ~/code/isaac/IsaacDataCollection/datasets/dataset_keyboard.hdf5
预期 10/10 条回放成功。个别失败属正常边界情况(该条录制时依赖了太多人类实时微调)——追求高质量时删掉重录即可。
5.2 第二层:数据"体检报告"
录制输出的 HDF5 里,每条演示都有丰富的数值指标可查。用 h5py 把关键指标过一遍:
import h5py
with h5py.File("/home/dillon/code/isaac/IsaacDataCollection/datasets/dataset_keyboard.hdf5", "r") as f:
for k in f["data"]: # 逐条演示
d = f["data"][k]
actions = d["actions"][:]
grip = actions[:, 6]
toggles = int(((grip[1:] > 0) != (grip[:–1] > 0)).sum()) # 夹爪切换次数
print(k, "步数:", len(actions), "夹爪切换:", toggles,
"success:", bool(d.attrs["success"]))
指标怎么读(本任务的经验参考值):
| steps | 单条演示步数 | 60~600(新手偏上限) | >1200 过长:失败未重开,混入试错 |
| grip_toggles | 夹爪开合次数 | ≥2(抓一次、放一次) | =0:根本没执行抓放流程 |
| jerk | 相邻步动作变化均值 | 越小越平滑 | 某条远大于其他:抖动明显,考虑重录 |
| pos_move | 末端行程累加 | 0.1~1.5 m | 接近 0:动作没发出去 |
| success | 成功标记 | 全 True | 出现 False = 异常 |
以实测的 3 条键盘演示为例,体检结果如下:
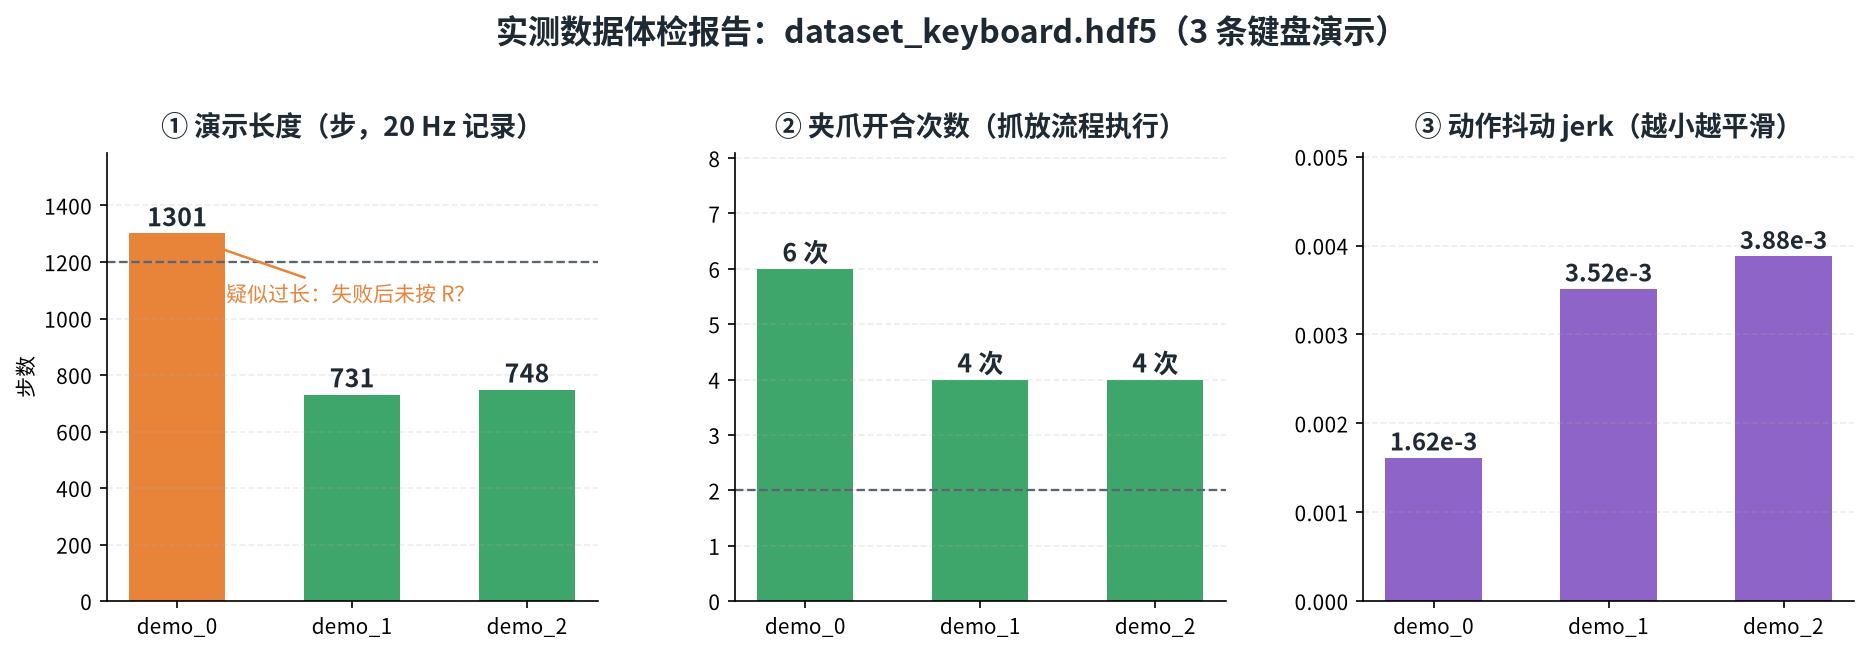
图 4:三条真实演示的体检:demo_0 长达 1301 步(疑似失败后未按 R,混入试错);夹爪切换与抖动指标正常。
这张图也直观说明了"录制纪律"的价值:一条超长的演示,几乎总是"有故事"的——多半是失败后没有重开。
5.3 三级质量评估
从便宜到终极,数据质量有三道验证闸门:
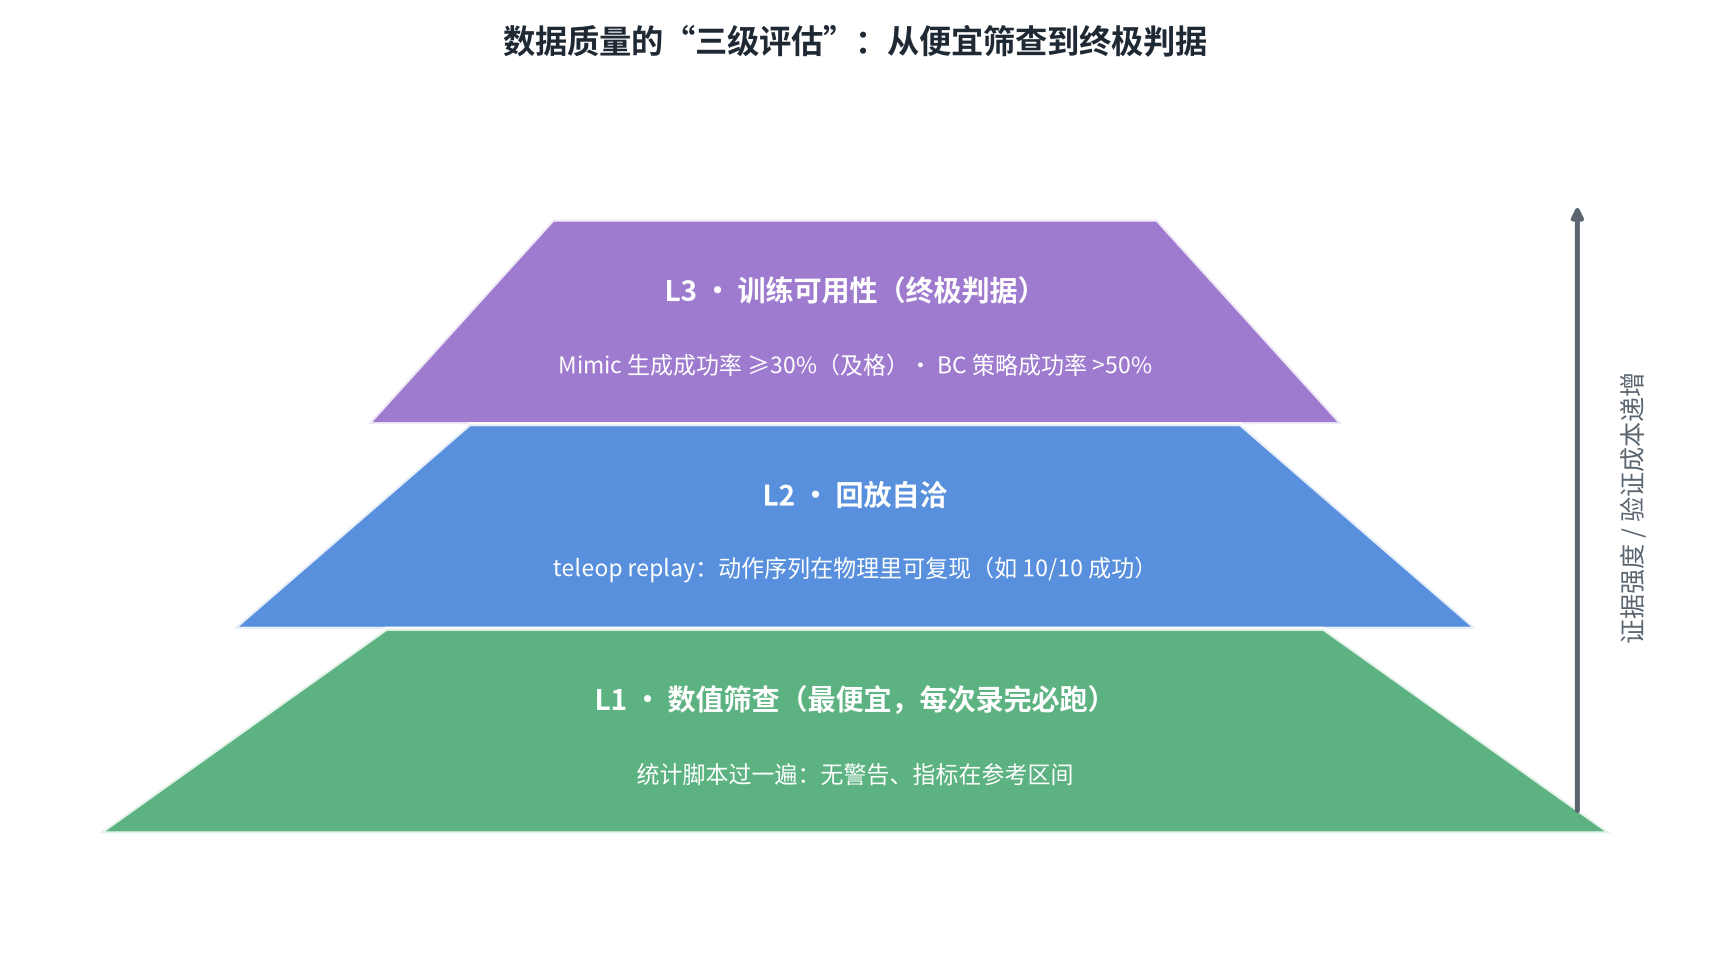
图 5:L1 数值筛查(秒级)→ L2 回放自洽(分钟级)→ L3 训练可用性(终极判据)。
- L1 数值筛查:上面的体检脚本,录完必跑;
- L2 回放自洽:teleop replay,看动作序列在物理里能否复现(如 10/10);
- L3 训练可用性(终极):把数据喂给下游——Mimic 生成成功率 ≥30% 算及格,BC 策略成功率 >50% 说明"数据真的能学到东西"。
6. 下游闭环:Mimic 增广 → BC 训练 → 成功率
用你录制的小数据集,可以立刻走完一条"数据→策略"的完整回路,全部小规模参数适配 8GB 显存:
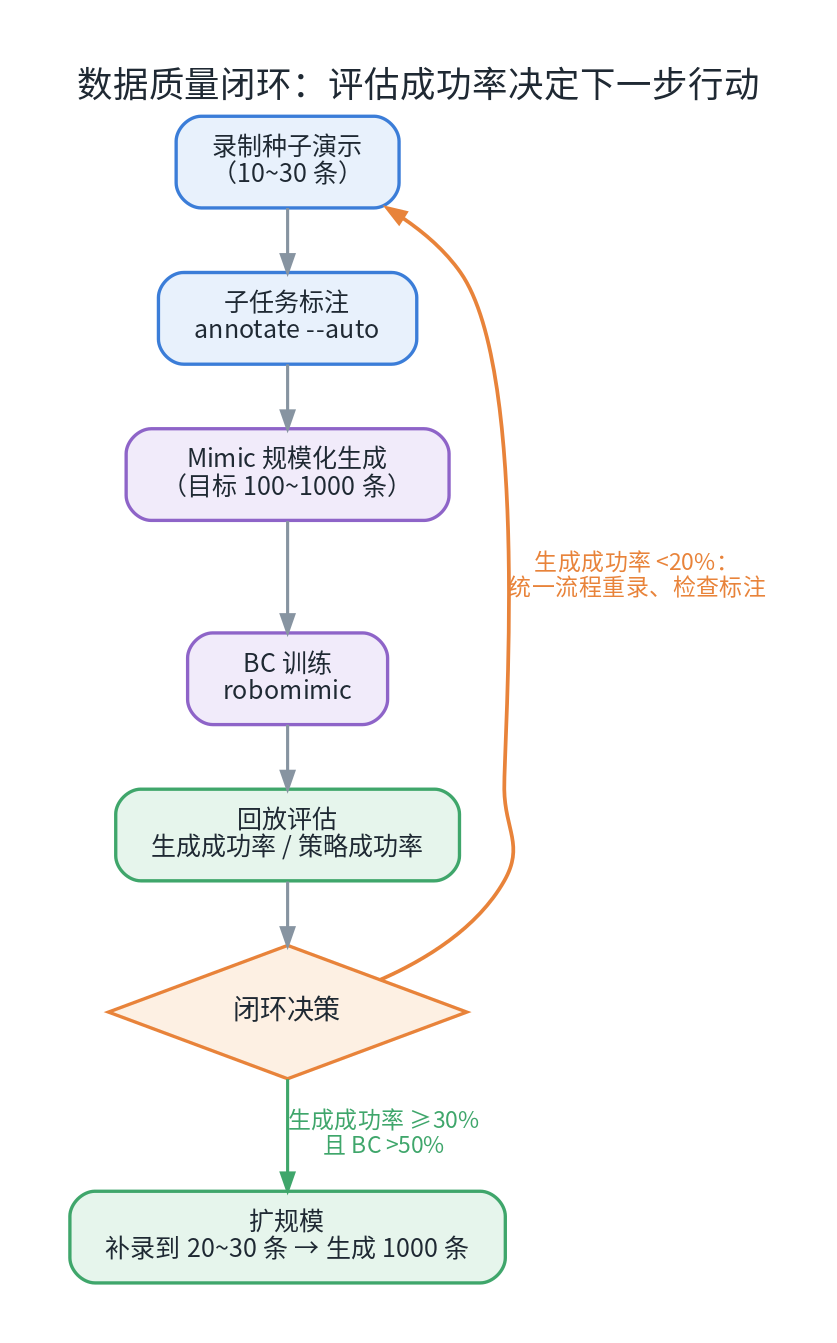
图 6:评估成功率决定下一步:低了回炉重录,达标就扩规模。
Step 1:子任务标注(约 2~5 分钟)
./isaaclab.sh -p scripts/imitation_learning/isaaclab_mimic/annotate_demos.py \\
–task Isaac-Stack-Cube-Franka-IK-Rel-Mimic-v0 \\
–visualizer kit –auto \\
–input_file ~/code/isaac/IsaacDataCollection/datasets/dataset_keyboard.hdf5 \\
–output_file ~/code/isaac/IsaacDataCollection/datasets/annotated_kbd.hdf5
- 成功标志:终端打印 Exported 9 (out of 10) annotated episodes.(数字随数据变化);
- 机制:标注过程会把每条演示逐帧回放一遍并收集子任务信号——因此它同时是一次回放验证:终判据没达成、或某个子任务信号从未触发的演示会被跳过;
- –auto 依赖演示遵循标准流程——这正是第 4 节强调"叠放顺序一致"的原因。
Step 2:规模化生成(先小后大)
# 小规模验证
./isaaclab.sh -p scripts/imitation_learning/isaaclab_mimic/generate_dataset.py \\
–visualizer kit –num_envs 16 –generation_num_trials 10 \\
–input_file ~/code/isaac/IsaacDataCollection/datasets/annotated_kbd.hdf5 \\
–output_file ~/code/isaac/IsaacDataCollection/datasets/generated_kbd_small.hdf5
# 跑通后放大(8GB 显存建议 –num_envs 32~64)
./isaaclab.sh -p scripts/imitation_learning/isaaclab_mimic/generate_dataset.py \\
–num_envs 32 –generation_num_trials 100 \\
–input_file ~/code/isaac/IsaacDataCollection/datasets/annotated_kbd.hdf5 \\
–output_file ~/code/isaac/IsaacDataCollection/datasets/generated_kbd_100.hdf5
- 生成成功率是本任务最直接的数据质量信号(官方参考:state 模式约 40%;种子和标注质量好可以更高);
- 失败轨迹自动丢弃,只导出成功演示;
- 注意 –generation_num_trials 的语义:默认是**“目标成功条数”**(失败自动重试直到攒够),不是"尝试次数";
- 一条实测参考:9 条种子演示、–num_envs 16、目标 10 条——10/10 成功,约 17 分钟。另有一次更大规模的实测:30 条种子 → 标注 29 条 → 自动生成 300 条完整演示(约 23.7 万帧)。
Step 3:行为克隆训练(约 10~30 分钟)
./isaaclab.sh -p scripts/imitation_learning/robomimic/train.py \\
–task IsaacContrib-Stack-Cube-Franka-IK-Rel \\
–algo bc \\
–dataset ~/code/isaac/IsaacDataCollection/datasets/generated_kbd_100.hdf5
训练日志与 checkpoint 在 logs/robomimic/…(终端会打印路径)。先用小数据集跑 20~50 epoch 验证链路即可。
Step 4:策略回放评估
./isaaclab.sh -p scripts/imitation_learning/robomimic/play.py \\
–task IsaacContrib-Stack-Cube-Franka-IK-Rel \\
–visualizer kit –num_rollouts 20 \\
–checkpoint <训练输出目录>/models/model_xxx.pth
终端输出 20 次回放的成功率。可以多试几个 checkpoint(不同训练阶段差异可能很大)。
Step 5:闭环决策
| 生成成功率 ≥30%,BC 成功率 >50% | 数据链路有效 ✅ | 扩规模:补录到 20~30 条 → 生成 1000 条 → 完整训练 |
| 生成成功率 <20% | 种子演示结构混乱 | 回第 4 节统一流程重录;检查标注边界 |
| BC 成功率 <20% | 数据量不足或覆盖单一 | 补采多样化演示(换方位、换路径);增加生成条数 |
数据管理建议:原始 / 标注 / 生成文件分名存放(dataset_* / annotated_* / generated_*),每次重录换新文件名——录制器打开同名文件会直接覆盖。
7. 常见坑(实测提醒)
| 报错 Downloaded Isaac Sim packages cannot be combined with a Python virtual environment | 虚拟环境不是基于 Isaac Sim 自带 Python 建的 | 按官方安装文档重建环境 |
| 手柄指定后报错 Built-in devices: keyboard, spacemouse | 官方录制脚本未注册 gamepad | 在任务配置里注册 gamepad 条目(见 3.2) |
| 键盘/手柄按了没反应 | 焦点在终端 | 点击 Isaac 窗口再操作 |
| 退出后演示条数少于 –num_demos | 只导出成功演示;或中途 Ctrl+C | 属正常行为,继续录制即可 |
| 同名数据集被覆盖 | 录制器 w 模式打开同名文件 | 每次换新文件名 |
| Success condition met 后按 R 没反应 | 成功触发后的短暂保护窗口 | 等自动重置(终端有提示) |
| 生成阶段显存不足(OOM) | –num_envs 太大 | 降到 16~32(8GB 级显卡) |
| replay 失败个别条 | 该条依赖人类实时修正 | 重录该条(放慢、规划好路径) |
8. 预计耗时与小结
| 热身熟悉设备 | 30~60 分钟 |
| 录制 10 条 | 30~60 分钟(新手单条 1~3 分钟) |
| 回放 + 体检 | 15 分钟 |
| 标注 + 小规模生成 | 10~20 分钟 |
| BC 训练 + 回放评估 | 20~40 分钟 |
| 合计 | 约半天 |
小结三句话:
- 录数据 = 一种可以练习的手艺:手势节奏、失败重开、顺序一致,三条纪律决定数据上限;
- 检查有梯度:数值体检(秒级)→ 回放(分钟级)→ 训练闭环(终极),每一步都便宜且有效;
- 小数据也能闭环:10 条种子就足以跑通"录制 → 增广 → 训练 → 评估"全流程,之后的一切只是规模问题。
系列导航:
- (一)数据采集方法总览:五类采集方式(遥操作、动捕、UMI、EGO、仿真生成)的原理、数据格式与上手路径;
- (三)Isaac Sim 仿真遥操采集与真机采集对比:两条数据路线放在一起逐项对照;
- (四)HDF5 格式详解:数据集结构、可视化与数据处理实战。
项目仓库(开源):github.com/huangqiulong/IsaacDataCollection —— 全部文章、配套脚本与图表源码。
参考资料
- Isaac Sim 官方页 · Isaac Lab 官方文档
- Isaac Lab 模仿学习与遥操作文档(teleop_imitation)
- robomimic 数据集规范
本文实测数据来自 Isaac Sim 6.1 + Isaac Lab 3.0 环境(单卡 RTX 4070 Laptop 8GB):键盘/手柄录制、回放、Mimic 生成等均为真实运行结果。


评论前必须登录!
注册