 网硕互联帮助中心
第20章 信号滤波与动态处理
20.1 为什么工业控制需要信号处理?
在前面的章节中,我们建立了完整的数据链:
输入:
Physical World → Sensor → 4-20mA → AI → PV
输出:
Controller → MV → AO/DO/Pulse → Actuator
但实际工业现场并不是理想环境。传感器采集到的信号永远包含噪声、干扰、波动、瞬态变化、测量误差。
例如真实压力500 kPa,AI采集可能是499.8、500.4、499.5、500.2、499.9。这些变化可能不是工艺变化,而是测量扰动。
如果直接送入控制器,可能导致PID输出抖动、阀门频繁动作、电机频繁调节、执行器寿命下降。
因此,控制系统需要信号滤波与动态处理。
20.2 信号处理的位置
完整链路:
Sensor → Signal → AI → Filtering → PV → Controller → MV
滤波通常位于两个位置:
- 位置1:输入侧 —— 处理PV(例如压力、温度)
- 位置2:控制器内部 —— 处理PID输入或输出
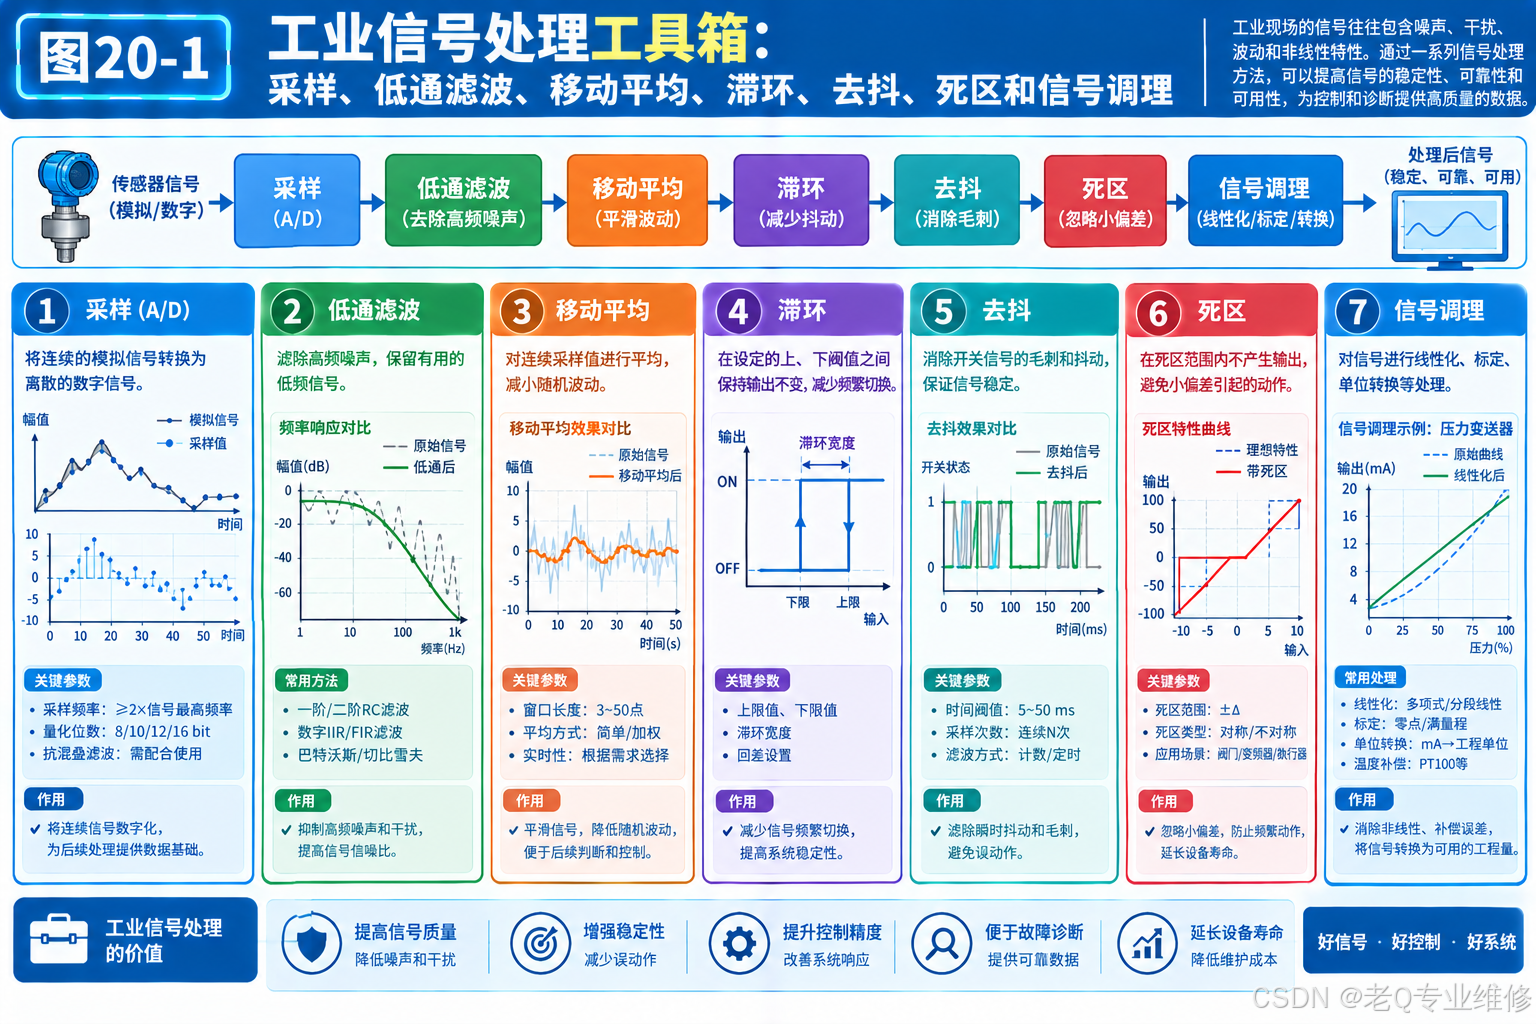
20.3 一个核心矛盾
滤波的目标是降低噪声,但滤波一定会带来延迟。因此存在工程矛盾:
Noise ↓ 但是 Delay ↑
如果滤波太弱:信号不稳定。 如果滤波太强:系统反应迟钝。
所以真正的工程问题不是“滤波越强越好”,而是:
在噪声抑制和动态响应之间寻找平衡。
20.4 Sampling:采样
所有数字控制系统首先面对采样问题。现场信号连续,PLC数字,转换需要Sampling。
模型:
Continuous Signal → Sampling → Discrete Data
例如温度连续变化850.123℃,PLC每100ms读取一次得到850.1、850.2、850.2,形成离散数据。
20.5 采样周期的重要性
采样周期决定控制系统观察世界的速度。
- 温度系统变化慢,采样1秒足够
- 高速运动伺服轴可能需要1ms
不同系统不同采样需求:
| 温度 | 100ms ~ 数秒 |
| 压力 | 10 ~ 100ms |
| 流量 | 10 ~ 100ms |
| 运动控制 | 微秒 ~ 毫秒 |


评论前必须登录!
注册