 网硕互联帮助中心
基于 OpenMV 的色块追踪与 STM32 双轴舵机云台 PID 跟随实战
文章目录一、为什么需要闭环视觉追踪二、系统架构与数据流2.1 为什么不让 OpenMV 直接驱动舵机三、OpenMV 端:色块识别与坐标解算3.1...
文章目录一、为什么需要闭环视觉追踪二、系统架构与数据流2.1 为什么不让 OpenMV 直接驱动舵机三、OpenMV 端:色块识别与坐标解算3.1...
1. 智能手表软件系统架构解析智能手表作为典型的资源受限嵌入式系统,其软件设计必须在计算能力、内存容量、功耗预算与用户体验之间取得精确平衡。本项目...
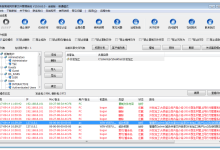
要完整记录与查看共享文件访问日志,核心是启用系统级审计策略 配置文件 / 共享的审计规则 查看对应日志,下面按Windows&#...
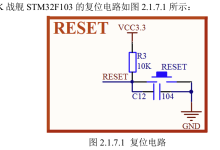
一、什么是复位电路复位电路(Reset Circuit),是单片机 / 嵌入式系统上电、异常、手动操作时,...
文章目录一、为什么测个 PWM 也要认真选型二、输入捕获测频原理与方案对比2.1 硬件是怎么\"抓住\"边沿的2.2 三种测频方案怎么选2.3 计算公式与误差来...
博主介绍:✌️码农一枚 ,专注于大学生项目实战开发、讲解和毕业🚢文撰写修改等。全栈领域优质创作者,博客...
前面我们学了舵机、超声波、红外遥控、OLED 显示屏、温湿度传感器,Arduino 已经能\"动\"、能\"看\"、能\"遥控\"、能\"显示\"...
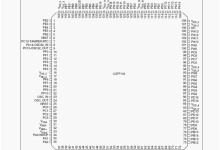
MCU引脚前言一、引脚的概念1.什么是引脚2.引脚布局二、引脚的功能1. 特殊功能引脚1.1 VDD(接正极)与VSS(接地)1.2 NRST复位引脚1.3 V...
博主介绍:✌️码农一枚 ,专注于大学生项目实战开发、讲解和毕业🚢文撰写修改等。全栈领域优质创作者,博客...
调度器 1. 为什么需要调度器 1.1 单核 CPU 的限制 由于单核 CPU 的物理限制,在 FreeRTOS 中,同一时刻只能有...
