 网硕互联帮助中心
二叉搜索树
- 1. 二叉搜索树的概念与核心性质
- 2. 性能分析与二分查找对比
- 3. Key 模型与 Key-Value 模型应用场景
-
- 3.1 Key 搜索场景(单关键码)
-
- 场景 1(小区无人值守车库)
- 场景 2(英文文章拼写检查)
- 3.2 Key-Value 搜索场景(键值对)
-
- 场景 1(简单中英互译字典)
- 场景 2(商场停车计费)
- 场景 3(单词词频统计)
- 4. 节点与类的 C++ 抽象定义
- 5. 查找算法(Find)剖析
- 6. 插入算法(Insert)分段拆解与答疑
-
- 6.1 步骤 1:特判空树逻辑
- 6.2 步骤 2:迭代寻找落脚点并记录父节点(Parent 追踪)
- 6.3 步骤 3:开辟新节点与父节点物理挂接
- 6.4 Insert 接口完整代码
- 7. 删除算法(Erase)三大场景深度拆解【重点/难点📌】
-
- 7.1 场景 1:要删除节点 cur 的左孩子为空(托孤右孩子)
- 7.2 场景 2:要删除节点 cur 的右孩子为空(托孤左孩子)
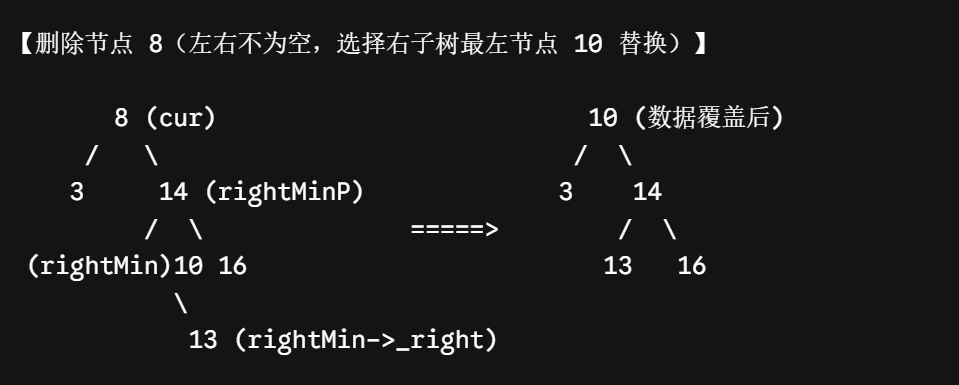
- 7.3 场景 3:要删除节点 cur 的左右孩子都不为空(替换法)
- 7.4 Erase 接口完整代码
- 8. 辅助成员函数与封装策略
-
- 8.1 递归接口的私有封装策略
- 8.2 深拷贝构造与后序析构
- 8.3 现代写法赋值重载
- 9. 二叉搜索树完整 C++ 模板实现代码
1. 二叉搜索树的概念与核心性质
二叉搜索树(BST) 又称二叉排序树,它或者是造一棵空树;如果它不为空,则必须满足以下基本性质:
左子树约束:若它的左子树不为空,则左子树上所有节点的值都 小于等于 根节点的值。
右子树约束:若它的右子树不为空,则右子树上所有节点的值都 大于等于 根节点的值。
递归定义:它的左右子树也分别是一棵二叉搜索树。
注:二叉搜索树可以支持插入相等的值,也可以不支持插入相等的值,具体看使用场景定义。 后续学习的 map/set 不支持插入相等值,而 multimap/multiset 则支持插入相等值。
⭐ 核心性质与行为机制: 对任何一棵二叉搜索树进行中序遍历(左 -> 根 -> 右),得到的输出序列一定是一个单调递增的有序序列! 若想要达到递减的效果,只需反向中序遍历(右 -> 根 -> 左)即可
2. 性能分析与二分查找对比
二叉搜索树的增删查改效率高度依赖于树的物理形态:
-
最优情况:二叉搜索树为完全二叉树(或接近完全二叉树),其高度为
log
2
N
\\log_2 N
log2N,增删查改的时间复杂度为
O
(
log
2
N
)
O(\\log_2 N)
O(log2N)。
-
最差情况:二叉搜索树退化为单支树(例如按有序数据升序/降序插入),其高度为
N
N
N,时间复杂度退化为
O
(
N
)
O(N)
O(N)。
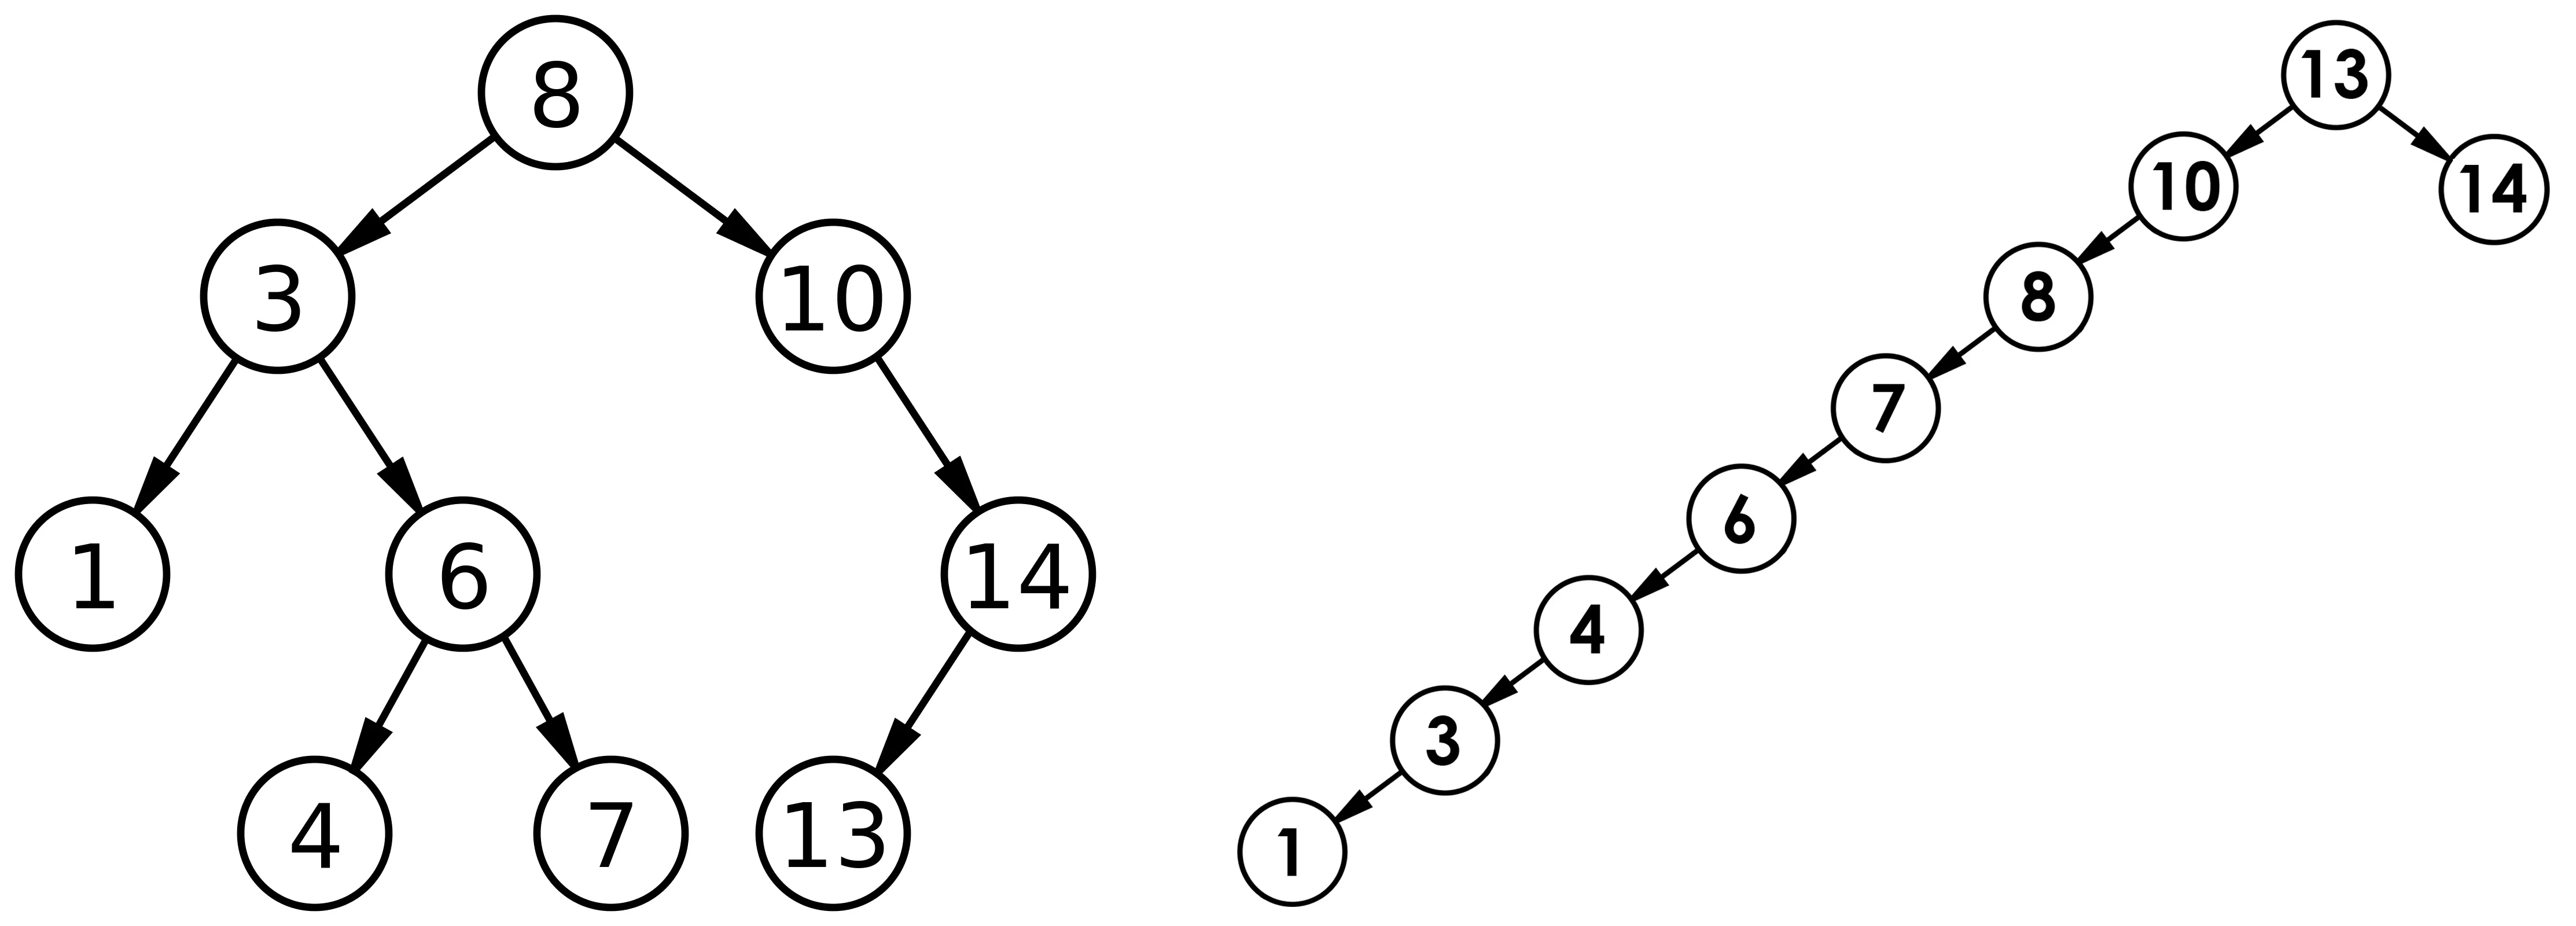
综合而言,普通二叉搜索树的增删查改时间复杂度为
O
(
N
)
O(N)
O(N)。 为了满足高并发、高性能场景下的需求,后续必须引入平衡二叉搜索树(AVL 树和红黑树)。
💡 对比:二分查找 vs 平衡二叉搜索树 二分查找同样能达到
O
(
log
2
N
)
O(\\log_2 N)
O(log2N) 的查找效率,但存在两大致命缺陷:
O
(
N
)
O(N)
O(N))。
这正是平衡二叉搜索树不可替代的价值所在。
3. Key 模型与 Key-Value 模型应用场景
在实际工程开发中,二叉搜索树主要分为两大应用场景:
3.1 Key 搜索场景(单关键码)
结构中仅存储 Key 作为关键码,用于判断某个数据是否存在:
场景 1(小区无人值守车库)
物业将已买车位的业主车牌号录入后台系统,车辆进场时扫描车牌在不在系统二叉树中,在则抬杆,不在则提示“非本小区车辆,无法进入”。
场景 2(英文文章拼写检查)
将词库中所有单词放入二叉搜索树,读取文章中的单词并在树中查找,不在则波浪线标红提示。
⭐ 总结:语法细节与行为机制 Key 模型的二叉搜索树支持增删查,但绝对不支持修改 Key!因为直接修改 Key 会破坏二叉搜索树“左小右大”的物理结构,引发检索失效。
3.2 Key-Value 搜索场景(键值对)
每一个关键码 Key 都对应一个 Value,查找时以 Key 为关键字进行比较,找到后可以快速获取或修改对应的 Value:
场景 1(简单中英互译字典)
节点存储 <Key: Value: 中文解释 英文单词,>。输入英文即可检索出对应中文。
void TestDictionary()
{
// 构建字典树,Key 为英文单词,Value 为中文解释
key_value::BSTree<string, string> dict;
// 插入英汉词条
dict.Insert("string", "字符串");
dict.Insert("tree", "树");
dict.Insert("left", "左边");
dict.Insert("right", "右边");
string word;
cout << "请输入要查询的英文单词 (输入 quit 退出):" << endl;
while (cin >> word && word != "quit")
{
// Find 查找节点,匹配成功返回 Node*,匹配失败返回 nullptr
auto ret = dict.Find(word);
if (ret)
{
cout << "->" "中文解释:" << ret->_value << endl;
}
else
{
cout << "->" "未找到该单词!" << endl;
}
}
}
场景 2(商场停车计费)
进场时记录 <Key: Value: 入场时间 车牌号,>;离场时根据车牌号查找入场时间,计算停车时长与费用。
void TestParkingSystem()
{
// 车库管理系统,Key 为车牌号,Value 为入场时间戳(整型代表分钟数)
key_value::BSTree<string, int> parkingLot;
// 1. 车辆陆续进入车库,记录入场时间(分钟)
parkingLot.Insert("粤B66666", 600); // 10:00 入场
parkingLot.Insert("粤B88888", 630); // 10:30 入场
parkingLot.Insert("粤A12345", 700); // 11:40 入场
// 2. 车辆准备离开车库,假设离场时间为 720(12:00),费率为 0.5元/分钟
string outCar = "粤B66666";
int leaveTime = 720;
auto carNode = parkingLot.Find(outCar);
if (carNode)
{
int duration = leaveTime – carNode->_value; // 计算停车时长
double fee = duration * 0.5; // 计算应缴费用
cout << "车牌号: " << outCar
<< " | 停车时长: " << duration << "分钟"
<< " | 应缴费用: " << fee << "元" << endl;
// 缴费结算后出库,从车库树中删除记录
parkingLot.Erase(outCar);
}
else
{
cout << "异常:未找到该车辆的入场记录!" << endl;
}
}
场景 3(单词词频统计)
读取单词,不存在则插入 <单词, 1>;存在则将节点中对应的次数 Value++。
void TestWordCount()
{
// 水果名称出现频次统计
string arr[] = { "苹果", "西瓜", "苹果", "西瓜", "苹果", "香蕉", "苹果", "香蕉" };
key_value::BSTree<string, int> countTree;
for (const auto& str : arr)
{
auto node = countTree.Find(str);
if (node == nullptr)
{
// 第一次出现:插入节点,计数(Value)初始化为 1
countTree.Insert(str, 1);
}
else
{
// 已存在该节点:利用 Find 返回的节点指针,直接递增其 Value
node->_value++;
}
}
// 中序遍历打印最终词频统计结果
cout << "水果词频统计结果:" << endl;
countTree.InOrder();
}
⭐ 总结:语法细节与行为机制 Key-Value 模型支持修改 Value,但依然禁止修改 Key。修改 Value 不会改变节点在树中的排布位置,因此是完全安全的操作。
4. 节点与类的 C++ 抽象定义
namespace key_value
{
// 二叉搜索树节点结构体(Key-Value 模型)
template<class K, class V>
struct BSTNode
{
K _key; // 关键字 Key
V _value; // 映射值 Value
BSTNode<K, V>* _left; // 指向左孩子的指针
BSTNode<K, V>* _right; // 指向右孩子的指针
// 节点构造函数
BSTNode(const K& key, const V& value)
: _key(key)
, _value(value)
, _left(nullptr)
, _right(nullptr)
{}
};
// 二叉搜索树类定义
template<class K, class V>
class BSTree
{
typedef BSTNode<K, V> Node; // 内部重命名,简化书写
public:
BSTree() = default; // C++11 显式生成默认构造函数
private:
Node* _root = nullptr; // 类内初始化,防止野指针
};
}
⭐ 语法细节与行为机制:
模板泛型设计:通过 template<class K, class V> 实现 Key 与 Value 的解耦,支持任意类型的比较与映射。
类内缺省值(C++11):给 _root 赋予初始值 nullptr,避免无参构造函数忘记初始化而产生野指针危险。
5. 查找算法(Find)剖析
查找是二叉搜索树最基础的操作,核心思想是利用树的有序性进行二分路径排除。
Node* Find(const K& key)
{
Node* cur = _root; // 从根节点开始查找
while (cur)
{
if (cur->_key < key)
{
cur = cur->_right; // 目标 key 大于当前节点,转向右子树
}
else if (cur->_key > key)
{
cur = cur->_left; // 目标 key 小于当前节点,转向左子树
}
else
{
return cur; // 匹配成功,返回节点指针
}
}
return nullptr; // 遍历结束未找到,返回空指针
}
⭐ 语法细节与行为机制: 二分排除机制:利用 BST “左小右大” 的性质,每次比较后都能直接排除整整半边子树,查找次数最多等于树的高度
H
H
H。
返回值设计:返回 Node* 指针而非布尔值,方便在 Key-Value 模型中查找到节点后,直接对 cur->_value 进行读写与修改(例如词频统计时的 ret->_value++)。
6. 插入算法(Insert)分段拆解与答疑
插入算法的目标是寻找合适的空位落脚,并建立父子节点的物理链接。我们将 Insert 函数拆解为 3 个步骤 逐一解析:
6.1 步骤 1:特判空树逻辑
// 1. 空树特判
if (_root == nullptr)
{
_root = new Node(key, value); // 直接开辟节点作为根节点
return true;
}
⭐ 语法细节与行为机制:
当树为空(_root == nullptr)时,没有父节点可供链接。此时直接开辟新节点赋值给 _root 即可完成插入。
6.2 步骤 2:迭代寻找落脚点并记录父节点(Parent 追踪)
Node* parent = nullptr; // 实时记录 cur 的父节点
Node* cur = _root; // 从根开始寻找落脚点
// 2. 迭代查找空落脚点
while (cur)
{
if (cur->_key < key)
{
parent = cur; // 往下走之前记录当前节点为 parent
cur = cur->_right; // 比当前节点大,向右寻找
}
else if (cur->_key > key)
{
parent = cur; // 往下走之前记录当前节点为 parent
cur = cur->_left; // 比当前节点小,向左寻找
}
else
{
return false; // 已存在相同的 key,不允许冗余,插入失败
}
}
⭐ 语法细节与行为机制:
👔 面试常考:为什么必须创造 parent 指针? 当 while (cur) 循环结束时,cur 本身已经变成了 nullptr。在 C++ 中,空指针无法进行解引用去修改上级节点的 _left 或 _right 指针!因此必须在每次移动 cur 前用 parent 记录父节点地址,最后通过 parent 完成新节点的挂接。
去重校验: 向下寻找落脚点时,如果发现 cur->_key == key,说明树中已存在相同关键码,直接返回 false 终止插入,维护 Key 的唯一性。
6.3 步骤 3:开辟新节点与父节点物理挂接
// 3. cur 为 nullptr,开辟新节点并通过 parent 建立物理链接
cur = new Node(key, value);
if (parent->_key < key)
{
parent->_right = cur; // 比 parent 大,挂在右孩子位置
}
else
{
parent->_left = cur; // 比 parent 小,挂在左孩子位置
}
return true;
⭐ 语法细节与行为机制:
经过 while 循环降落到空落脚点后,new 出新节点赋值给 cur。
将新节点的 key 与 parent->_key 比较大小:若较大则挂接在 parent->_right,若较小则挂接在 parent->_left,完成新节点向原树上的物理挂载。
6.4 Insert 接口完整代码
bool Insert(const K& key, const V& value)
{
// 1. 空树特判
if (_root == nullptr)
{
_root = new Node(key, value);
return true;
}
Node* parent = nullptr;
Node* cur = _root;
// 2. 迭代查找空落脚点
while (cur)
{
if (cur->_key < key)
{
parent = cur;
cur = cur->_right;
}
else if (cur->_key > key)
{
parent = cur;
cur = cur->_left;
}
else
{
return false; // 不允许冗余,插入失败
}
}
// 3. 建立父子节点物理链接
cur = new Node(key, value);
if (parent->_key < key)
parent->_right = cur;
else
parent->_left = cur;
return true;
}
7. 删除算法(Erase)三大场景深度拆解【重点/难点📌】
删除节点是 BST 中最复杂的逻辑。当定位到待删除节点 cur 后,为了在释放 cur 后不破坏整棵树的有序结构,必须根据 cur 拥有的子节点情况分为 三大场景 处理:
7.1 场景 1:要删除节点 cur 的左孩子为空(托孤右孩子)
// 场景 1:cur 的左孩子为空
if (cur->_left == nullptr)
{
if (parent == nullptr)
{
_root = cur->_right; // 特例:删除的是根节点
}
else
{
if (parent->_left == cur)
parent->_left = cur->_right; // cur 是父节点的左孩子,把 cur 的右孩子托孤给 parent 的左边
else
parent->_right = cur->_right; // cur 是父节点的右孩子,把 cur 的右孩子托孤给 parent 的右边
}
delete cur; // 释放物理空间
return true;
}
⭐ 语法细节与行为机制:
托孤逻辑:当 cur 没有左孩子时(包含左右孩子均为空的叶子节点情况),cur 最多只有一个右孩子。此时直接将 cur->_right“托孤”给父节点 parent 链接即可。
根节点特例(parent == nullptr):若删除的是根节点 _root,此时 parent 为初始值 nullptr,无法解引用。必须特判直接更新 _root = cur->_right。
例图: 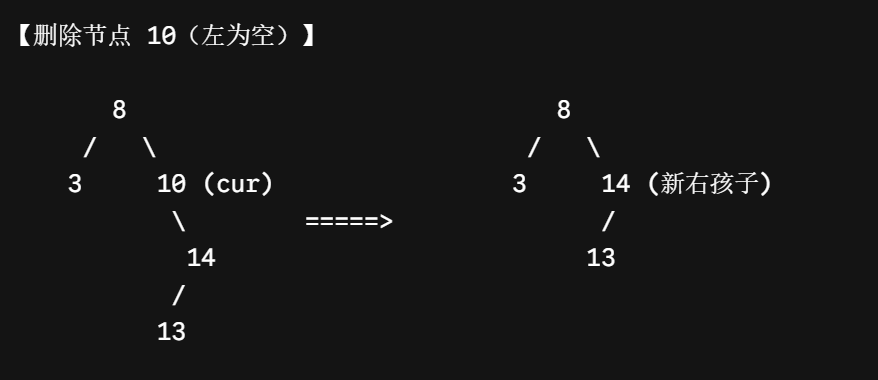
7.2 场景 2:要删除节点 cur 的右孩子为空(托孤左孩子)
// 场景 2:cur 的右孩子为空
else if (cur->_right == nullptr)
{
if (parent == nullptr)
{
_root = cur->_left; // 特例:删除的是根节点
}
else
{
if (parent->_left == cur)
parent->_left = cur->_left; // cur 是父节点的左孩子,把 cur 的左孩子托孤给 parent 的左边
else
parent->_right = cur->_left; // cur 是父节点的右孩子,把 cur 的左孩子托孤给 parent 的右边
}
delete cur; // 释放物理空间
return true;
}
⭐ 语法细节与行为机制:
处理方式与场景 1 完全对称。当 cur 没有右孩子时,直接将其左孩子“托孤”给 parent;若删除的是根节点,更新 _root = cur->_left。
例图: 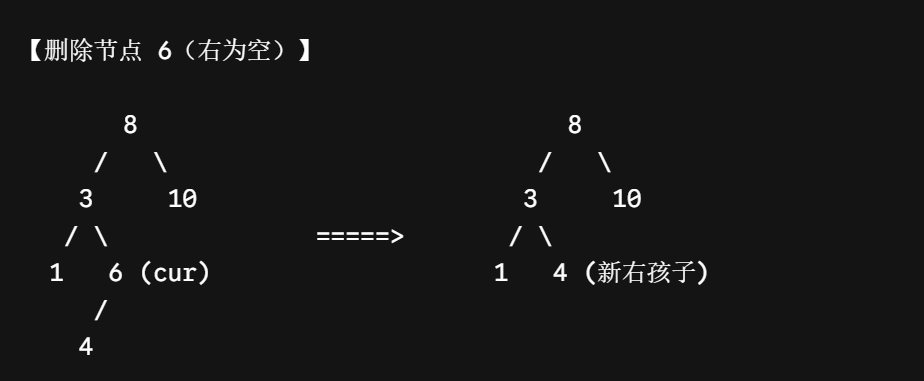
7.3 场景 3:要删除节点 cur 的左右孩子都不为空(替换法)
当 cur 既有左孩子又有右孩子时无法直接“托孤”。此时采用 替换法(Substitution Method):寻找一个替代节点覆盖 cur 的数据,转而销毁真正的替代节点。
// 场景 3:cur 的左右孩子均不为空(替换法)
else
{
// 1. 寻找右子树最左节点 rightMin(右子树最小值)
Node* rightMinP = cur; // 📌关键坑点:必须初始化为 cur,不能给 nullptr!
Node* rightMin = cur->_right;
while (rightMin->_left)
{
rightMinP = rightMin;
rightMin = rightMin->_left; // 迭代向左找最小值
}
// 2. 数据覆盖:用替代节点的值覆盖 cur 的值
cur->_key = rightMin->_key;
cur->_value = rightMin->_value;
// 3. 物理销毁替代节点 rightMin(托孤 rightMin 的右孩子)
if (rightMinP->_left == rightMin)
rightMinP->_left = rightMin->_right;
else
rightMinP->_right = rightMin->_right;
delete rightMin; // 注意:内存中释放的是真实的替代节点 rightMin!
return true;
}
⭐ 语法细节与行为机制:
替换节点的选择:右子树的最左节点 rightMin 是整个右子树中的最小值,将其值覆盖到 cur 节点上,依然完全维持 BST“左小右大”的物理规则。
降维删除:由于 rightMin 是最左节点,它的左孩子必定为空(rightMin->_left == nullptr)。这使得对 rightMin 的删除完美降维转化成场景 1,只需托孤其右孩子 rightMin->_right 即可。
👔 面试常考避坑点:rightMinP 为什么必须初始化为 cur,而不能给 nullptr?
思考极端特例: 要删除根节点 8,其右孩子 10 刚好没有左孩子。 如图所示: 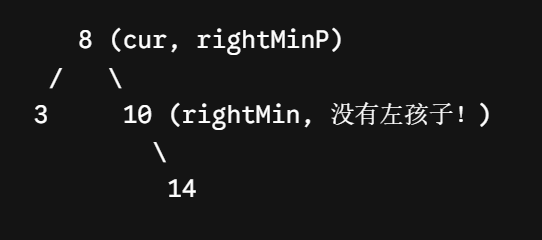
当代码执行 while (rightMin->_left) 时,因 10->_left == nullptr,循环一次都不进!
-
此时 rightMin 为 10。
-
如果将 rightMinP 初始化为 nullptr,循环不进导致 rightMinP 维持 nullptr。后续执行 rightMinP->_left 或 rightMinP->_right 时,会直接引发致命的空指针解引用崩溃(Segmentation Fault)!
-
将 rightMinP 初始化为 cur(8):循环不进时 rightMinP 仍指向 8。代码走 else 分支:rightMinP->_right = rightMin->_right,正确把 8 的右指针挂接到了 14,逻辑完美闭环!
7.4 Erase 接口完整代码
bool Erase(const K& key)
{
Node* parent = nullptr; // 记录 cur 的父节点
Node* cur = _root; // 从根节点查找待删除节点
while (cur)
{
if (cur->_key < key)
{
parent = cur;
cur = cur->_right;
}
else if (cur->_key > key)
{
parent = cur;
cur = cur->_left;
}
else
{
// 匹配成功,按三大场景处理:
// 【场景 1】:cur 的左孩子为空
if (cur->_left == nullptr)
{
if (parent == nullptr)
{
_root = cur->_right;
}
else
{
if (parent->_left == cur)
parent->_left = cur->_right;
else
parent->_right = cur->_right;
}
delete cur;
return true;
}
// 【场景 2】:cur 的右孩子为空
else if (cur->_right == nullptr)
{
if (parent == nullptr)
{
_root = cur->_left;
}
else
{
if (parent->_left == cur)
parent->_left = cur->_left;
else
parent->_right = cur->_left;
}
delete cur;
return true;
}
// 【场景 3】:cur 的左右孩子均不为空(替换法)
else
{
Node* rightMinP = cur; // 必须初始化为 cur,防止空指针解引用崩溃
Node* rightMin = cur->_right;
while (rightMin->_left)
{
rightMinP = rightMin;
rightMin = rightMin->_left;
}
cur->_key = rightMin->_key;
cur->_value = rightMin->_value;
if (rightMinP->_left == rightMin)
rightMinP->_left = rightMin->_right;
else
rightMinP->_right = rightMin->_right;
delete rightMin;
return true;
}
}
}
return false; // 未找到节点,删除失败
}
8. 辅助成员函数与封装策略
8.1 递归接口的私有封装策略
public:
// 公有无参外壳接口:解决外部对象无法获取私有 _root 指针的问题
void InOrder()
{
_InOrder(_root);
cout << endl;
}
private:
// 私有递归中序遍历辅助函数(左 -> 根 -> 右)
void _InOrder(Node* root)
{
if (root == nullptr) return;
_InOrder(root->_left);
cout << root->_key << ":" << root->_value << endl;
_InOrder(root->_right);
}
⭐ 语法细节与行为机制:
封装保护:_root 是类的私有成员,外部 main 函数无法获取 _root 指针。提供无参的公有 InOrder() 外壳,内部隐式传入私有 _root 调用递归辅助函数 _InOrder,极大地提升了类的封装性。
8.2 深拷贝构造与后序析构
public:
// 拷贝构造函数:调用前序深拷贝 Copy
BSTree(const BSTree<K, V>& t)
{
_root = Copy(t._root);
}
// 析构函数:调用后序销毁 Destroy
~BSTree()
{
Destroy(_root);
_root = nullptr;
}
private:
// 前序深拷贝:先开辟根节点,再递归复制左右子树
Node* Copy(Node* root)
{
if (root == nullptr) return nullptr;
Node* newRoot = new Node(root->_key, root->_value);
newRoot->_left = Copy(root->_left);
newRoot->_right = Copy(root->_right);
return newRoot;
}
// 后序销毁:先递归释放左右子树,最后释放根节点
void Destroy(Node* root)
{
if (root == nullptr) return;
Destroy(root->_left); // 先销毁左子树
Destroy(root->_right); // 再销毁右子树
delete root; // 最后释放根节点
}
⭐ 语法细节与行为机制:
前序深拷贝:按照“根 -> 左 -> 右”顺序,先开辟新根节点,再挂接深拷贝出的左右子树。
后序析构清理:按照“左 -> 右 -> 根”顺序,必须先递归释放子树资源,最后释放父节点,防止出现野指针与内存泄漏。
8.3 现代写法赋值重载
public:
// 现代写法赋值运算符重载
BSTree<K, V>& operator=(BSTree<K, V> t)
{
swap(_root, t._root);
return *this;
}
⭐ 语法细节与行为机制:
传值触发自动拷贝:形参 t 采用按值传递(Pass-by-value),编译器会在传参时隐式调用拷贝构造函数,生成深拷贝的临时对象 t。
指针交换:通过 swap(_root, t._root) 交换当前对象的根指针与 t 的根指针,直接接管新树资源。
隐式自动释放旧资源:函数执行完毕退出作用域时,临时对象 t 自动调用析构函数,顺便清理掉当前对象交换过去的旧资源,具有强异常安全性。
9. 二叉搜索树完整 C++ 模板实现代码
以下是整合后的完整版代码(包含注释):
#pragma once
#include <iostream>
#include <string>
using namespace std;
namespace key_value
{
// =========================================
// 1. 二叉搜索树节点结构体定义
// =========================================
template<class K, class V>
struct BSTNode
{
K _key; // 关键码(用于比较排序)
V _value; // 映射值(实际存储的数据)
BSTNode<K, V>* _left; // 指向左孩子的指针
BSTNode<K, V>* _right; // 指向右孩子的指针
// 节点构造函数:利用初始化列表完成对成员变量的赋值
BSTNode(const K& key, const V& value)
: _key(key)
, _value(value)
, _left(nullptr)
, _right(nullptr)
{}
};
// =========================================
// 2. 二叉搜索树类定义
// =========================================
template<class K, class V>
class BSTree
{
typedef BSTNode<K, V> Node; // 内部类型重命名,方便后续使用
public:
// C++11 显式指定生成默认构造函数
BSTree() = default;
// 拷贝构造函数:调用私有前序深拷贝函数 Copy 完成全树构建
BSTree(const BSTree<K, V>& t)
{
_root = Copy(t._root);
}
// 现代写法赋值运算符重载(Copy-and-Swap)
// 1. 传值形参 t 自动触发拷贝构造函数生成临时对象
// 2. 交换当前对象与 t 的 _root 根指针,直接接管新树资源
// 3. t 退出函数作用域时自动触发析构函数,清理掉当前对象原来的旧树节点
BSTree<K, V>& operator=(BSTree<K, V> t)
{
swap(_root, t._root);
return *this; // 返回当前对象的引用,支持连续赋值(a = b = c)
}
// 析构函数:调用私有后序递归销毁函数 Destroy 释放所有物理节点
~BSTree()
{
Destroy(_root); // 递归销毁全树节点
_root = nullptr; // 将根指针置为空,防止野指针解引用
}
// —————————————–
// 查找接口(Find)
// —————————————–
Node* Find(const K& key)
{
Node* cur = _root; // 定义遍历指针,默认指向根节点
while (cur)
{
if (cur->_key < key)
cur = cur->_right; // 目标 key 大于当前节点,向右子树搜索
else if (cur->_key > key)
cur = cur->_left; // 目标 key 小于当前节点,向左子树搜索
else
return cur; // 匹配成功,直接返回找到的节点指针
}
return nullptr; // 遍历遇到 nullptr 说明不存在,查找失败
}
// —————————————–
// 插入接口(Insert)
// —————————————–
bool Insert(const K& key, const V& value)
{
// 步骤 1:特判空树场景,新节点直接作为根节点
if (_root == nullptr)
{
_root = new Node(key, value);
return true;
}
Node* parent = nullptr; // 必须定义 parent 指针,用于实时追踪 cur 的上级节点
Node* cur = _root; // 查找落脚点的迭代指针
// 步骤 2:迭代寻找合适空落脚点,同时进行排重校验
while (cur)
{
if (cur->_key < key)
{
parent = cur; // 往下走之前记录当前节点为 parent
cur = cur->_right; // 比当前节点大,向右子树寻找
}
else if (cur->_key > key)
{
parent = cur; // 往下走之前记录当前节点为 parent
cur = cur->_left; // 比当前节点小,向左子树寻找
}
else
{
return false; // 树中已存在相同的 key,不允许冗余,插入失败
}
}
// 步骤 3:cur 此时到达 nullptr,new 出新节点并通过 parent 完成物理挂接
cur = new Node(key, value);
if (parent->_key < key)
parent->_right = cur; // 新 key 比 parent 大,挂在右孩子位置
else
parent->_left = cur; // 新 key 比 parent 小,挂在左孩子位置
return true; // 挂接成功,返回 true
}
// —————————————–
// 删除接口(Erase)
// —————————————–
bool Erase(const K& key)
{
Node* parent = nullptr; // 记录待删除节点 cur 的父节点
Node* cur = _root; // 查找待删除节点指针
while (cur)
{
if (cur->_key < key)
{
parent = cur;
cur = cur->_right;
}
else if (cur->_key > key)
{
parent = cur;
cur = cur->_left;
}
else
{
// 匹配到了待删除节点 cur,根据孩子数量分三大场景处理:
// 【场景 1】:cur 的左孩子为空(托孤右孩子)
if (cur->_left == nullptr)
{
if (parent == nullptr)
{
_root = cur->_right; // 根节点特例:直接更新 _root 指向右孩子
}
else
{
if (parent->_left == cur)
parent->_left = cur->_right; // cur 是左孩子,把 cur 的右孩子托孤给 parent 左侧
else
parent->_right = cur->_right; // cur 是右孩子,把 cur 的右孩子托孤给 parent 右侧
}
delete cur; // 释放 cur 节点的物理内存
return true;
}
// 【场景 2】:cur 的右孩子为空(托孤左孩子)
else if (cur->_right == nullptr)
{
if (parent == nullptr)
{
_root = cur->_left; // 根节点特例:直接更新 _root 指向左孩子
}
else
{
if (parent->_left == cur)
parent->_left = cur->_left; // cur 是左孩子,把 cur 的左孩子托孤给 parent 左侧
else
parent->_right = cur->_left; // cur 是右孩子,把 cur 的左孩子托孤给 parent 右侧
}
delete cur; // 释放 cur 节点的物理内存
return true;
}
// 【场景 3】:cur 的左右孩子均不为空(替换法)
else
{
// 1. 寻找右子树最左节点 rightMin(即右子树最小值)
// 📌避坑要点:rightMinP 必须初始化为 cur!防范右孩子没有左孩子时(循环一次不进)导致的空指针解引用崩溃
Node* rightMinP = cur;
Node* rightMin = cur->_right;
while (rightMin->_left)
{
rightMinP = rightMin;
rightMin = rightMin->_left; // 迭代向左移动查找最小值
}
// 2. 数据覆盖:用替代节点的数据直接覆盖当前 cur 节点的数据
cur->_key = rightMin->_key;
cur->_value = rightMin->_value;
// 3. 物理销毁替代节点 rightMin(托孤其右孩子,因为 rightMin->_left 必为空)
if (rightMinP->_left == rightMin)
rightMinP->_left = rightMin->_right;
else
rightMinP->_right = rightMin->_right;
delete rightMin; // 内存中真实释放的是替换节点 rightMin
return true;
}
}
}
return false; // 未找到节点,删除失败
}
// —————————————–
// 中序遍历公有外壳接口(InOrder)
// —————————————–
void InOrder()
{
_InOrder(_root); // 隐式调用私有递归函数,自动传入私有 _root 指针
cout << endl;
}
private:
// 私有递归中序遍历辅助函数(左 -> 根 -> 右)
void _InOrder(Node* root)
{
if (root == nullptr) return;
_InOrder(root->_left); // 递归打印左子树
cout << root->_key << ":" << root->_value << endl; // 打印当前根节点
_InOrder(root->_right); // 递归打印右子树
}
// 私有递归后序销毁辅助函数(左 -> 右 -> 根)
void Destroy(Node* root)
{
if (root == nullptr) return;
Destroy(root->_left); // 先销毁左子树所有节点
Destroy(root->_right); // 再销毁右子树所有节点
delete root; // 最后释放当前根节点物理内存
}
// 私有递归前序深拷贝辅助函数(根 -> 左 -> 右)
Node* Copy(Node* root)
{
if (root == nullptr) return nullptr;
Node* newRoot = new Node(root->_key, root->_value); // 拷贝当前根节点
newRoot->_left = Copy(root->_left); // 递归深拷贝左子树并挂接
newRoot->_right = Copy(root->_right); // 递归深拷贝右子树并挂接
return newRoot; // 返回生成的新子树根指针
}
private:
Node* _root = nullptr; // 根节点指针,类内初始化赋初值 nullptr
};
}


评论前必须登录!
注册