 网硕互联帮助中心
一份来自学术原型的开源火箭仿真软件,如何用扩展 Barrowman 气动、六自由度刚体动力学与 Runge-Kutta 数值积分,支撑全球 STEM 教育与业余高功率火箭(HPR)社区的"先仿真、再制造"工作流。
一、项目概况
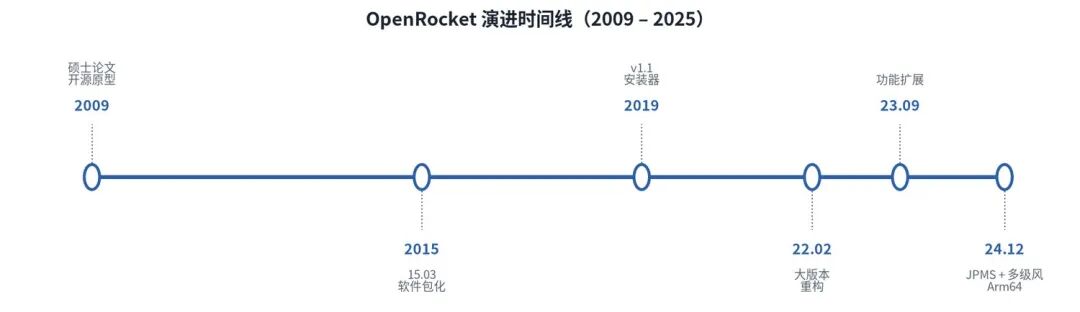
▲ 图 1 OpenRocket 演进时间线(概念示意,基于官方 Release Notes 与仓库历史)
|
仓库 |
openrocket/openrocket — https://github.com/openrocket/openrocket |
|
许可 |
GNU GPL v3 |
|
语言 |
Java(核心),另含 JavaScript 脚本引擎与 Python 集成层 |
|
提交历史 |
十余年持续提交(第三方统计约 5k 次提交,具体口径因分支范围与 merge 策略而异) |
|
Stars |
约 3k(2026-10 抓取;第三方统计在 1.5k–3.1k 区间波动) |
|
最新 GA |
24.12(2025-07-27) |
|
平台 |
Windows / macOS / Linux,x86_64 与 Arm64 安装包 |
|
文档 |
https://openrocket.readthedocs.io/(2025 年迁至 Sphinx |
OpenRocket 是一款开源模型火箭设计与飞行仿真软件。它的定位不是"参数计算器",而是一套把参数化 CAD 设计、六自由度飞行仿真、气动估算与设计优化串成闭环的工程工具:让使用者在切割第一片尾翼、点燃第一台发动机之前,先在屏幕上完成设计—气动—弹道—回收的全链路推演。
需要说明的是,OpenRocket 是广泛使用的主流开源工具之一,但并非该领域的唯一选择——RocketPy 等 Python 生态仿真器在高校与学生运载火箭团队中同样被大量使用,二者定位与适用场景并不完全重叠。
二、起源与社区
2.1 起点:赫尔辛基理工大学,2009
OpenRocket 最初由 Sampo Niskanen 于 2009 年作为硕士论文项目开发,所在机构为赫尔辛基理工大学(今阿尔托大学)。论文的核心命题是:用开源方式提供一套既易用又可扩展的模型火箭仿真环境,覆盖组件化设计、轨迹积分与发动机数据库,并以 GPL 协议开放源码。
十七年过去,项目已从单人学术原型演进为多维护者协作的社区工程。核心贡献者包括(据 README):
- Sampo Niskanen — 创始开发者
- Bill Kuker — 3D 可视化
- Kevin Ruland — Android 版本
- Daniel Williams — Pod 支持、维护者
- Joe Pfeiffer / Billy Olsen — 维护者
- Sibo Van Gool — RASAero 文件格式、OBJ 导出、暗色主题、LWJGL 3D 引擎、维护者
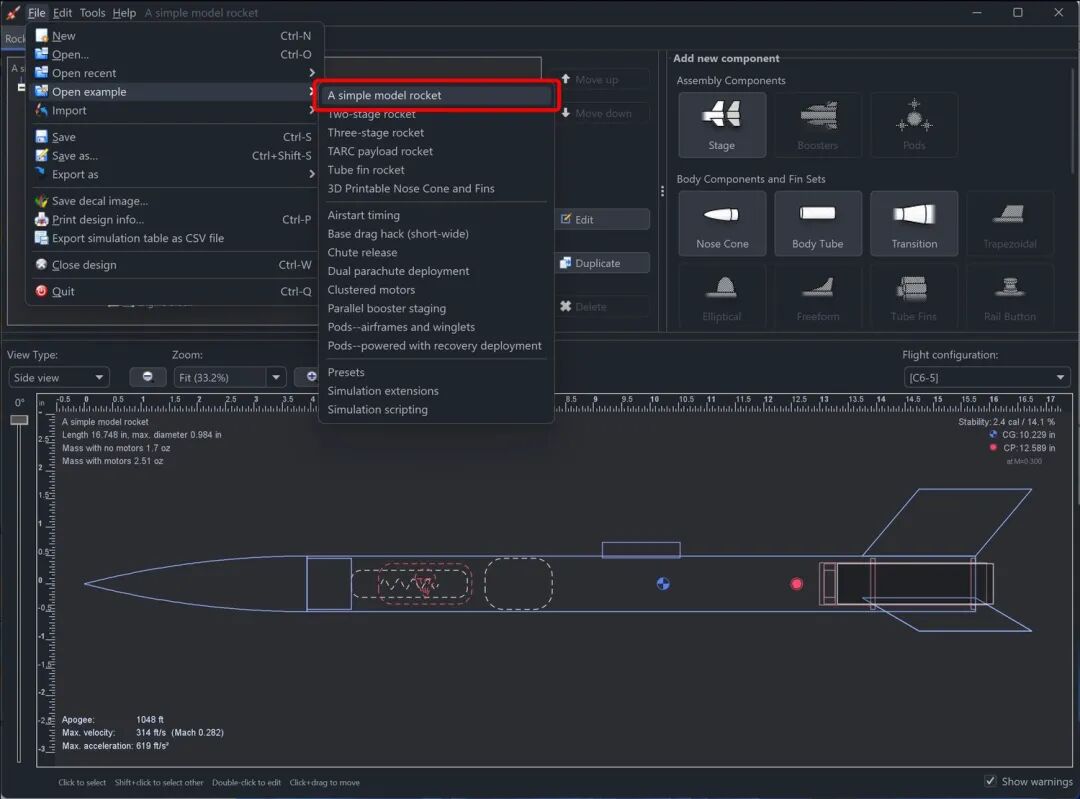
▲ 图 2 仓库自带的示例设计:打开即用,是官方推荐的入门路径。来源:openrocket/openrocket
2.2 分发与协作渠道
|
源码 |
https://github.com/openrocket/openrocket |
主开发线 |
|
发行版 |
https://openrocket.info/downloads.html |
面向用户的一键安装包 |
|
包管理 |
Snap / Chocolatey / apt |
多平台分发 |
|
文档 |
https://openrocket.readthedocs.io/ |
Sphinx 文档(2025 迁移) |
|
社区 |
Discord / GitHub Discussions / 邮件列表 |
答疑与提案 |
|
资助 |
https://opencollective.com/openrocket |
覆盖代码签名等硬成本 |
上游发行节奏约为每年一个大版本(22.02 → 23.09 → 24.12),期间通过 beta / RC 与社区收集反馈。
三、技术架构:三大内核 + 扩展层
关于划分维度:本节按功能模块划分三大内核(CAD 设计 / 六自由度仿真 / 气动估算);若按算法划分,则对应第四节的三条线(Barrowman 气动 / 六自由度动力学 / Runge-Kutta 积分)。二者是同一系统的两种视角——例如 RK 积分器在功能上属于"六自由度仿真内核"的子组件,在算法上则是一条独立的数值方法线。
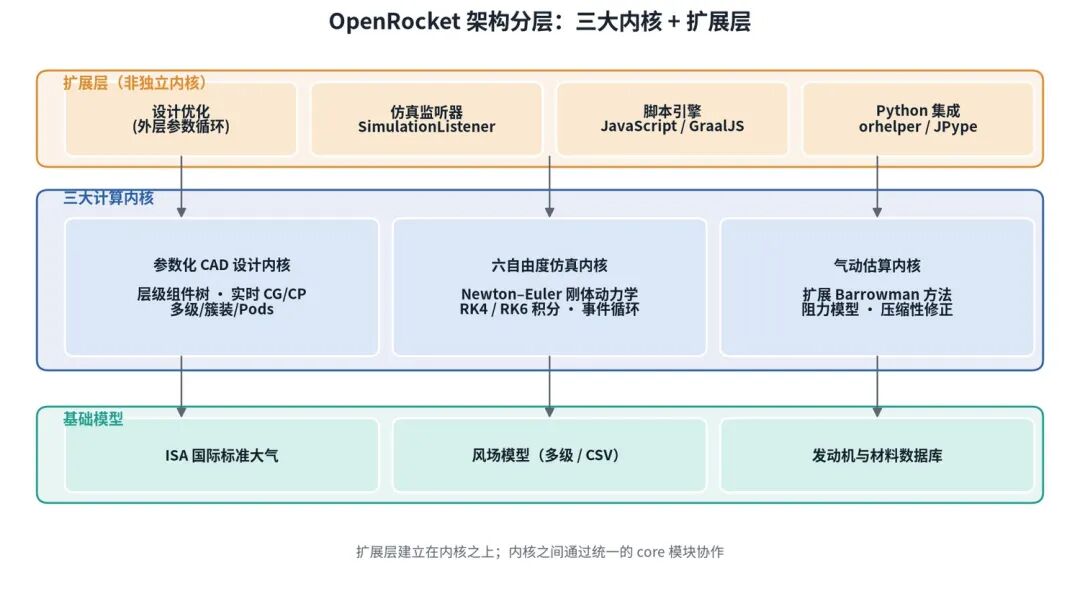
▲ 图 3 架构分层:三大计算内核 + 扩展层(概念示意)
严格从架构上看,OpenRocket 的内核由三个相对独立的计算模块构成,另有若干扩展层(脚本、监听器、插件)挂在其上。把它们笼统称为"并列的引擎"并不准确——尤其是优化,它本质是调用仿真内核的外部循环,而不是一个独立的物理求解器。
3.1 参数化 CAD 设计内核
- 层级组件树:鼻锥(Nose Cone)、机身管(Body Tube)、梯形/椭圆/自由形状尾翼、过渡段(Transition)、降落伞、发动机座等标准件,可自由组合并支持自定义组件。
- 实时质心 / 压心:拖动组件、修改材料密度、更换发动机时,CG/CP 与稳定性裕度实时刷新。
- 多级 / 簇装 / Pods:原生支持多级火箭、助推器与外挂舱,可配置延迟点火、级间分离与回收部署时机。
- 导出:OBJ(3D 打印)、SVG(激光切割)、PDF(工程图)、RockSim / RASAero 等格式。
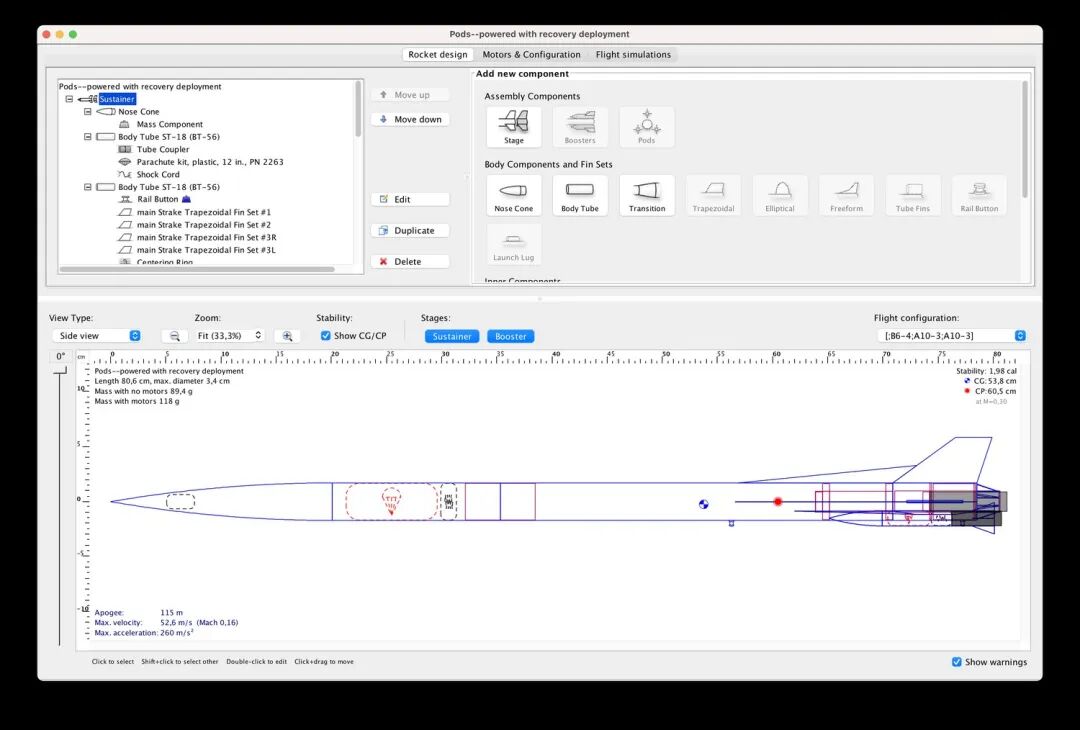
▲ 图 4 仓库 README 的 2D 设计视图:层级化组件树让火箭结构像 DOM 一样组合。来源:openrocket/openrocket
3.2 六自由度仿真内核
将火箭视为刚体,同时求解 3 个平动自由度与 3 个转动自由度。数值积分由 RK4SimulationStepper / RK6SimulationStepper(继承自 AbstractRKSimulationStepper)实现,事件(点火、起飞、远地点、开伞、着陆)由 FlightEvent 与 EventQueue 管理,BasicEventSimulationEngine 驱动事件循环。
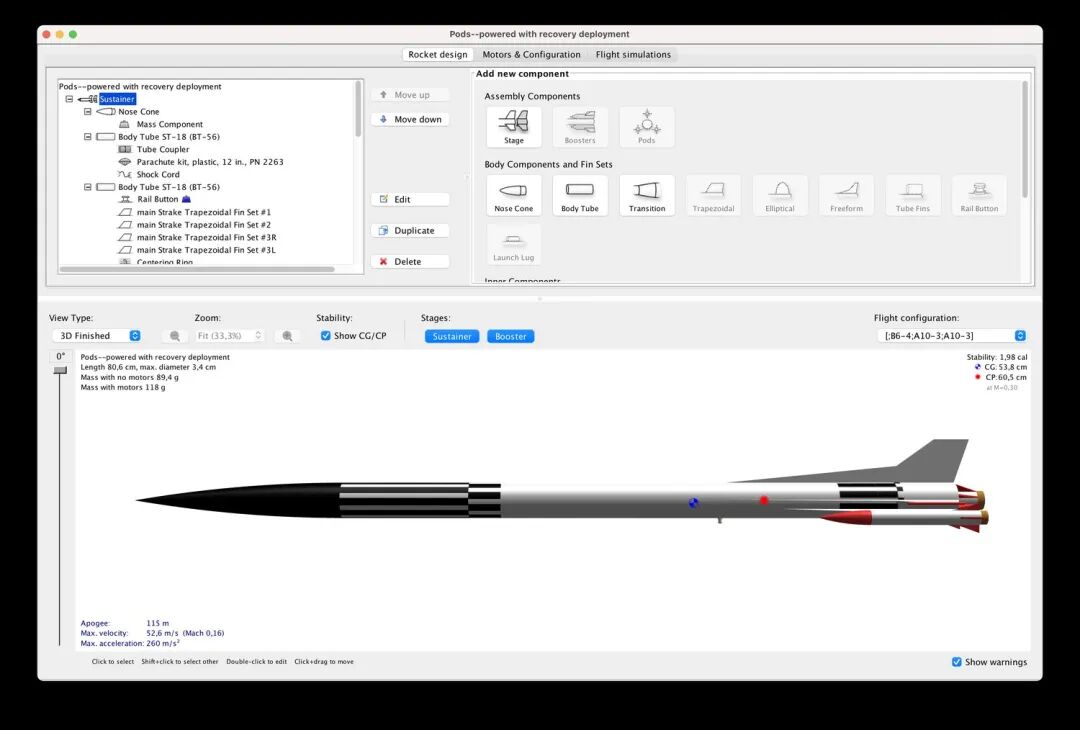
▲ 图 5 3D 视图:OpenGL 实时渲染多级构型。来源:openrocket/openrocket
3.3 气动估算内核
以扩展 Barrowman 方法为核心,计算法向力系数与压心位置,并叠加阻力模型(摩擦阻力、压差阻力、波阻、干扰阻力)。细节见下一节。
3.4 扩展层(而非并列"引擎")
- 设计优化:用户设定目标(顶点高度、最大速度、稳定性等),优化器调用仿真内核做参数扫描与迭代。它是建立在内核之上的外层循环,不包含独立的物理模型。
- 仿真监听器(SimulationListener):允许自定义代码在仿真过程中介入,实现控制律、非标准气动模型、事件触发等。
- 脚本引擎:当前支持 JavaScript 脚本(内置 GraalJS 库);社区正讨论以 Python 取代它(见第八节)。
- Python 集成:通过第三方 orhelper(基于 JPype)等模块,可从 Python 侧驱动 OpenRocket。
四、算法内核:Barrowman × 六自由度 × Runge-Kutta
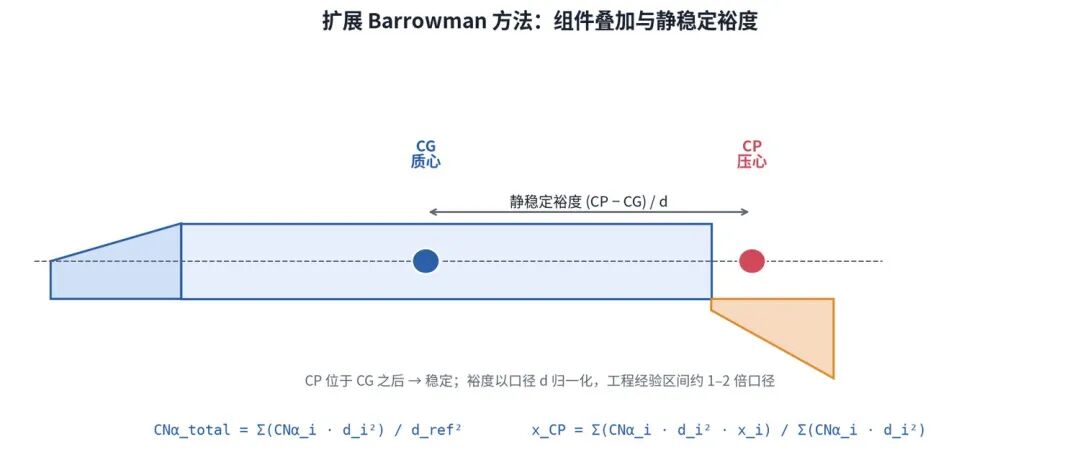
▲ 图 6 扩展 Barrowman 方法:组件叠加与静稳定裕度(概念示意)
4.1 气动力:扩展 Barrowman 方法
经典 Barrowman 方法基于细长体与线化势流理论,对小攻角、亚音速给出解析估计:
CNα_total = Σ (CNα_i · body_i²) / d_ref² # 组件叠加
x_CP = Σ (CNα_i · body_i² · x_i) / Σ (CNα_i · body_i²) # 压心加权
Stability = (x_CP − x_CG) / d_ref # 稳定裕度(口径)
OpenRocket 的"扩展"体现在:
- 组件叠加原理:将火箭拆为独立气动组件,分别计算后面积加权叠加;
- 尾翼形状修正:梯形 / 椭圆 / 自由形状尾翼采用不同升力线斜率修正;
- 压缩性修正:Ma > 0.3 时引入 Prandtl-Glauert 因子 β = 1/√(1−Ma²);
- 阻力模型:基于雷诺数、表面粗糙度、马赫数动态计算 CD。
数值算例:从几何到压心
为避免停留在定性层面,下面用一个简化算例走通"组件叠加 → 加权压心 → 稳定裕度"的完整链路(采用经典 Barrowman 公式,参数取自典型 76 mm 模型火箭):
|
参考直径 d(机身半径 r = d/2) |
0.076 m(r = 0.038 m) |
|
锥形鼻锥长 L_n |
0.30 m |
|
机身长 L_b |
0.90 m |
|
尾翼(3 片) |
根弦 c_r = 0.18 m,尖弦 c_t = 0.09 m,半翼展 s = 0.11 m,前缘后掠 0.10 m |
1.鼻锥:CNα = 2.0,x_CP = (2/3)·L_n = 0.200 m
2.机身:细长体理论下 CNα = 0(不贡献升力)
3.尾翼:中弦线长 l = √(s² + (0.10 + c_t/2 − c_r/2)²) = 0.123 m;
体-翼干扰因子 K_fb = 1 + r/(s + r) = 1 + 0.038/0.148 = 1.257(机身对尾翼升力的增益);CNα = K_fb · 4N(s/d)² / (1 + √(1 + (2l/(c_r+c_t))²)) = 1.257 × 10.69 = 13.43;翼压心(自翼根前缘起算)X_f = (c_r/3)·((c_r+2c_t)/(c_r+c_t)) + (1/6)·((c_r+c_t) − c_r·c_t/(c_r+c_t)) = 0.115 m
4.加权压心:x_CP = (2.0×0.200 + 13.43×1.135) / 15.43 = 1.014 m(自鼻锥顶点起算)
5.稳定裕度:若 CG = 0.85 m,则裕度 = (1.014 − 0.85) / 0.076 = 2.16 倍口径,略高于 1–2 倍经验区间上限,属偏稳定构型。
这个算例同时暴露了 Barrowman 方法的一个结构性特征:压心几乎完全由尾翼主导(尾翼贡献了 87% 的 CNα),因此尾翼几何的微小变化会显著移动 CP,而机身段的调整对 CP 几乎没有影响。这也从数量上解释了:模型火箭的稳定性调节通常靠"加配重前移 CG",而不是靠改机身。
关于体-翼干扰因子:若省略 K_fb,尾翼 CNα 将低估约 20%(10.69 vs 13.43),压心前移约 2.6 cm,稳定裕度从 2.16 降到 1.81。经典 Barrowman 方法本身包含该干扰因子,因此严格复现时不应省略——这正是"简化算例"与完整实现之间的一处具体差异,也是读者自行复现时最需要注意的地方。
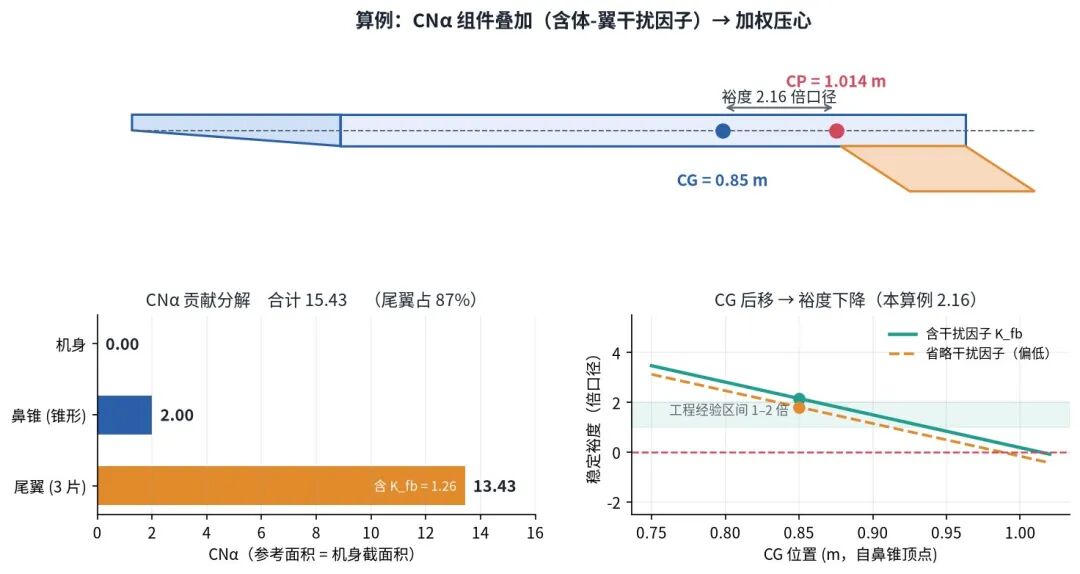
▲ 图 7 Barrowman 数值算例:CNα 分解(含体-翼干扰因子)、加权压心与稳定裕度对 CG 的敏感性(简化算例)
关键限制:Barrowman 类方法假设组件间气动干扰可忽略、流场可线性叠加。OpenRocket 的扩展加入了压缩性与干扰阻力项,但并未从根本上解决部件间的非线性干扰(如翼-体干扰、级间分离后的尾流干扰)。这决定了它在复杂构型与跨音速区的精度上限——详见第五节。
4.2 刚体动力学:六自由度 Newton–Euler 方程
# 平动
F_thrust + F_aero + F_gravity = m · dv/dt
# 转动
I · dω/dt + ω × (I · ω) = M_aero + M_thrust + M_damping
其中 I 为转动惯量张量,随燃料消耗与级间分离动态变化;ω 为角速度矢量。姿态更新采用四元数而非欧拉角,以避免奇异姿态下的万向节锁(Gimbal Lock)。
工程取舍:四元数消除了万向节锁,代价是引入归一化约束——长时间积分后四元数会缓慢漂移,需要周期性重新归一化;同时四元数到姿态误差的映射不如欧拉角直观,给控制律设计与结果解读带来额外成本。这是姿态表示上的经典权衡,而非"无代价的更优解"。
4.3 数值积分:RK4 与 RK6
OpenRocket 提供四阶(RK4)与六阶(RK6)两种 Runge-Kutta 积分器。RK4 每个时间步计算四个斜率并加权合成:
k1 = f(t, y)
k2 = f(t+h/2, y + h·k1/2)
k3 = f(t+h/2, y + h·k2/2)
k4 = f(t+h, y + h·k3)
y(t+h) = y(t) + (h/6)·(k1 + 2k2 + 2k3 + k4) + O(h⁵)
这里需要澄清一个常见误解:OpenRocket 的步长调整是多约束取最小值的启发式策略,而不是嵌入式误差估计式的自适应(如 RKF45 用 4 阶与 5 阶解的差估计局部截断误差并动态控制步长)。两者的差别不在"步长是否变化",而在控制依据:前者由姿态运动学约束与事件时刻共同决定,后者由显式误差反馈决定。
具体机制可在源码 AbstractRKSimulationStepper.computeTimeStep() 中确认——最终步长取下列各项的最小值:
|
用户步长 |
dt[0](未离架时再除以 5) |
用户设置 |
|
调用方传入的最大步长 |
dt[1] = maxTimeStep |
通常由下一事件约束 |
|
最大俯仰步长角 |
dt[2] = getMaximumAngleStep() / lateralPitchRate |
角度硬上限 |
|
最大滚转步长角 |
dt[3] = |MAX_ROLL_STEP_ANGLE / rollRate| |
滚转硬上限 |
|
最大滚转速率变化 |
dt[4] = |MAX_ROLL_RATE_CHANGE / 滚转角加速度_z| |
角加速度上限 |
|
最大俯仰/偏航变化 |
dt[5] = |MAX_PITCH_YAW_CHANGE / max(|角加速度_x|, |角加速度_y|)| |
角加速度上限 |
|
发射架位移约束 |
dt[6] = 发射架长度 / 速度 / 10(仅未离架时) |
离架段位移分辨率 |
|
步长增长率 |
dt[7] = 1.5 × 上一步长 |
抑制步长跳变 |
对应的源码常量为:MAX_ROLL_STEP_ANGLE = 2 × 28.32°、MAX_ROLL_RATE_CHANGE = 2°、MAX_PITCH_YAW_CHANGE = 4°、推荐角度步长 RECOMMENDED_ANGLE_STEP = 3°。此外还有下限保护:步长不小于用户步长的 1/20,以避免步长过小导致数值不稳定。
源码注释还特别说明:限制 #5、#6 是必需的,因为在稳态滚转速率附近,滚转速率即便在 RK4 的子步之间也可能显著振荡。
也就是说,步长不只由飞行阶段与事件决定,还受姿态角变化率、滚转速率的硬上限以及发射架段的位移分辨率共同约束——这才是"启发式"的完整机制。它工程上足够稳健,但不应被等同于现代误差控制型积分器。
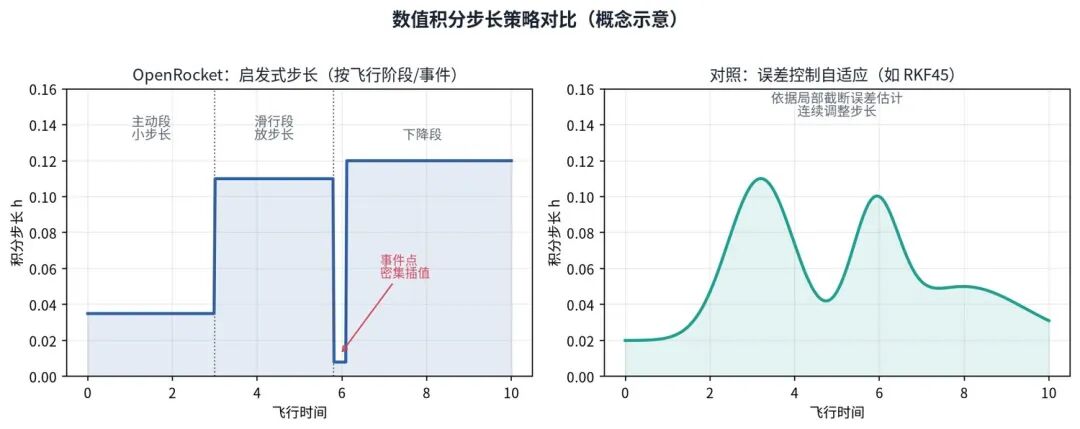
▲ 图 8 数值积分步长策略对比:启发式(左)vs 误差控制自适应(右)(概念示意)
4.4 环境模型:ISA 与多级风场
大气参数基于国际标准大气(ISA)模型,支持自定义剖面。24.12 起,风场模型从"单一风速"扩展为多级风输入:可为任意高度区间指定风速与风向,并支持从 CSV 导入实测风剖面,使跨音速段的轨迹预测更接近实测环境。
五、精度边界:这套方法在哪里够用、在哪里不够
5.1 全链路精度受限于气动模型,而非积分器
需要严格区分两类"精度":
- 数值积分精度:在给定气动系数下,RK4/RK6 的截断误差很小——但这是求解给定方程的精度。
- 全链路飞行仿真精度:受气动系数本身的准确度主导。Barrowman 类方法在亚音速、常规构型下对压心与阻力的估算存在工程量级的偏差,跨音速区偏差更大。
因此,在亚音速、常规构型下,顶点高度这类全链路指标的误差主要来自气动建模而非数值积分——这是本节结论的适用范围。把"积分器截断误差小"说成"飞行仿真精度高",是把局部数值精度误当成系统精度,这是评估此类工具时最常见的混淆。
跨音速时的例外:上述"气动误差主导"的结论不能直接外推到跨音速区。在那里 CD 随 Ma 剧烈变化,而 OpenRocket 的启发式步长依据飞行阶段与事件(而非 CD 变化率)调整,可能无法充分捕捉气动系数的快速变化——此时数值误差不再是可忽略的次要项,气动模型误差与数值误差会耦合放大。这正是跨音速区需要更谨慎对待的原因。
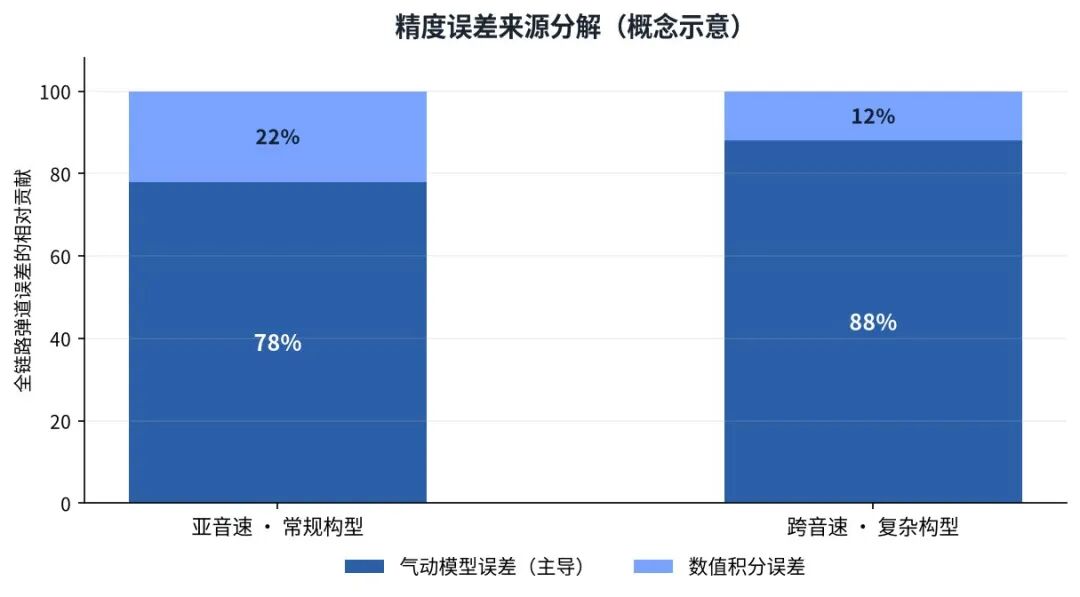
▲ 图 9 精度误差来源分解:亚音速 vs 跨音速下气动误差与数值误差的相对贡献(概念示意,非实测数据)
5.2 已知的模型边界
Issue Tracker 中有若干直接指向气动模型边界的记录,例如切线卵形头部在 Ma > 1 时压差阻力计算异常的问题(#3391 / #3393 系列)。这类问题的根源正是 Barrowman 方法在跨音速区的固有局限。官方文档的 "Planned Future Features" 也明确列出"更好的跨音速与超音速仿真支持(help needed)"(见 Features 页)。
结论:OpenRocket 在亚音速、常规构型的工程估算上表现稳健,是设计与教学的高效工具;但在跨音速/超音速、复杂干扰构型、以及需要高保真气动的场景下,应以实验数据或其他高保真工具校准,不应默认其弹道预测为高精度结果。
5.3 并发与 UI:为什么大计算量下界面不卡死
作为 Swing 桌面应用,OpenRocket 必须把长时间运行的计算与界面渲染分离。在公开的异常堆栈中可以观察到仿真的后台 worker 类——SimulationRunDialog$InteractiveSimulationWorker(Issue #2058 堆栈)——即交互式仿真是通过一个后台工作单元执行的,异常再由 SwingExceptionHandler 统一处理。
这正是 Swing 应用的标准并发范式:计算放在后台线程,结果回到事件分发线程(EDT)更新 UI。若把长任务直接放在 EDT 上,界面会冻结、无法响应取消或进度更新。因此,24.12 "Enhanced Simulation tab UI" 这类界面改造能够成立的前提,是后台计算与前台呈现的解耦——多仿真的管理、进度反馈与结果刷新,都依赖这一并发结构。
源码级确认:SimulationWorker 是一个 abstract class SimulationWorker extends SwingWorker<FlightData, SimulationStatus>(swing/src/main/java/info/openrocket/swing/gui/simulation/SimulationWorker.java),类注释写明它是"A SwingWorker that runs a simulation in a background thread"。其并发契约由三个部分构成:
- doInBackground()在后台线程执行 simulation.simulate(listeners),返回 FlightData;
- done()在 EDT上回调,依据 throwable分发到 simulationDone()或 simulationInterrupted();
-
内部类 CancelListener(AbstractSimulationListener 子类)在每一个积分步的 postStep() 中检查 isCancelled(),抛出 SimulationCancelledException 以实现取消。
第二个泛型参数 SimulationStatus 表明它还会通过 SwingWorker 的 publish/process 机制把中间状态推送给 UI(进度更新)。所以"后台计算、EDT 回传、逐步可取消"三者并非各自为政,而是同一套 SwingWorker 契约的三个侧面——这正是长仿真下界面不冻结、且随时可中断的机制来源。
六、24.12 版本深度解读
2025-07-27 发布的 24.12 是近年最重要的一个版本。以下按 release notes 的 highlight 逐项说明。
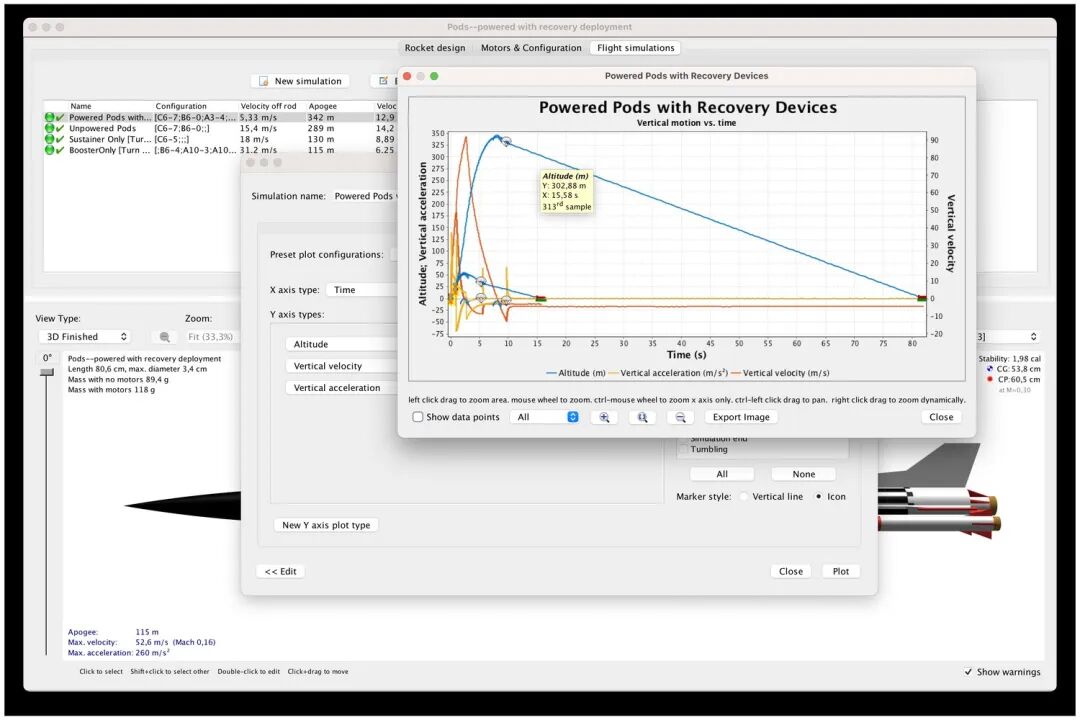
▲ 图 10 仿真结果图:高度、速度、加速度随时间变化,可叠加多组仿真并导出 CSV。来源:openrocket/openrocket
6.1 增强的仿真 Tab UI
重做 Sim 表格与仿真面板,修复多项交互问题(如 #2456)。官方定位为"多版本迭代的开端",目标是让多仿真的管理、对比与导出更顺畅。
6.2 多级风输入
允许在仿真配置中为不同高度区间设定风速/风向,并支持 CSV 导入实测风剖面(修复 #922、#2060、#2558)。对教育实验、竞赛与飞行验证均有实用价值。
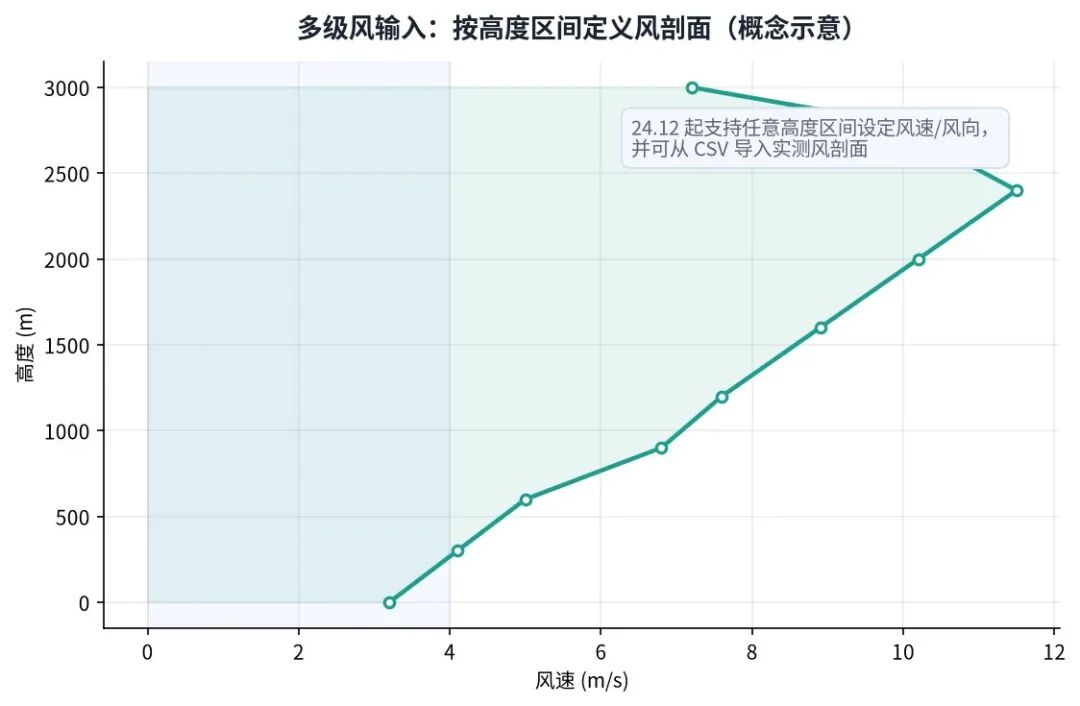
▲ 图 11 多级风输入:按高度区间定义风剖面(概念示意)
6.3 组件分析参数扫描工具
新增 Component Analysis Plot/Export 页签,可绘制并导出参数扫描曲线(例如 CD 随马赫数变化)。这是分析工具层面的增强。
6.4 SVG 尾翼导出
尾翼形状可直接导出为 SVG,供激光切割或导入 CAD,打通"数字设计—物理制造"链路。
6.5 错误处理强化
大幅减少加载 ORK 文件时的异常,提升文件容错。
6.6 跨平台与 Arm64
提供 Windows / macOS / Linux 的 x86_64 与 Arm64 安装包,覆盖 Apple Silicon 与 Arm 服务器。
6.7 架构变更:JPMS 与包名迁移
24.12 采用 Java Platform Module System,并把包名从 net.sf.openrocket 迁移到 info.openrocket.core / info.openrocket.swing,同时为仍使用旧包名的插件提供兼容(见 SourceForge 24.12 镜像说明)。这一改动影响所有第三方插件的兼容性,是理解 24.12 之后插件类问题的重要背景。
现实中的兼容性插曲:发布后曾有用户报告启动崩溃(Issue #3019),错误为 UnsupportedClassVersionError(class file version 66 = Java 22,而运行环境只支持到 61 = Java 17),报错类为 info.openrocket.core.tanks.FuelConsumptionConfigurator。维护者 JoePfeiffer 在 issue 中回复"crashing trying to load some code that is not part of OpenRocket",另一位贡献者 thzero 判断"Probably an old plugin that was compiled with a different version of the JDK",该 issue 最终由 JoePfeiffer 于 2026-04 以 "not planned" 关闭。
也就是说,社区讨论指向第三方插件(以较新 JDK 编译)而非官方安装包本身;结合 24.12 的包名迁移,这更可能是一个插件兼容性问题。这提示跨平台兼容性不只是官方安装包的问题,第三方扩展的编译目标版本同样是风险来源。(上述评论可在该 issue 页面查阅。)
七、学术引用与社区反馈
7.1 AIAA Journal of Spacecraft and Rockets
Pierce & Newman(Naval Postgraduate School)的论文 Development and Flight Validation of Low-Cost Rocket Roll Control System 使用 OpenRocket 进行六自由度仿真,验证低成本鸭翼滚转控制系统的三环自动驾驶仪。该文以 DOI 10.2514/1.A36408 收录于 AIAA ARC(在线发表 / Articles in Advance 形态),可直接解析访问:https://doi.org/10.2514/1.A36408
7.2 arXiv:Quality Diversity 进化模型火箭
A Quality Diversity Approach to Evolving Model Rockets(arXiv:2504.02177)使用 pyribs 库,以 OpenRocket 作为仿真评估器,在仿真中评估候选火箭的行为,再制造并实飞验证。这是"进化算法 / Quality Diversity × 火箭仿真"的典型应用。链接:https://arxiv.org/abs/2504.02177
7.3 其他
Notre Dame Rocketry Team 等学生团队在 NASA Student Launch 等项目中把 OpenRocket 作为仿真工具之一;RocketPy 论文(ASCE 2021)亦将其作为参照。
八、Issue Tracker 揭示的下一站
截至 2026-10,主仓库有 260+ 个未关闭 issue(Issue 列表)。近期热点可归为几类:
|
脚本现代化 |
#3384 |
用 Python 取代当前的 JavaScript 脚本,并借 orhelper 作为 API(预计可省去约 35 MB 的 GraalJS 打包体积) |
|
增材制造链路 |
#3329 / #3325 |
导出多部件 3MF 包、增加 Blender 专用 OBJ 预设(均为提案,尚未实现) |
|
代码/文档重构 |
#3247 / #3265 / #3277 |
"Tidy Up" 倡议:重构、补 Javadoc |
|
跨音速气动 |
#3391 / #3393 |
切线卵形头部 Ma > 1 压差阻力异常,暴露 Barrowman 边界 |
|
测试与几何校验 |
#3374 / #3285 |
Swing 测试失败、几何检查的单位处理问题 |
判断:
是方向最明确的一项,但截至目前仍是 Feature Request,尚未落地;
(3MF 等)同属提案阶段;
是长期存在的模型边界,未来可能需要面元法或 CFD 级方法的补充。
九、展望
9.1 平台化定义与三个判断
前置定义(非判断)——"平台化":本文所说的"平台化",指形成稳定的第三方扩展生态与标准化的外部工具链(即外部开发者能长期、低成本地构建并分发扩展,且与外部工具形成成熟集成),而非"仅仅具备扩展接口"。
标题中的"平台":标题写"开源火箭仿真平台的十七年",这里的"平台"指其功能定位——一个能完成设计—仿真—分析全流程的软件平台;而本节的"平台化"是过程标准——稳定的第三方生态与标准化工具链是否成型。二者不矛盾:OpenRocket 现在确实是一个平台级软件,但尚未成为一个由第三方生态驱动的平台。
下面三条是本节的实际判断:
OpenRocket 已有插件、监听器、脚本等扩展接口,也出现了 orhelper、RocketSerializer、OpenRocketQD 等第三方项目,具备"成为平台"的基础;但按上述标准,关键组件(现代脚本、增材制造链路)目前仍是提案,稳定的扩展生态与标准化工具链尚未成型。因此更准确的表述是:它具备成为平台的接口基础,而平台化的关键拼图尚未落地。
Barrowman 类方法在跨音速区的局限是结构性的,补齐它需要引入更高保真的气动方法。
从 JavaScript 到 Python 的脚本迁移讨论,反映出"让更多人能写扩展"的长期方向。
9.2 对工程师的启示
-
严肃的工程近似 + 开放的社区协作,可以产出被学术与工业共同采用的基础工具;
-
但要清醒区分"数值精度"与"模型精度"——工具的能力边界,往往由物理模型而非代码质量决定;
-
开源工具的价值首先在于可及性与可验证性:任何人可以复现、修改、扩展,这本身就有独立价值,无需靠"精度超越商业软件"来背书。
9.3 结语
OpenRocket 的意义,不在于它宣称比商业软件更精确,而在于它把一套完整的火箭设计与仿真工作流,以开源方式交到了学生、爱好者与研究者手中——先模拟、再制造、飞得更好。理解它的能力,也理解它的边界,才是真正用好它的前提。
创作不易,禁止抄袭,转载请附上原文标题及其链接
参考资料
一手来源(项目官方)
openrocket/openrocket — 主仓库(README、代码、Issues、Discussions)https://github.com/openrocket/openrocket
OpenRocket 24.12 Release Notes(2025-07-27)https://github.com/openrocket/openrocket/releases/tag/release-24.12
OpenRocket Issue Tracker(截至 2026-10 有 260+ 未关闭 issue)https://github.com/openrocket/openrocket/issues
Issue #3384 — Replace JavaScript scripting with Python(2026-10-07 开)https://github.com/openrocket/openrocket/issues/3384
Issue #3019 — Windows installer bundles incompatible Java runtime(2026-01-21 开,2026-04 以 not planned 关闭)https://github.com/openrocket/openrocket/issues/3019
Issue #2058 — 含 SimulationRunDialog$InteractiveSimulationWorker 堆栈,佐证后台仿真 workerhttps://github.com/openrocket/openrocket/issues/2058
OpenRocket ReadTheDocs — Features(含 vs RockSim 对比、Planned Future Features)https://openrocket.readthedocs.io/en/latest/introduction/features.html
openrocket.info — 项目主页(下载、Discord、OpenCollective)https://openrocket.info/
OpenRocket Wiki — Introductionhttps://wiki.openrocket.info/Introduction
SourceForge 24.12 镜像说明(记录 JPMS 采用与 net.sf.openrocket → info.openrocket 包名迁移)https://sourceforge.net/projects/openrocket.mirror/files/release-24.12/
学术来源
Pierce & Newman, Development and Flight Validation of Low-Cost Rocket Roll Control System, AIAA Journal of Spacecraft and Rockets,DOI: 10.2514/1.A36408https://doi.org/10.2514/1.A36408
,arXiv:2504.02177https://arxiv.org/abs/2504.02177
RocketPy 论文(ASCE Journal of Aerospace Engineering, 2021),将 OpenRocket 作为参照https://ascelibrary.org/doi/full/10.1061/(ASCE)AS.1943-5525.0001331
社区与二次资料(用于交叉印证,非权威依据)
OpenRocket 技术架构拆解(知乎)https://zhuanlan.zhihu.com/p/2030809018097255106
夜雨聆风:专业级火箭模拟软件(开源、强大、专业)https://www.yeyulingfeng.com/527874.html
OpenRocket 开源项目分析(GitCode / AtomGit 系列,含源码结构解读)https://blog.gitcode.com/9e2f6a8ea042f206efe611512467d847.html
本文基于 2026-10 公开资料整理。数据与引用以各来源页面为准;产品功能以官方文档与 Release Notes 为权威依据。标注"概念示意"的图为本文依据公开原理绘制,用于说明机理,不代表软件实际界面或实测数据。


评论前必须登录!
注册