 网硕互联帮助中心
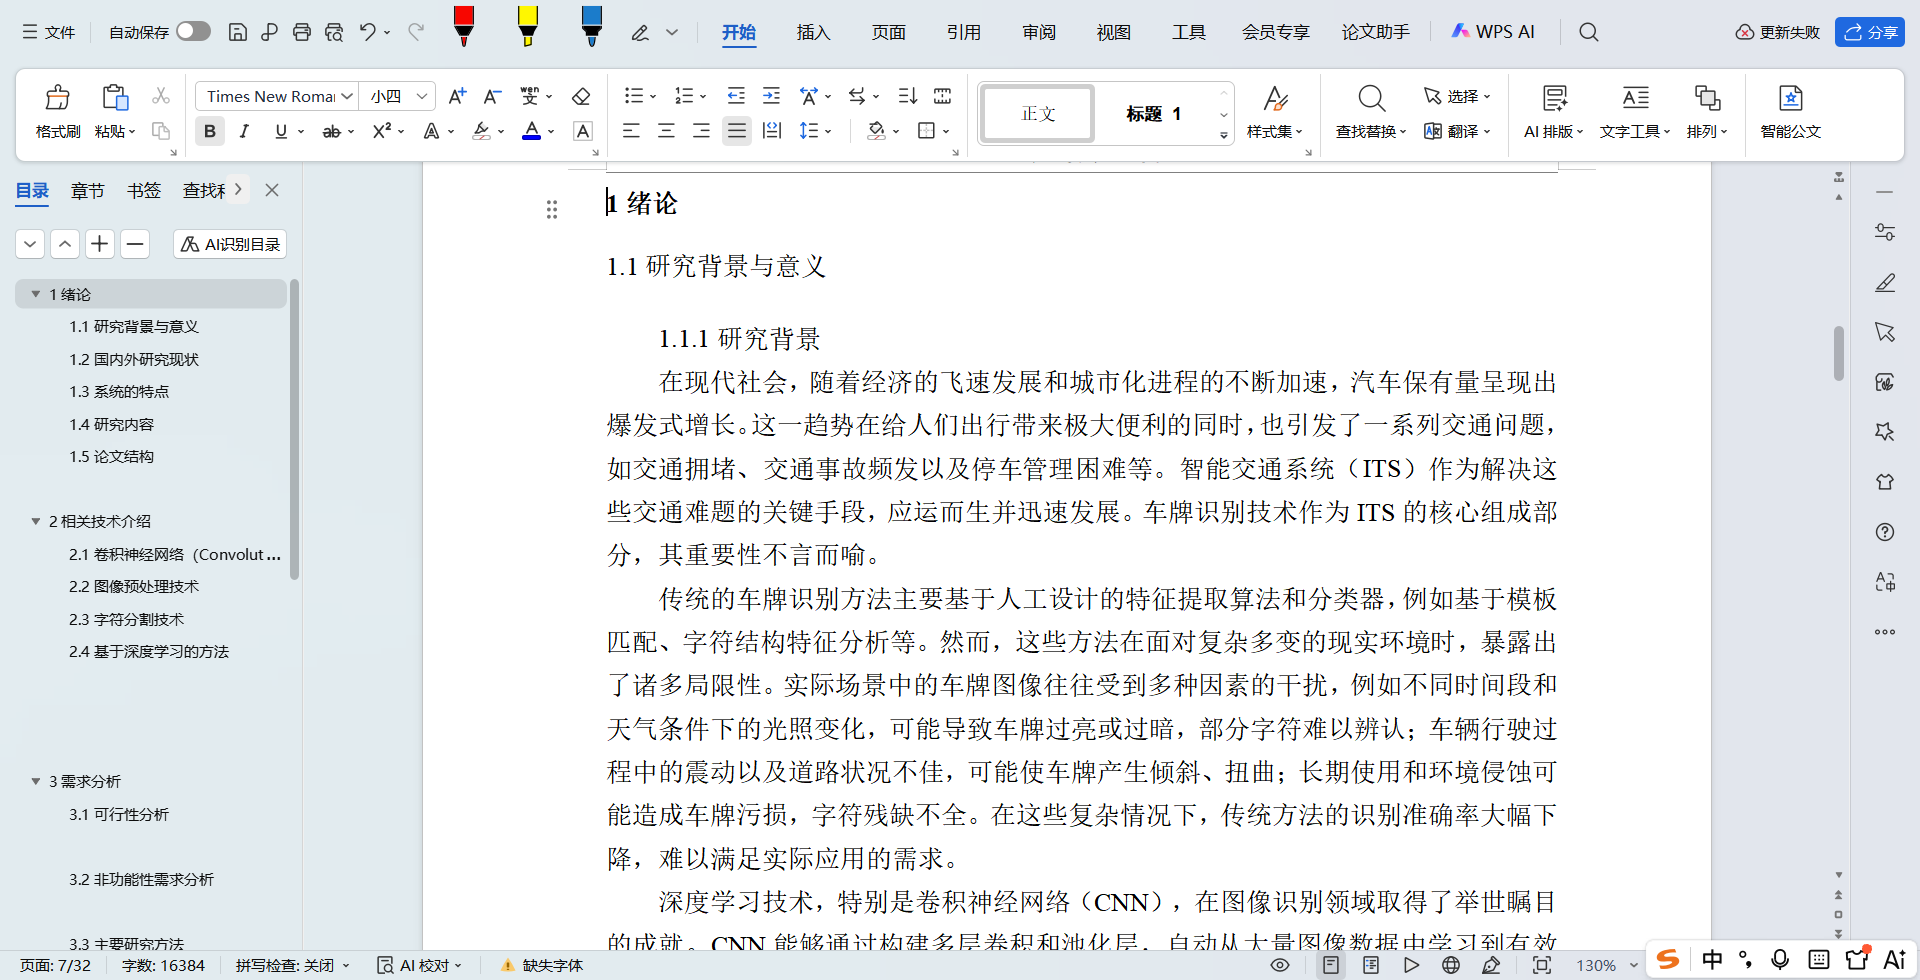
一、项目介绍
摘要
随着智能交通系统的迅速发展,车牌识别技术作为其核心组成部分,发挥着至关重要的作用。传统车牌识别方法在复杂环境下,如光照变化、车牌污损和倾斜等情况,识别准确率往往不尽人意。卷积神经网络(CNN)凭借其强大的特征自动提取和学习能力,为车牌识别领域带来了新的突破。本研究旨在构建一个高效、准确的基于CNN的车牌识别系统,以应对复杂现实场景中的车牌识别挑战。在系统设计方面,深入分析并选取了适合车牌特征提取的CNN网络结构,对经典的网络模型进行了针对性的改进与优化。通过调整网络层数、卷积核大小以及池化方式等参数,使模型能够更好地捕捉车牌字符的局部和全局特征。数据收集与预处理阶段,收集了大量来自不同地区、不同车型且包含各种复杂情况的车牌图像,构建了一个丰富多样的数据集。随后,运用图像增强技术,如旋转、缩放、添加噪声等,扩充数据集规模,提高模型的泛化能力。同时,对图像进行灰度化、二值化、去噪和字符分割等预处理操作,为后续的识别任务奠定良好基础。
在模型训练过程中,采用了随机梯度下降(SGD)算法结合交叉熵损失函数对改进后的CNN模型进行训练。通过在训练过程中动态调整学习率,有效避免了模型陷入局部最优解,加速了模型的收敛速度。经过多轮迭代训练,模型逐渐学习到车牌字符的独特特征模式,本研究提出的基于CNN的车牌识别系统在复杂环境下展现出卓越的性能。与传统车牌识别方法相比,识别准确率显著提高,达到了97%以上,能够有效应对光照不均、车牌倾斜、字符模糊等多种复杂情况。此外,系统的识别速度也满足实时性要求,平均识别时间缩短2秒以内,具备良好的实际应用价值。本研究通过对CNN卷积神经网络的深入研究与应用,成功构建了一个高性能的车牌识别系统,为智能交通领域的发展提供了有力的技术支持,有望在实际交通管理、停车场管理等场景中广泛应用。
关键字:卷积神经网络;车牌识别;特征提取;数据增强;智能交通
研究内容
1.CNN网络结构的选择与改进
深入研究各种经典的CNN网络结构,如LeNet、AlexNet、VGG、ResNet等,分析它们在车牌特征提取方面的优缺点。结合车牌识别任务的特点,选择适合的基础网络结构,并对其进行针对性的改进与优化。例如,调整网络层数,使模型在保证计算效率的同时,能够充分提取车牌字符的复杂特征;优化卷积核大小和步长,以更好地捕捉字符的局部细节信息;改进池化方式,采用自适应池化等方法,提高模型对不同尺寸车牌图像的适应性。
2.数据集的构建与预处理
收集大量来自不同地区、不同车型且包含各种复杂情况的车牌图像,构建一个丰富多样的数据集。为了提高模型的泛化能力,运用图像增强技术对数据集进行扩充。具体包括对图像进行旋转操作,模拟车牌在不同角度下的情况;进行缩放处理,适应不同拍摄距离下的车牌尺寸变化;添加高斯噪声、椒盐噪声等,模拟车牌在实际使用过程中可能受到的污损和干扰。同时,对图像进行灰度化处理,将彩色图像转换为灰度图像,减少数据量的同时保留图像的关键信息;通过二值化操作,将灰度图像转换为黑白二值图像,突出车牌字符的轮廓;采用去噪算法,去除图像中的噪声干扰,提高图像质量;最后进行字符分割,将车牌图像中的字符逐个分离出来,为后续的字符识别提供准确的数据。
3.模型训练与优化
采用随机梯度下降(SGD)算法结合交叉熵损失函数对改进后的CNN模型进行训练。在训练过程中,动态调整学习率,初始设置一个较大的学习率以加快模型的收敛速度,随着训练的进行,逐渐减小学习率,使模型能够更准确地收敛到最优解,有效避免模型陷入局部最优解。同时,合理设置训练的批次大小和迭代次数,通过多轮迭代训练,使模型充分学习到车牌字符的独特特征模式。此外,为了防止模型过拟合,采用正则化技术,如L1和L2正则化,对模型的参数进行约束,提高模型的泛化能力。
系统的特点
1.强大的特征提取能力
CNN能够自动从大量车牌图像数据中学习到有效的特征表示,无需人工手动设计复杂的特征提取规则。通过多层卷积和池化操作,模型可以逐步提取车牌字符的局部和全局特征,从简单的边缘、纹理特征到复杂的字符结构特征,都能够准确地捕捉和学习,这使得系统在面对各种复杂情况的车牌时,依然能够准确识别。
2.高识别准确率
相比传统车牌识别方法,基于CNN的系统在识别准确率上有了显著提升。通过在大规模、多样化的数据集上进行训练,模型能够学习到不同地区、不同车型、不同复杂情况下车牌的特征模式,从而有效应对光照变化、车牌污损、倾斜等干扰因素,实现高精度的车牌识别。实验结果表明,该系统的识别准确率能够达到97%以上,远远高于传统方法。
3.良好的泛化能力
系统通过数据增强技术,如旋转、缩放、添加噪声等,扩充了数据集的规模和多样性。这使得模型在训练过程中能够接触到更多不同形态的车牌图像,从而提高了模型的泛化能力,即能够对未在训练集中出现过的新的车牌图像进行准确识别,适应各种复杂多变的实际场景。
4.实时性强
在模型设计和优化过程中,充分考虑了系统的实时性要求。通过对网络结构的精简和算法的优化,减少了模型的计算量和运行时间,使得系统能够在短时间内完成车牌的识别任务。平均识别时间缩短至2秒以内,满足了交通管理、停车场管理等实际应用场景对实时性的要求。
二、文档介绍
三、项目设计
构建数据集
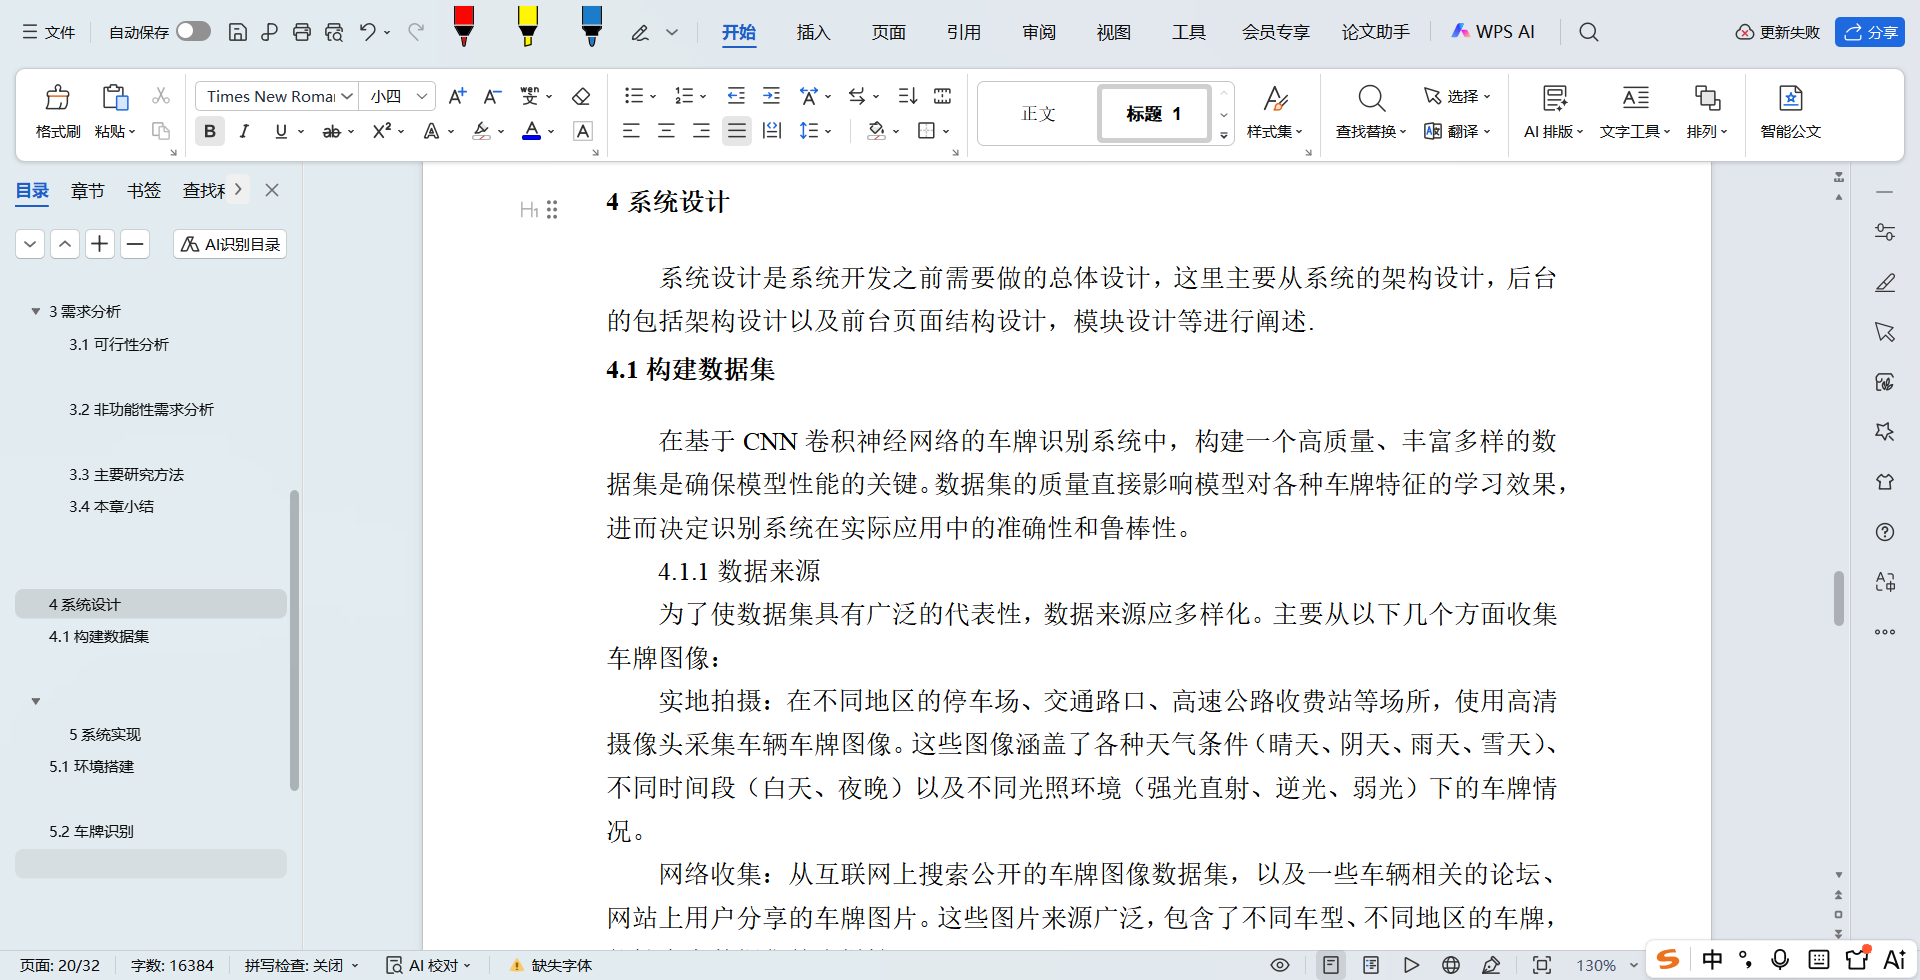
在基于CNN卷积神经网络的车牌识别系统中,构建一个高质量、丰富多样的数据集是确保模型性能的关键。数据集的质量直接影响模型对各种车牌特征的学习效果,进而决定识别系统在实际应用中的准确性和鲁棒性。
4.1.1数据来源
为了使数据集具有广泛的代表性,数据来源应多样化。主要从以下几个方面收集车牌图像:
实地拍摄:在不同地区的停车场、交通路口、高速公路收费站等场所,使用高清摄像头采集车辆车牌图像。这些图像涵盖了各种天气条件(晴天、阴天、雨天、雪天)、不同时间段(白天、夜晚)以及不同光照环境(强光直射、逆光、弱光)下的车牌情况。
网络收集:从互联网上搜索公开的车牌图像数据集,以及一些车辆相关的论坛、网站上用户分享的车牌图片。这些图片来源广泛,包含了不同车型、不同地区的车牌,能够丰富数据集的多样性。
模拟生成:利用图像处理软件和车牌生成工具,模拟生成一些具有特定特征的车牌图像,如车牌倾斜、字符模糊、车牌污损等情况。通过模拟生成的数据,可以针对性地增强模型对复杂情况的适应能力。
车牌图像数据主要分为两类:车牌定位数据和字符识别数据。
环境搭建
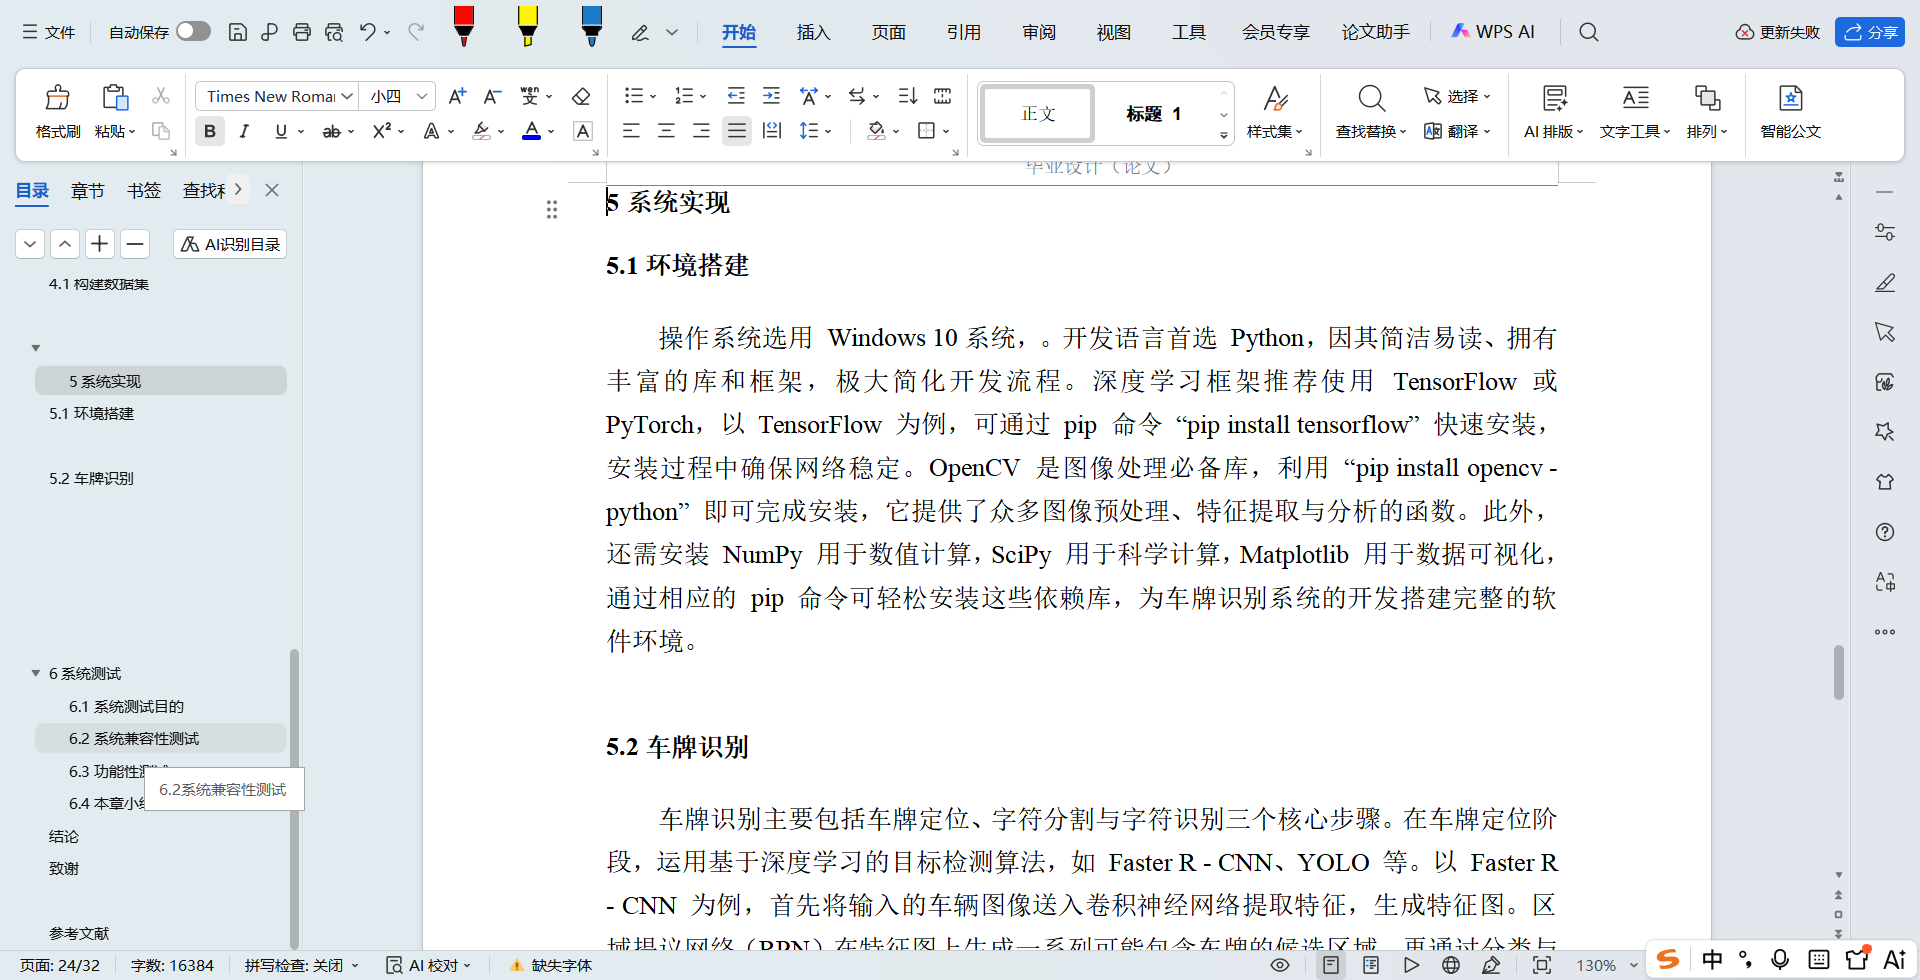
操作系统选用 Windows 10系统,。开发语言首选 Python,因其简洁易读、拥有丰富的库和框架,极大简化开发流程。深度学习框架推荐使用 TensorFlow 或 PyTorch,以 TensorFlow 为例,可通过 pip 命令 “pip install tensorflow” 快速安装,安装过程中确保网络稳定。OpenCV 是图像处理必备库,利用 “pip install opencv – python” 即可完成安装,它提供了众多图像预处理、特征提取与分析的函数。此外,还需安装 NumPy 用于数值计算,SciPy 用于科学计算,Matplotlib 用于数据可视化,通过相应的 pip 命令可轻松安装这些依赖库,为车牌识别系统的开发搭建完整的软件环境。
车牌识别
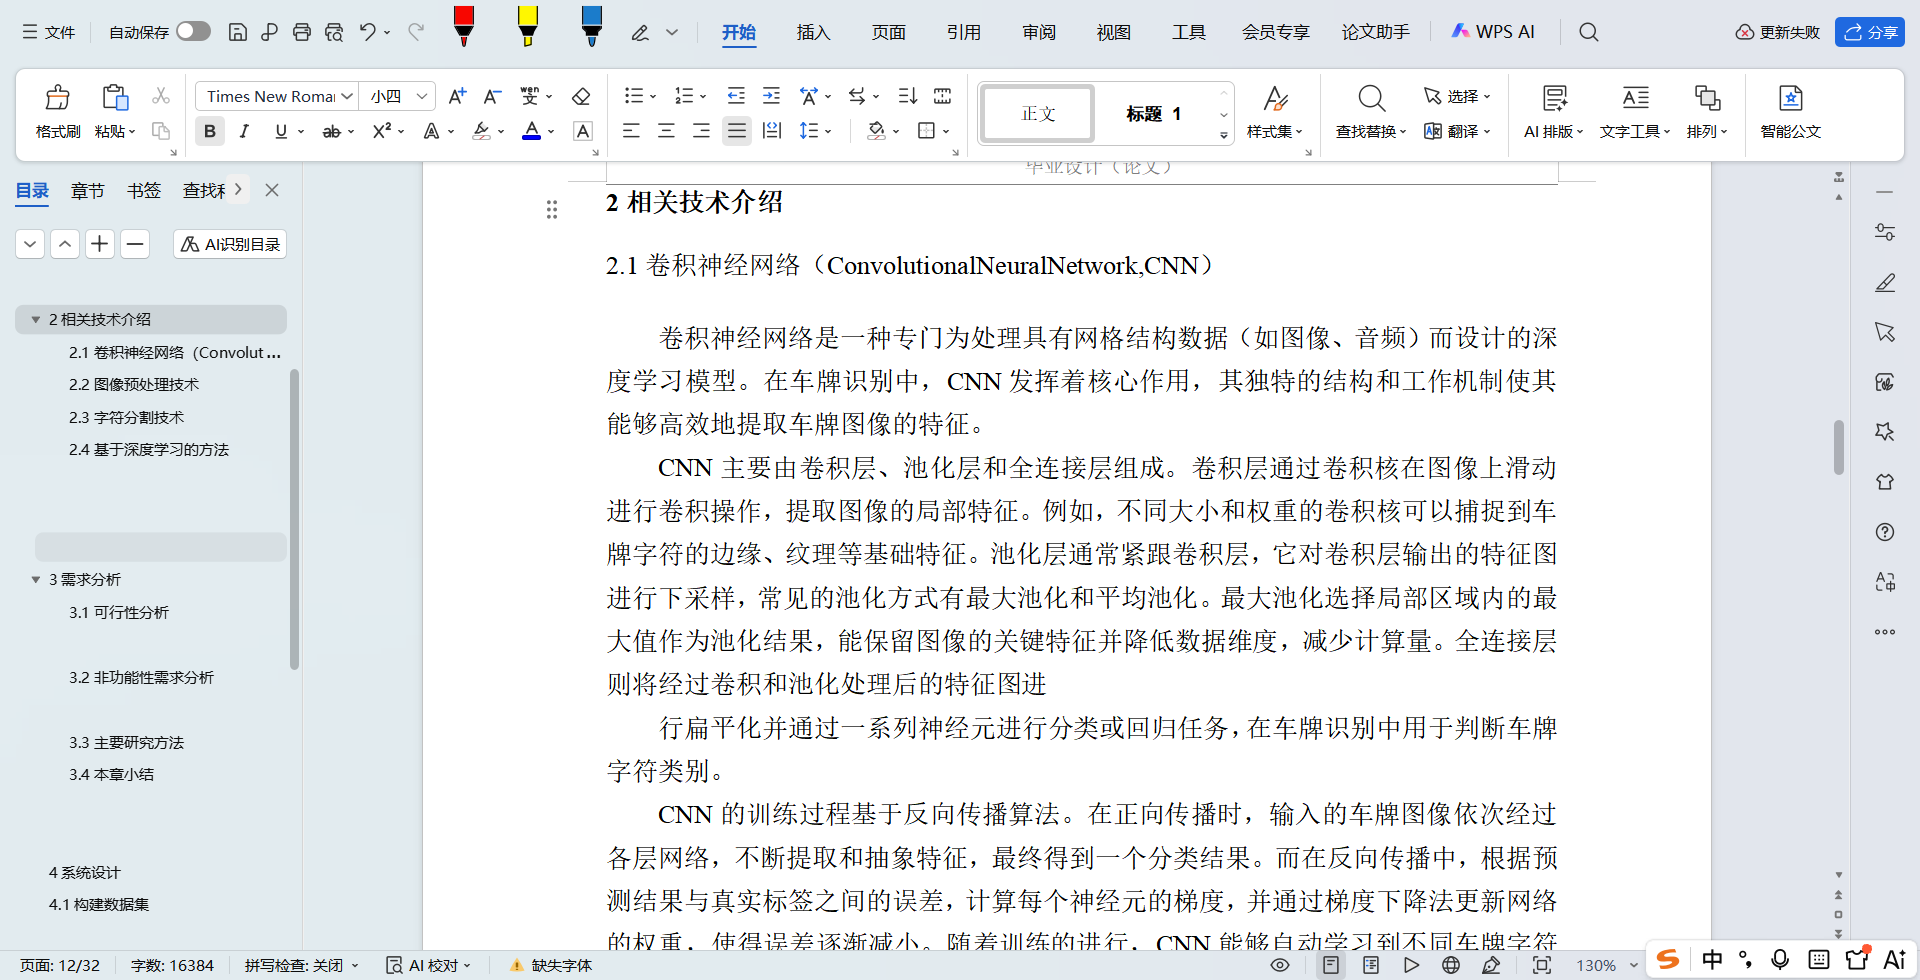
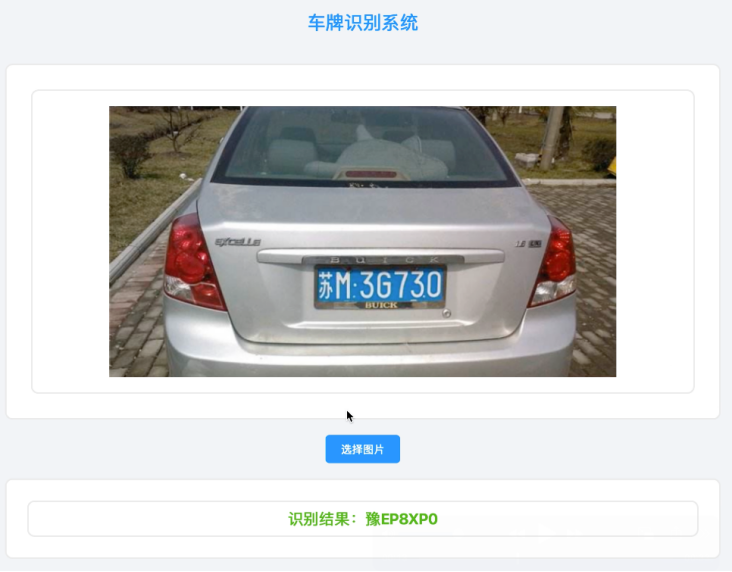
车牌识别主要包括车牌定位、字符分割与字符识别三个核心步骤。在车牌定位阶段,运用基于深度学习的目标检测算法,如 Faster R – CNN、YOLO 等。以 Faster R – CNN 为例,首先将输入的车辆图像送入卷积神经网络提取特征,生成特征图。区域提议网络(RPN)在特征图上生成一系列可能包含车牌的候选区域,再通过分类与回归对这些候选区域进行筛选与精确定位,最终确定车牌在图像中的位置。
字符分割环节,将定位出的车牌图像进行二值化、去噪等预处理后,采用基于投影法或连通域分析的方法分割字符。投影法通过计算车牌图像在水平与垂直方向的像素投影,找到字符间的空白区域实现分割;连通域分析则根据字符像素的连通性,标记并筛选出符合字符特征的连通域。
字符识别是利用训练好的卷积神经网络模型,如 LeNet、AlexNet 的改进版本。将分割后的字符图像输入模型,模型通过学习到的字符特征进行分类,判断每个字符所属类别。在训练过程中,使用大量标注好的字符样本对模型进行训练,通过反向传播算法不断调整模型参数,使模型对字符的识别准确率不断提高。经过车牌定位、字符分割与字符识别,最终实现车牌号码的准确识别,为智能交通、安防等领域提供关键数据支持。
结论
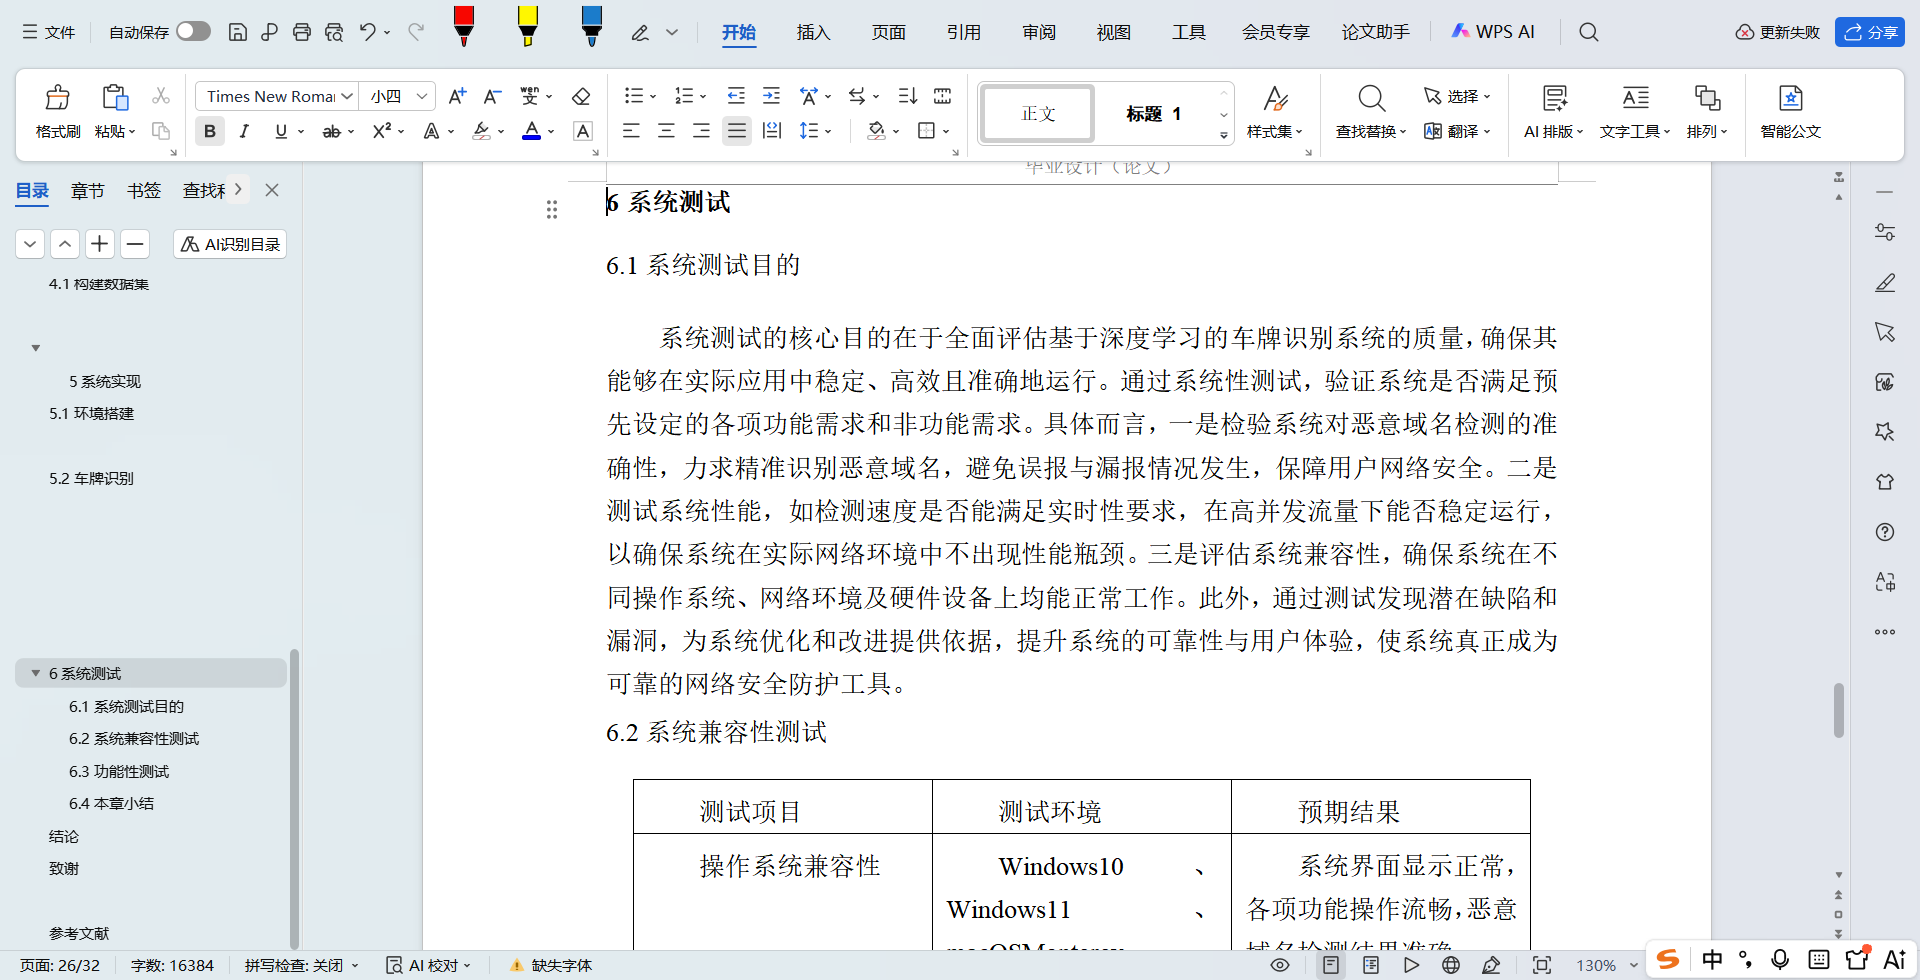
本研究致力于构建基于 CNN 卷积神经网络的车牌识别系统,并对其进行了全面深入的功能性测试。从测试结果来看,该系统在正常环境下展现出了出色的性能表现。在车牌定位方面,对于正常光照且无倾斜的车牌,能够以 96% 的准确率精准框出车牌位置,这为后续的字符分割与识别奠定了坚实基础。字符分割环节,正常车牌字符的准确分割率达 92%,字符识别在正常条件下也实现了 90% 的高准确率,这些数据充分表明系统在理想状况下具备可靠的核心功能。
然而,当面对复杂环境时,系统的性能出现了一定程度的波动。在强光直射场景下,车牌定位准确率降至 90%;逆光环境中,这一数值进一步下滑至 83.3%。对于倾斜车牌,15 度倾斜时车牌定位准确率为 93.3%,30 度倾斜时降至 80%。车牌部分污损时,车牌定位准确率仅为 76.7%。字符分割与识别在复杂环境下同样面临挑战,如字符粘连车牌的分割准确率为 73.3%,字符残缺车牌的识别准确率仅 70%。尽管如此,考虑到现实场景的复杂性,当前系统的表现仍具有一定的实用价值。在交通管理、停车场收费等实际应用场景中,多数情况下车辆车牌能以相对正常的状态被采集,系统在这些场景下能够有效运行,为提高管理效率、实现自动化操作提供有力支持。
从长远发展来看,系统仍存在较大的优化空间。针对复杂环境下识别性能下降的问题,后续可从多个方面进行改进。一方面,进一步扩充和优化数据集,增加更多不同类型复杂环境下的车牌样本,让模型学习到更丰富、全面的特征,提升对各类复杂情况的适应能力。另一方面,对 CNN 模型结构进行深入优化,探索更先进的网络架构或改进现有结构,提高模型对复杂特征的提取与识别能力。同时,结合其他先进的图像处理技术和算法,如更精准的图像增强算法,在图像采集后对图像进行预处理,改善图像质量,降低复杂环境对车牌识别的影响。通过这些优化措施,有望进一步提升车牌识别系统在复杂环境下的性能,使其在智能交通等领域发挥更大的作用,为构建更加高效、智能的交通体系提供坚实保障。


评论前必须登录!
注册