 网硕互联帮助中心
Tokio 异步生态全景大复盘:运行时调度器、I/O 驱动器与协作式并发
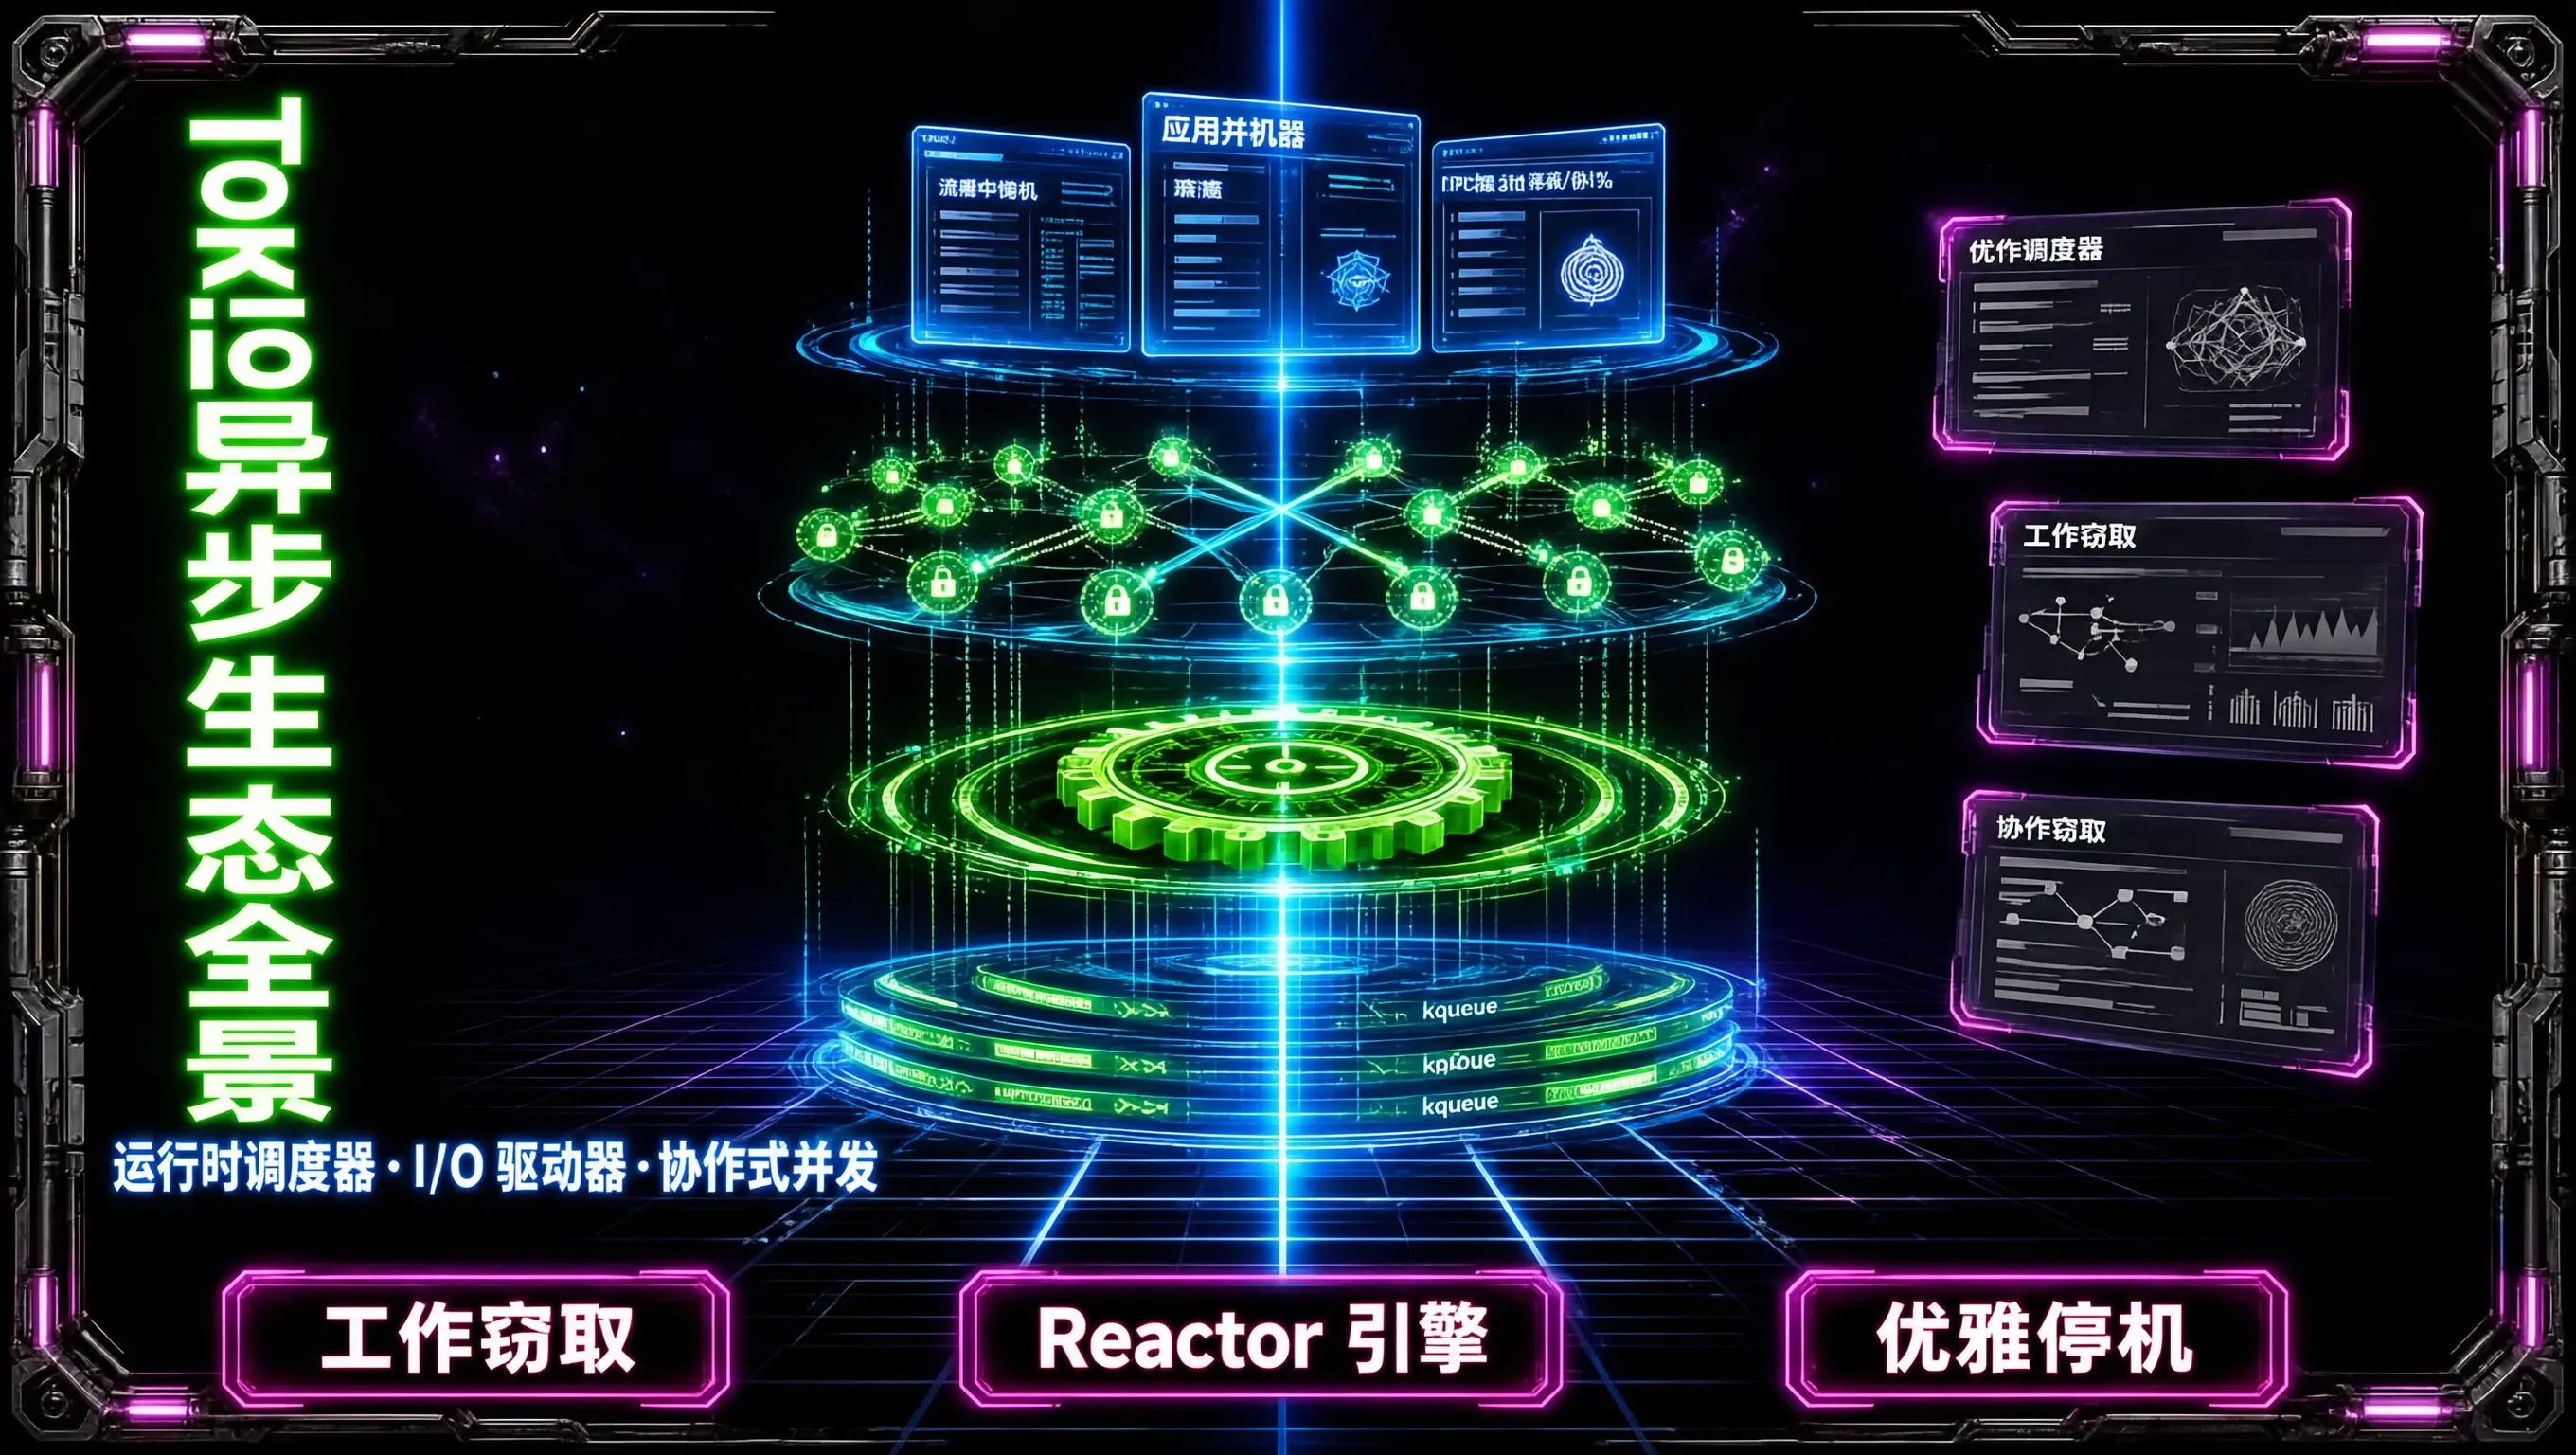
在整整一个月的实战演进中,我们顺着 Tokio 异步体系的最底层原语一路向上,构建了一个能够同时支撑 50,000+ 边缘探针长连接、数万级高并发流式任务分发、以及毫秒级优雅停机 的现代化分布式中枢。
今天这篇专题全景大复盘,我们把 Tokio 异步生态的核心组件与设计范式进行系统性总结。
1. Tokio 异步运行时端到端全景架构
┌────────────────────────────────────────────────────────────────────────┐
│ Tokio 异步运行时端到端架构全景 │
│ │
│ [ 应用编排与协议层 (Application & Protocol Layer) ] │
│ ├── 1. Tonic gRPC: 基于 HTTP/2 的流式 RPC 与双向流 │
│ ├── 2. Tower Layer: 洋葱中间件 (超时控制、并发限流、指标统计) │
│ └── 3. tokio-util Framed: 异步流编解码与零拷贝帧拆解 │
│ │
│ [ 异步调度中枢 (Scheduler & Execution Engine) ] │
│ ├── 1. 多线程工作窃取调度器: 256 本地无锁环 + Steal Half 批量窃取 │
│ ├── 2. 全局注入队列 (Global Inject Queue): 外部任务中转中枢 │
│ └── 3. 阻塞任务隔离池 (spawn_blocking): 专供物理磁盘/慢速 CPU 计算 │
│ │
│ [ 事件驱动与 Reactor 引擎 (Driver & Reactor Layer) ] │
│ ├── 1. 操作系统事件驱动: Linux epoll / macOS kqueue 事件通知循环 │
│ ├── 2. Waker 唤醒协议: Context::waker() 与多核任务唤醒注入 │
│ └── 3. 定时器轮 (Time Wheel): 毫秒级高精度超时与间隔 Ticker │
│ │
│ [ 协作控制与优雅停机 (Coordination & Shutdown) ] │
│ ├── 1. CancellationToken: 树状级联广播停机信号 │
│ └── 2. Task-Local: 协程树级透明租户与 TraceContext 上下文透传 │
└────────────────────────────────────────────────────────────────────────┘
2. 工业级异步编程核心避坑军规
┌─────────────────────────────────────────────────────────────┐
│ Tokio 异步开发四大铁律 │
│ │
│ 1. 【绝不在异步 Task 中执行同步阻塞 I/O】: │
│ – 任何超过 10μs 的文件读写或长计算,必须使用 │
│ tokio::task::spawn_blocking 隔离。 │
│ │
│ 2. 【select! 必须恪守取消安全 (Cancel Safety)】: │
│ – 针对非取消安全操作,必须使用 tokio::pin! 提升状态机。 │
│ │
│ 3. 【通道坚决使用有界缓冲 (Bounded Channels)】: │
│ – 杜绝 unbounded_channel,配合自适应背压防止 OOM。 │
│ │
│ 4. 【必须支持树状优雅停机】: │
│ – 捕获 Ctrl+C,通过 CancellationToken 级联通知所有 Worker│
│ 排空数据后再退出。 │
└─────────────────────────────────────────────────────────────┘
总结
掌握 Tokio 异步生态全景:
- 穿透了 async/await 的表象,洞悉了底层 Reactor/Executor 与 Waker 协作式状态机的物理运转;
- 能够从容驾驭单机数万并发与跨网络分布式流式数据通道;
- 为构建高弹性、高可用的云原生网络基础设施确立了最强有力的技术基石。


评论前必须登录!
注册