 网硕互联帮助中心
VIO导航--第 03 篇 · 特征点提取与光流跟踪
· 本篇你将学到Shi-Tomasi 角点判据与 Harris 的关系,以及 goodFeaturesToTrack 的作用;KLT...
· 本篇你将学到Shi-Tomasi 角点判据与 Harris 的关系,以及 goodFeaturesToTrack 的作用;KLT...
前言-SAM 参数详解与调优指南 📖 目录 前言 一、先理解 LIO-SAM 建图的全流程 二、传感器设置参数 2.1 雷达基本参数 2.2 距离过滤 三、I...

从腾讯、阿里、字节 AI 架构调整,看企业智能化下一阶段的关键基础设施过去一年,越来越多企业开始尝试 AI: 有人用 ...
文章目录前言一、基础算法实现类(23个)定位(2个)感知(2个)全局规划&#...

基于5090D服务器的NVIDIA Alpamayo体验Alpamayo项目概述项目简介VLA与因果推理主要功能与特点开源生态与开发者支持系统环境要求硬件要求软...
1 系统概述 1.1 功能描述 FCTA&FCTB前方交叉路口预警制动系统,是一种针对前方横向来车风险的汽车驾驶辅助系统,主要解决十字路口和停车场区域...
Linux 性能实战 | 第 11 篇 性能计数器与 perf 工具入门 🔍 🔗 从\"猜测\"到\"测量\":性...
随着自动驾驶技术向高阶(L3及以上)演进,单纯依赖数据驱动的统计相关性建模已难以满足安全性、可解释性与可靠性的核心需求...
多传感器融合十年演进(2015–2025) 一句话总论: 2015年多传感器融合还是“卡尔曼滤波手工权重低频松耦合”的...
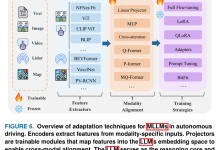
文章标题:Foundation Models in Autonomous Driving: A Survey on Scenario Genera...