 网硕互联帮助中心
大家读完觉得有帮助记得关注和点赞!!!
摘要
混合地面–卫星量子网络将地面光纤基础设施与自由空间链路相结合,以实现长距离纠缠分发。纠缠可以通过地面链路和卫星链路的不同组合进行路由,从而产生具有不同纠缠生成速率(EGR)和保真度的路径。然而,现有路由算法通常将路由简化为单目标问题,即优化 EGR 或保真度,或在约束另一个的同时优化其中一个,因此没有明确捕捉两者之间的权衡。本文提出了一种用于混合量子网络的双目标路由框架,联合优化端到端 EGR 和保真度。我们将路由表述为帕累托优化问题,并证明它具有特殊的数学结构:端到端 EGR 的瓶颈性质和端到端保真度的乘法性质允许将问题转化为 MAXMIN–MINSUM 双准则路径问题。这种转化使得能够使用 Martins 的双准则路由算法精确地在多项式时间内计算最小完备帕累托集。我们的结果表明,混合网络暴露出比纯地面网络丰富得多的帕累托前沿,并且所提出的框架优于代表性的单目标路由策略,因为它允许应用根据其 EGR 和保真度需求选择路径。
I 引言
量子网络将通过在地理上分离的用户之间分发纠缠态,支持量子密钥分发(QKD)[1]、盲量子计算(BQC)[2]和高精度量子传感[3]等应用。这种纠缠分发可以通过两种基础设施实现:地面光纤网络[4, 5]和基于卫星的量子链路[6, 7]。
然而,这两种基础设施表现出互补特性。光纤链路通常可用于纠缠生成,但随距离遭受指数传输损耗[8],需要量子中继器[9]来建立长距离纠缠。卫星链路通过自由空间传输避免大部分传播损耗,并已演示了超过 1200 km 的纠缠分发[6],但它们仅在可见窗口期间可用,并且仍然对天气条件敏感。此外,由于建造光学地面站的高成本[10],其部署受到限制。这些互补特性促使人们对混合地面–卫星量子网络[11, 12, 13, 14, 15, 16, 17, 18]产生越来越大的兴趣,其中卫星链路在远距离地面站之间建立长距离纠缠,而地面光纤网络将所得纠缠态分发给最终用户。
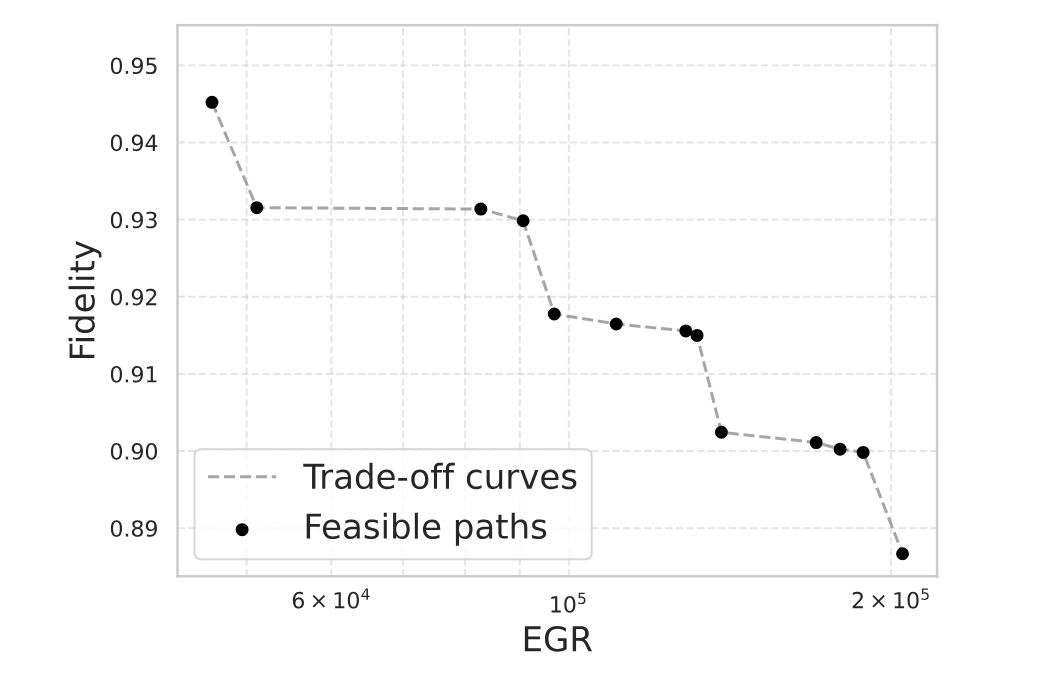
图 1:在新泽西州 Iselin 和伊利诺伊州 Chicago Ridge 之间代表性最终用户路由时,端到端纠缠生成速率(EGR)与保真度之间的权衡。每个点代表一条可行路由,虚线突出速率–保真度权衡。
最近的工作[11, 12, 13, 14]研究了此类混合网络的架构和可行性,更近期的努力开始解决网络方面的问题,包括拓扑管理和路由[15, 16, 17, 18]。尽管如此,在动态混合网络中高效地路由纠缠仍然具有挑战性,因为候选路由通常在纠缠生成速率(EGR)和它们所能交付的纠缠质量(保真度)方面存在显著差异。
图 1 展示了在混合量子网络上,位于新泽西州和伊利诺伊州的两个最终用户之间代表性纠缠分发请求的这种权衡。每个点对应于在我们的物理模型下计算出的可行端到端路由,考虑了卫星位置、传输损耗和噪声以及中继器操作。该图表明,多个路由选择同时最优:提高可实现的 EGR 通常以分发纠缠的保真度为代价。
现有路由算法通常通过最大化一个指标(例如 EGR)或在另一个指标(例如保真度)的阈值约束下优化一个指标来识别单条路径。然而,没有单条路径对所有应用都是最好的。例如,考虑两个量子传感应用。甚长基线干涉测量[19]通常偏好更高的 EGR,而同步原子钟[3]需要更高保真度的纠缠态。正如我们稍后(第 V 节)所展示的,混合网络结合地面和卫星辅助路径,为长距离纠缠分发提供了更丰富的竞争路径集。这些路径表现出不同的速率–保真度特性,创造了将每个应用需求匹配到最合适路径的机会。
在本文中,我们开发了一种用于混合量子网络的双目标路由框架,联合考虑 EGR 和保真度,以在多项式时间内识别高效路由路径。我们不是搜索单条最佳路径,而是刻画每个网络快照下端到端路径的帕累托前沿[20]。前沿上的每个点代表一个可行路由解,其可实现的 EGR 无法在不降低保真度的情况下提高,反之亦然。
尽管生成帕累托最优路由通常是计算困难的[21],但我们证明所提出的路由问题独特的瓶颈和乘法结构允许精确的多项式时间解。所得前沿为网络控制器提供了多个操作点,可根据应用需求从中选择最合适的路径。
本文的主要贡献如下:
• 我们将时变混合量子网络中的路由表述为联合优化端到端 EGR 和保真度的双目标优化问题。与优化单一指标的现有路由方法不同,我们的表述明确捕捉了 EGR 和保真度之间的权衡。
• 我们证明所提出的路由问题具有特殊的数学结构。具体而言,通过利用端到端 EGR 的瓶颈性质并将乘法保真度目标转化为加法路径成本,我们将问题重构为 MAXMIN–MINSUM 双准则路径问题。这种转化使得能够使用 Martins 的双准则路由算法[20]精确地在多项式时间内计算最小完备帕累托最优路径集。
• 我们在现实的纯地面和混合地面–卫星量子网络上对所提出框架进行了全面评估。我们的结果量化了速率–保真度权衡,并比较了混合网络和纯地面网络,展示了双目标路由相对于传统单目标方法的优势。
II 相关工作
量子网络路由研究主要集中在地面光纤网络。这些工作表明,优化量子特定指标(如 EGR 和保真度)比基于距离的指标(如跳数)产生更好的性能[22, 23]。然而,它们优化单一目标或在约束另一个的同时优化一个指标[24, 25]。因此,它们没有明确刻画 EGR 和保真度之间的权衡。
更近期,混合地面–卫星量子网络被提出[13, 26, 18, 15]。尽管其架构存在差异,包括主动卫星源[13, 26]、三层卫星–空中–地面网络[18]和基于无源反射器的设计[15],它们都将路由表述为单目标优化问题。
例如,Shao 等人[13]提出了一种混合架构,并使用从地面站密度导出的距离阈值在地面链路和卫星链路之间动态切换。类似地,Bakker 等人[26]通过将 Dijkstra 算法应用于考虑天气、杂散光辐射和卫星可见性的秘密密钥概率指标,将路由表述为最短路径问题。Shaban 等人[18]考虑三层卫星–空中–地面架构,并采用深度强化学习框架基于信道透射率动态选择路由路径。Gu 等人[15]将纠缠源放置在地面站,使用卫星作为无源光学反射器,并将路由表述为两阶段混合整数线性规划。
尽管这些方法在物理架构和路由算法上存在显著差异,它们最终都通过优化一个路由目标来选择单条路由。没有一个明确计算暴露 EGR 和保真度之间权衡的帕累托最优路由路径集。虽然多目标优化已在各种网络配置下的经典网络中被探索[27, 28],但量子路由目标独特的瓶颈和乘法结构提出了根本不同的优化问题。在本工作中,我们将路由表述为精确的双目标优化问题,并通过将其转化为 MAXMIN–MINSUM 双准则路径选择问题[20],在多项式时间内计算帕累托前沿。
III 混合量子网络架构
我们考虑由地面光纤网络和时变 LEO 卫星网络组成的混合量子网络。本节描述网络架构并定义用于路由的链路和端到端路径指标。
III-A 地面节点和卫星
地面层由一组具备量子能力的节点 𝒱 = 𝒱_g ∪ 𝒱_f 组成,其中 𝒱_g 表示光学地面站(OGS)集合,𝒱_f 表示地面光纤节点集合。除了作为纠缠分发的端节点外,光纤节点参与纠缠交换。OGS 还配备与卫星通信所需的自由空间光(FSO)硬件。我们假设所有地面节点都配备完美的单光子量子存储器和接收、交换和操纵纠缠态所需的光学硬件。
空间层由一组 LEO 卫星 𝒮 组成。我们考虑没有星间链路的双下行架构[29, 13]。每颗卫星配备一个纠缠对源和两个光学发射器。当两个 OGS 同时对一颗卫星可见时,卫星可以将纠缠对中的一个光子传输给每个 OGS,从而在它们之间创建卫星辅助纠缠。
III-B 地面拓扑构建
我们分两个阶段构建地面拓扑。首先,在地理上邻近的地面节点之间建立地面边。所得基于邻近性的拓扑可能包含多个不连通分量。为了获得全局连通的地面网络,我们迭代地连接属于不同连通分量的最近节点对。等价地,该过程遵循凝聚单链接聚类算法(最近邻技术)[30],在每次迭代中添加最小距离的跨分量边,直到地面图连通。
由于光纤衰减导致 EGR 随距离指数下降,我们将每个光纤段的长度限制为 d_rep,即两个相邻中继器之间的最大距离。物理光纤长度超过 d_rep 的地面边被分成多个光纤段,在连续段之间放置中继器进行纠缠交换。我们将所得地面边静态集合记为 ℰ_t。
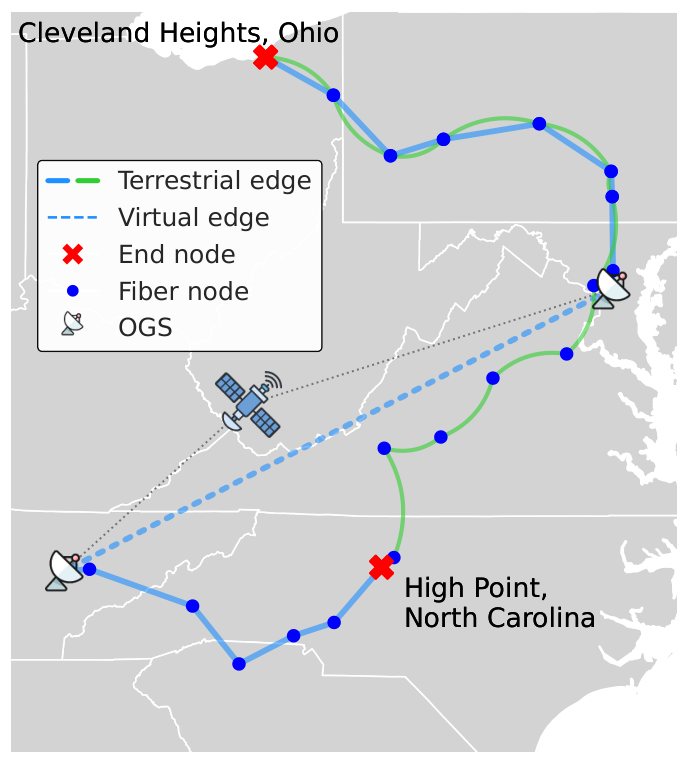
图 2:Cleveland Heights, OH 和 High Point, NC 之间纯地面和混合路由示例。绿色路由仅使用地面光纤链路,而蓝色路由包含两个 OGS 之间的卫星辅助虚拟边(虚线)。
III-C 卫星辅助虚拟链路
卫星移动导致可用卫星辅助链路集合随时间变化。因此,我们将时间划分为持续 Δ 秒的时隙,并在每个时隙内将卫星位置和信道条件视为固定。令 C ⊆ 𝒱_g × 𝒱_g 表示可能由卫星层服务的 OGS 对集合。在时隙 t 开始时,我们确定哪些卫星可以同时看到每对 (g1, g2) ∈ C 中的两个 OGS。将卫星分配给这样一对会在 g1 和 g2 之间创建瞬态虚拟边。时隙 t 内选择的虚拟边集合记为 ℰ_s(t)。
由于同时可用的卫星发射器和 OGS 接收器数量有限,并非每个几何上可行的虚拟边都能被激活。我们采用贪心调度程序,受以下资源约束:
每颗卫星在一个时隙内最多分配给一个 OGS 对;
每个 OGS 对在该时隙内最多由一颗卫星服务。
调度程序首先考虑仅对一颗卫星可见的 OGS 对。然后按地理间隔降序排列剩余对,从而利用卫星层桥接长地面距离。当多颗卫星可以服务同一对时,选择提供最大 EGR 的卫星。
卫星辅助边是虚拟的,因为两个 OGS 并非由直接物理信道连接。相反,卫星生成一个纠缠光子对,并通过两个独立的自由空间下行链路将一个光子传输给每个 OGS。
III-D 时变多重图表示
我们将时隙 t 内所得混合网络建模为时变多重图 𝒢(t) = (𝒱, ℰ(t)),其中 ℰ(t) = ℰ_t ∪ ℰ_s(t)。地面边集 ℰ_t 保持固定,而卫星辅助边集 ℰ_s(t) 随卫星位置和信道条件变化重新计算。我们使用多重图是因为同一 OGS 对可能同时由地面光纤边和卫星辅助虚拟边连接。这些平行边对应于物理上不同的纠缠分发机制,可能提供不同的 EGR 和保真度。
图 2 说明了所得架构。地面层提供光纤连接,而卫星层动态地在选定的 OGS 对之间引入长距离虚拟边。因此,端到端纠缠可以通过纯地面路由或同时穿越地面光纤边和卫星辅助虚拟边的混合路由分发。
III-E 纠缠源和信道模型
我们假设每个基本边上的纠缠由自发参量下转换(SPDC)源[31]生成。对于地面光纤边,源放置在边的两个端点之间。对于卫星辅助边,源位于卫星上,其两个输出光子被传输到相应的 OGS。我们建模一个基于 SPDC 的双轨偏振源,其输出截断到真空、单对和双对分量:
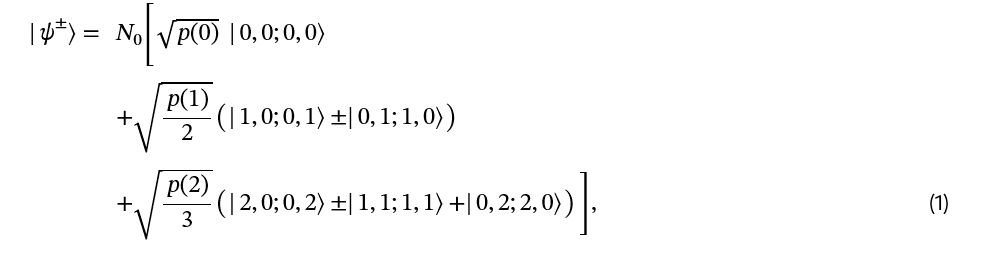
其中 N0 是归一化常数,并且
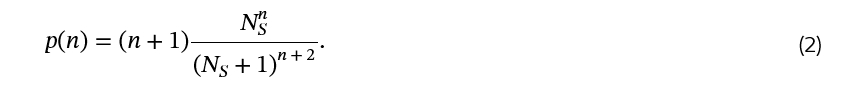
这里,N_S 是每模平均光子数,由源泵浦功率控制。增加 N_S 增加生成纠缠对的概率,但也增加不需要的多对发射概率。因此源表现出固有的速率–保真度权衡。
对于光纤边,信道透射率随光纤长度指数下降。对于卫星辅助边,损耗增长更慢,大致随距离二次增长。我们考虑两个主要噪声源。第一,多对发射可能产生在光子损耗后无法与单对事件区分的探测事件。第二,探测器暗计数和背景光子可能在接收器处产生虚假探测事件。这些效应降低成功分发纠缠态的保真度。背景光子噪声可能随时间变化,特别是在白天和夜间操作条件之间。源、损耗和噪声模型的更详细表征见[32]。
III-F 链路指标
每条边 e ∈ ℰ(t) 由对 (R_e, F_e) 表征,其中链路 EGR R_e 是纠缠对成功通过边 e 分发的速率。它取决于源重复率和信道透射率。SPDC 源产生并通过边分发的纠缠态通常是任意两量子比特态。为分析可处理性,我们用具有相同保真度 F_e 的 Werner 态近似它。其 Werner 参数 W_e 与保真度 F_e 的关系为 W_e = (4F_e − 1)/3,其中 W_e ∈ (0,1] 且 F_e ∈ (1/4,1]。
III-G 端到端路径指标
考虑一对最终用户 (s,d) ∈ 𝒱 × 𝒱 之间的路径 p = (e1, …, ek),其中每个 e_i ∈ ℰ(t)。中间节点执行纠缠交换以跨边扩展纠缠。我们假设确定性交换操作,并且量子存储器可以存储生成的纠缠直到相邻链路就绪。在该模型下,端到端 EGR 由路径中 EGR 最小的链路决定。因此,路径 p 的 EGR 为 R_p = min_{e∈p} R_e。
在纠缠交换下,所得端到端态的 Werner 参数是各个链路级 Werner 参数的乘积。因此,路径 p 的保真度为 F_p = 3(∏_{e∈p} W_e + 1)/4。
IV 双目标路由框架
对于固定网络状态 𝒢(t) 和一对请求纠缠的最终用户 (s,d) ∈ 𝒱 × 𝒱,令 𝒫_sd 表示它们之间所有可行路径的集合。每条路径 p ∈ 𝒫_sd 由其端到端 EGR R_p 和保真度 F_p 表征,定义见第 III-G 节。
量子应用需要足够的 EGR 和足够高的保真度。这些目标在混合网络中是根本冲突的。提供更高 EGR 的路径通常穿越较少卫星辅助段的地面边,而保持更高保真度的路径可能不使用长中继器链,而是使用卫星辅助边。因此,没有单条路径同时优化两个目标。
因此我们将路由表述为以下双目标优化问题:
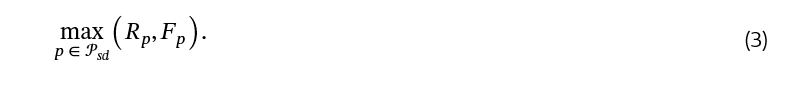
由于两个目标冲突,(3) 的解通常不是单条路径,而是一组帕累托最优路径。路径 p ∈ 𝒫_sd 是帕累托最优的,如果不存在另一条路径 q ∈ 𝒫_sd 满足 R_q ≥ R_p 且 F_q ≥ F_p,且至少一个严格不等式。这些路径共同定义帕累托前沿,其中每个点代表端到端 EGR 和保真度之间可实现的最佳权衡。
IV-A 转化为 MAXMIN–MINSUM 路由问题
尽管多目标最短路径问题通常是 NP 难的[21],所提出的路由表述具有特殊数学结构,允许精确的多项式时间解。
第一个目标具有瓶颈形式,因为 R_p = min_{e∈p} R_e,其中 R_e 表示边 e 的 EGR。因此,最大化端到端 EGR 是一个 MAXMIN 目标。保真度目标是乘法的:F_p = (3∏{e∈p} W_e + 1)/4,其中 W_e 是边 e 的 Werner 参数。由于 (3x+1)/4 严格递增,最大化 F_p 等价于最大化 ∏{e∈p} W_e。定义变换后的边成本
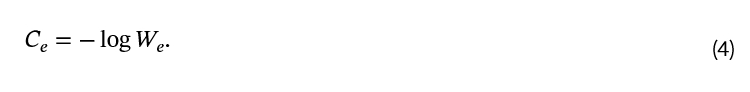
因为 0 < W_e ≤ 1,我们有 C_e ≥ 0。此外,
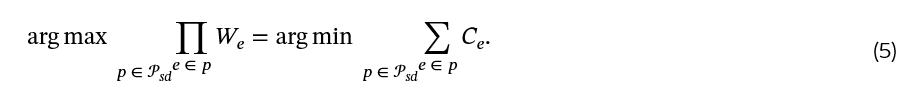
因此,最大化端到端保真度恰好等价于最小化加法路径成本。因此,所提出的路由问题可以写为
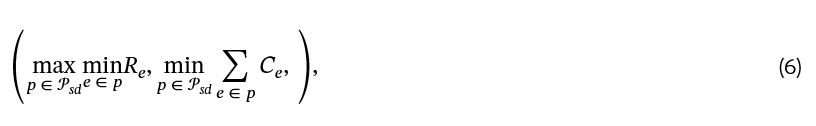
这是一个双准则路由问题,由一个瓶颈(MAXMIN)目标和一个加法(MINSUM)目标组成。
IV-B 帕累托前沿的精确计算
Martins[20] 表明,由一个瓶颈目标和一个加法目标组成的双准则路由问题可以通过迭代求解加法最短路径问题,同时逐步消除瓶颈边,在多项式时间内精确求解。
我们转化后的路由问题完全满足这些结构要求。在每次迭代中,我们首先使用 Dijkstra 算法计算相对于变换后保真度成本 (4) 的最小成本路径。令 R_p 表示所选路径的瓶颈 EGR。由于包含 EGR 不超过 R_p 的边的任何路径都不能产生严格更大的瓶颈速率,在下一次迭代前从图中移除所有此类边。算法随后在缩减图上重复,直到请求纠缠的端节点对变得不连通。
这种迭代修剪逐步增加瓶颈 EGR,同时为每个可达瓶颈值计算最高保真度路径。所得路径序列为每个不同帕累托点包含一个代表,从而构造最小完备帕累托集。
IV-C 复杂度分析
任何路径的瓶颈 EGR 必须等于该路径上至少一条边的 EGR。因此,最多有 |ℰ(t)| 个不同瓶颈边。由于每次迭代移除所有具有当前瓶颈值的边,算法最多执行 |ℰ(t)| 次迭代。每次迭代需要在非负边成本上计算一次最短路径。使用带二叉堆的 Dijkstra 算法,总体复杂度为 O(|ℰ(t)|(|ℰ(t)|+|𝒱|) log |𝒱|),这在网络规模上是多项式的。
IV-D 从帕累托前沿选择路径
所提出的路由框架计算完整帕累托前沿,暴露给定最终用户对的所有高效路由替代方案。然而,实际中仅使用单条路径分发纠缠。因此最终路由取决于请求纠缠的应用目标。
令 𝒫_sd* 表示第 IV-B 节计算的帕累托最优路径集。给定应用特定效用函数 U(R_p, F_p),网络控制器选择路径
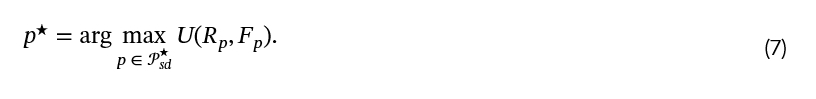
该表述通过不同效用函数适应各种量子应用需求。我们考虑三种代表性效用[33]:
(i) 秘密密钥率(SKR):基于量子密钥分发的应用[1]可以选择最大化可实现秘密密钥率的帕累托最优路径。当纠缠态为 Werner 态时,给定路径 p 实现的秘密密钥率为
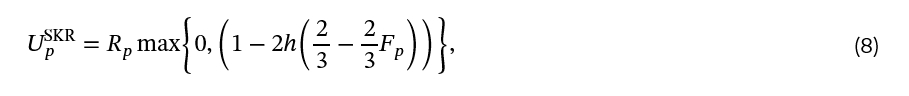
其中 h 是二元熵函数。
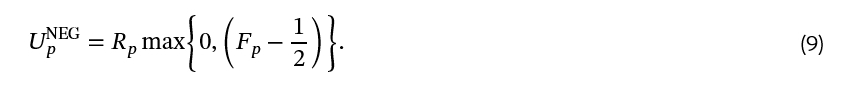
(ii) 纠缠负度:负度捕捉双部分态的纠缠量,效用为[33]
(iii) 可蒸馏纠缠:类似地,需要高质量纠缠的应用可以选择最大化可实现可蒸馏纠缠的路径[33]
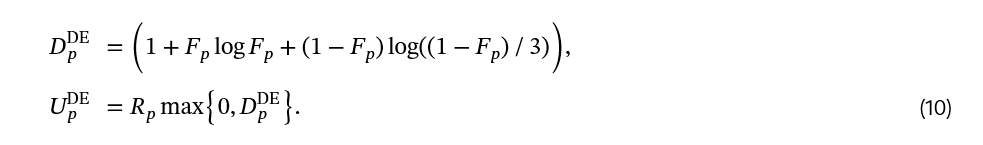
由于最小完备帕累托最优路径只计算一次,支持不同应用只需在帕累托前沿上评估相应效用,而无需重新运行路由算法。
当应用特定效用不可用时,控制器可以选择平衡 EGR 和保真度的路径。令 R̄_p = (R_p − R_min)/(R_max − R_min),F̄_p = (F_p − F_min)/(F_max − F_min)。这里,R_max = max_{q∈𝒫_sd} R_q,F_max = max_{q∈𝒫_sd} F_q。类似地,R_min = min_{q∈𝒫_sd} R_q,F_min = min_{q∈𝒫_sd} F_q。然后使用乌托邦点[34]作为参考,对应于同时实现最大 EGR 和最大保真度的假设点。由于该点通常不可达,控制器选择最接近它的帕累托最优路径。在加权乌托邦点方法下,给定权重 ω_R 和 ω_F,其中 ω_R, ω_F ≥ 0 且 ω_R + ω_F = 1,控制器选择
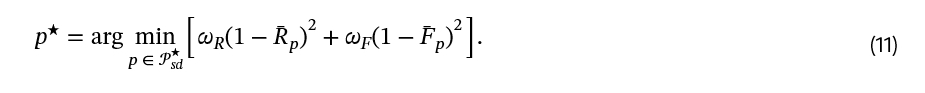
权重允许控制器调整 EGR 和保真度的相对重要性。
V 性能评估
在本节中,我们在混合地面–卫星量子网络上评估所提出的帕累托路由(Pareto)框架,并将其性能与几种路由基线进行比较。我们首先描述网络设置和仿真参数。
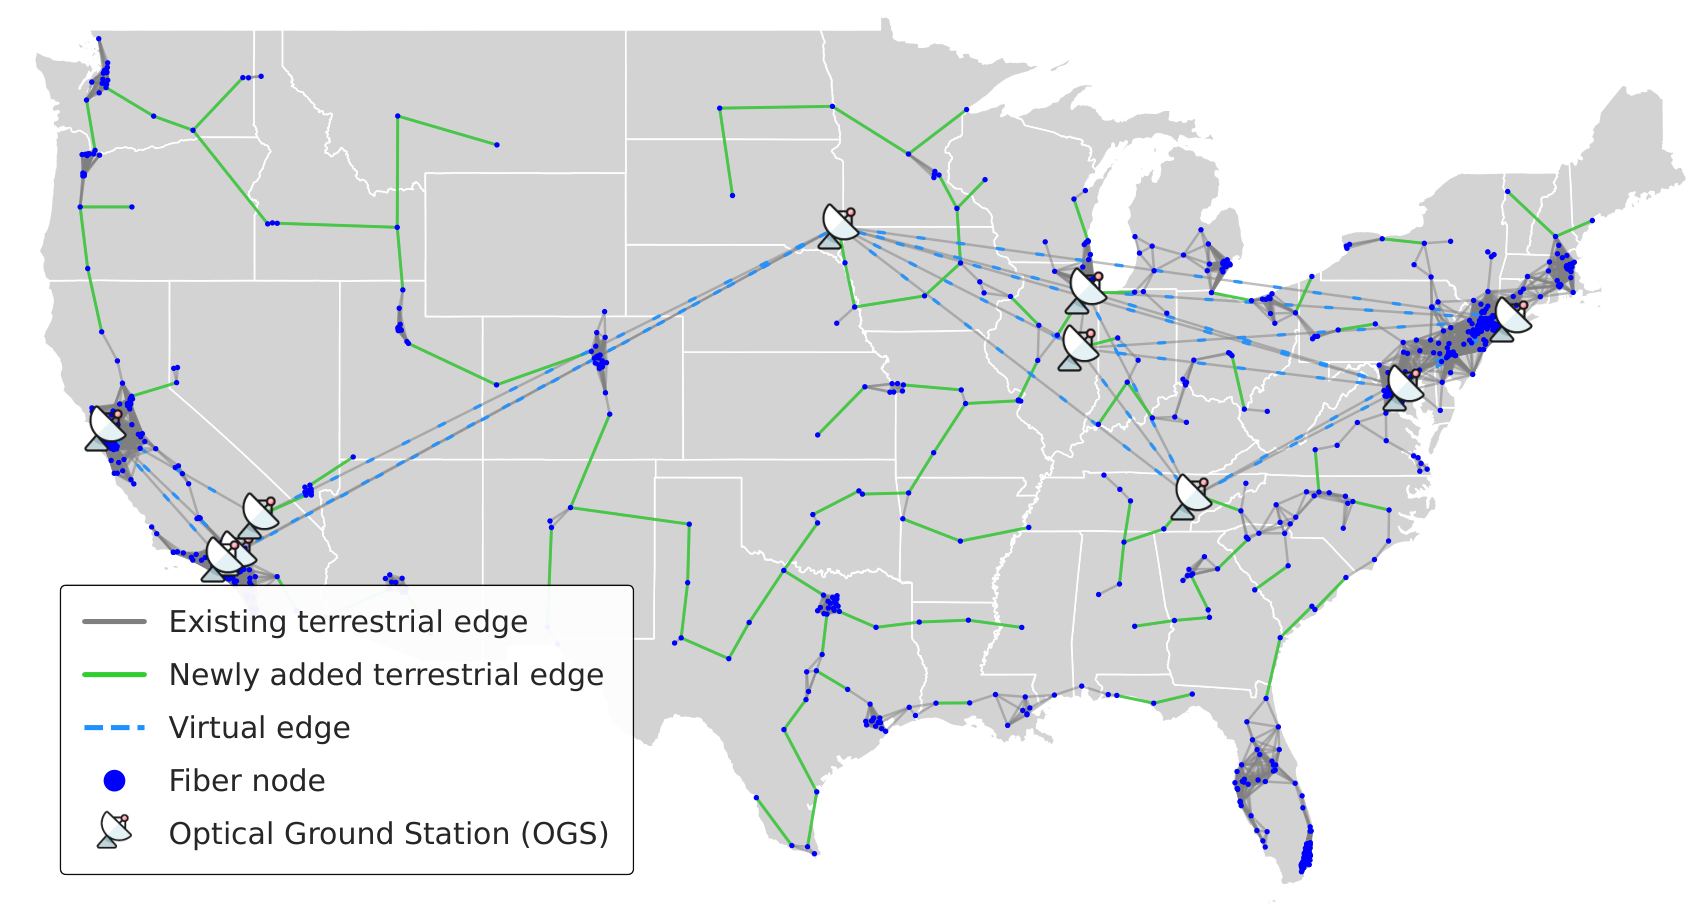
图 3:美国上空模拟混合量子网络拓扑。该网络将 1000 个位于主要人口中心的光纤端节点与 10 个战略选择的光学地面站(OGS)集成。实线(绿色和灰色)表示静态地面边,虚线(蓝色)表示网络快照的卫星辅助虚拟边。
V-A 仿真设置
我们使用 Python 3 开发的离散时间仿真器评估所提出的路由框架,使用 PyEphem、Matplotlib、Networkx、NumPy 和 global-land-mask 等第三方包。
地面网络。 我们在美国大陆模拟地面网络,|𝒱| = 1010 个地面节点。为准确反映现实用户需求分布,从 [35] 数据集中的前人口中心选择 |𝒱_f| = 1000 个光纤端节点。此外,基于现有或计划的研究基础设施战略选择 |𝒱_g| = 10 个 OGS(见图 3)。
卫星网络。 我们使用 Starlink LEO 星座代表卫星层。使用公开可用的两行元素(TLE)数据跟踪分布在四个轨道倾角(43°、53°、70° 和 97°)的 3,980 颗卫星的位置。仅当卫星仰角超过 20° 时,才认为其对 OGS 可见。在每个时隙,我们应用第 III 节描述的贪心调度算法建立卫星辅助虚拟边。具体而言,对于同时观察到同一卫星的任何 OGS 对 (g1, g2),在满足第 III 节卫星分配约束下创建虚拟边 e(g1, g2) ∈ ℰ_s(t)。卫星辅助边集 ℰ_s(t) 随卫星可见性变化随时间变化。
比较路由策略。 我们将所提出的帕累托路由(Pareto)策略与三种代表性路由策略进行比较。除非另有说明,我们使用第 IV-D 节描述的乌托邦点方法从帕累托前沿选择路径。
• 最大保真度(Max-Fidelity):选择端到端保真度最高的路径,不考虑其 EGR。
• 保真度约束最大 EGR(FC-MaxEGR):在满足最小保真度要求的路径中选择 EGR 最高的路径。与 Max-Fidelity 不同,该策略同时考虑 EGR 和保真度,但返回由所选保真度阈值决定的单条路径。除非另有说明,我们将该阈值设为 0.5。
• 基于距离(Distance-Based):使用最终用户之间的地理距离决定使用地面还是卫星辅助路由[13]。低于距离阈值的请求通过地面网络路由,高于阈值的请求可以使用卫星辅助虚拟链路。我们在下一小节描述该阈值的选择。
参数选择。 所提出的路由框架引入两个系统参数,控制地面拓扑构建和基于距离的路由启发式操作。
图 4(a) 显示了基本光纤边可实现的 EGR 与边长度的函数关系。超过约 d_rep 后,EGR 迅速下降,降至虚拟边速率几何平均值(≈10^5)以下。我们将每个基本光纤边的长度限制为 d_rep = 110 km,每当光纤连接超过该距离时插入中间中继器。这确保纠缠仅在物理可行的基本链路上生成,而更长的端到端连接通过纠缠交换建立。
此外,我们在地理距离阈值 d_rep = 110 km 内建立相邻节点之间的直接地面连接。最初,这导致地面拓扑中有 94 个不连通分量。随后,为建立全局连通网络,我们应用凝聚单链接聚类算法(或最近邻技术)[30]。结果,静态地面边总数增加到 |ℰ_t| = 28777,最长边长度为 379 km,连接一个不连通分量并需要 3 个中间中继器。图 3 显示了所得拓扑。
基于距离的路由策略对附近最终用户对使用地面光纤,对足够分离的对使用卫星辅助虚拟链路。为确定该切换阈值 d_switch,我们首先将剩余路由策略应用于所有最终用户对,并记录其选择的路径是否包含卫星辅助虚拟链路。图 4(b) 显示了利用卫星层的路由决策比例与最终用户地理间隔的函数关系。卫星辅助路由在超过 d_switch 后越来越受偏好,反映出自由空间传输的长距离优势超过地面光纤衰减的点。因此我们在其余评估中使用该值作为基于距离路由策略的切换阈值。
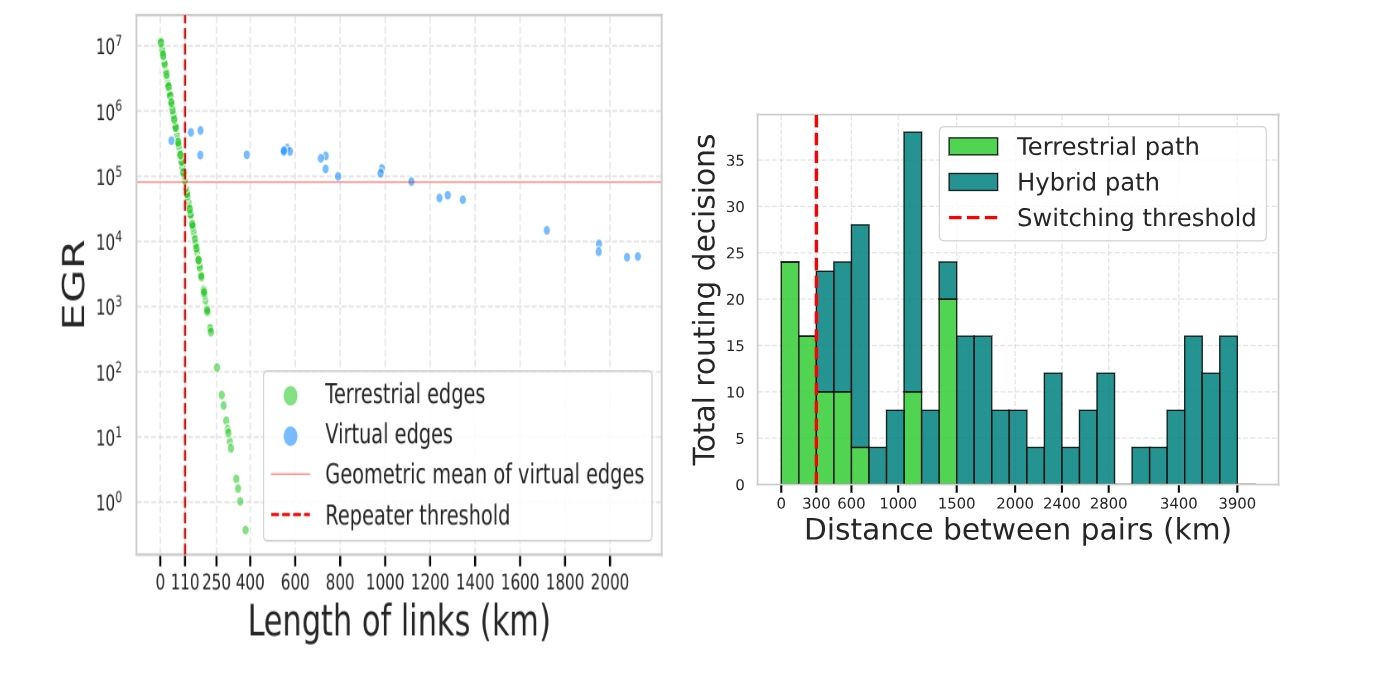
图 4:(a) 中继器间距 d_rep 的选择,以及 (b) 基线基于距离路由中使用的天地切换距离 d_switch。
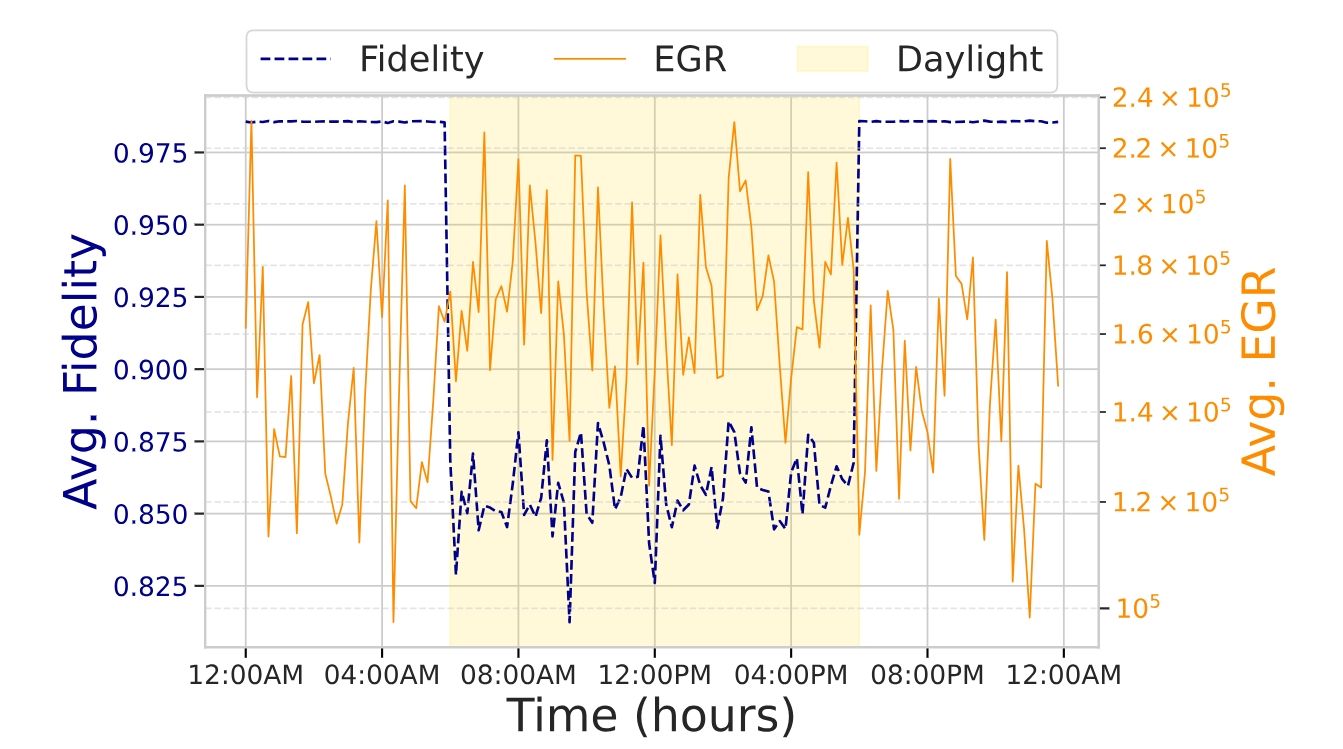
图 5:24 小时内卫星辅助虚拟边集 ℰ_s(t) 的时间特征。白天太阳背景噪声降低卫星辅助虚拟链路的平均保真度,而夜间条件提供始终更高质量的链路。
信道损耗和噪声。 我们为地面光纤边设置衰减系数 β = 0.2 dB/km,并为 FSO 透射率计算假设地面以上大气厚度为 5 km。
我们运行仿真 24 小时以考虑自由空间信道中的动态环境噪声。我们将每天分为白天(上午 6:00 至下午 6:00)和夜间(下午 6:00 至上午 6:00)时段。空间层的背景噪声或探测器暗计数概率在白天设为较高值(P_d = 3×10^{−3}),主要由于太阳发射的背景光子,夜间设为较低值(P_d = 3×10^{−6})。
V-B 虚拟链路特征
我们分析 24 小时内卫星辅助虚拟链路 ℰ_s(t) 的特征。图 5 显示,夜间 FSO 链路保持几乎恒定的高平均保真度(≈0.97)和速率(>10^5),而在白天时段,我们观察到平均保真度下降约 18%,端到端 EGR 增加。对于包含多个卫星辅助链路的路径,这种退化可能更严重,限制了卫星层单独在白天提供连续服务的能力。
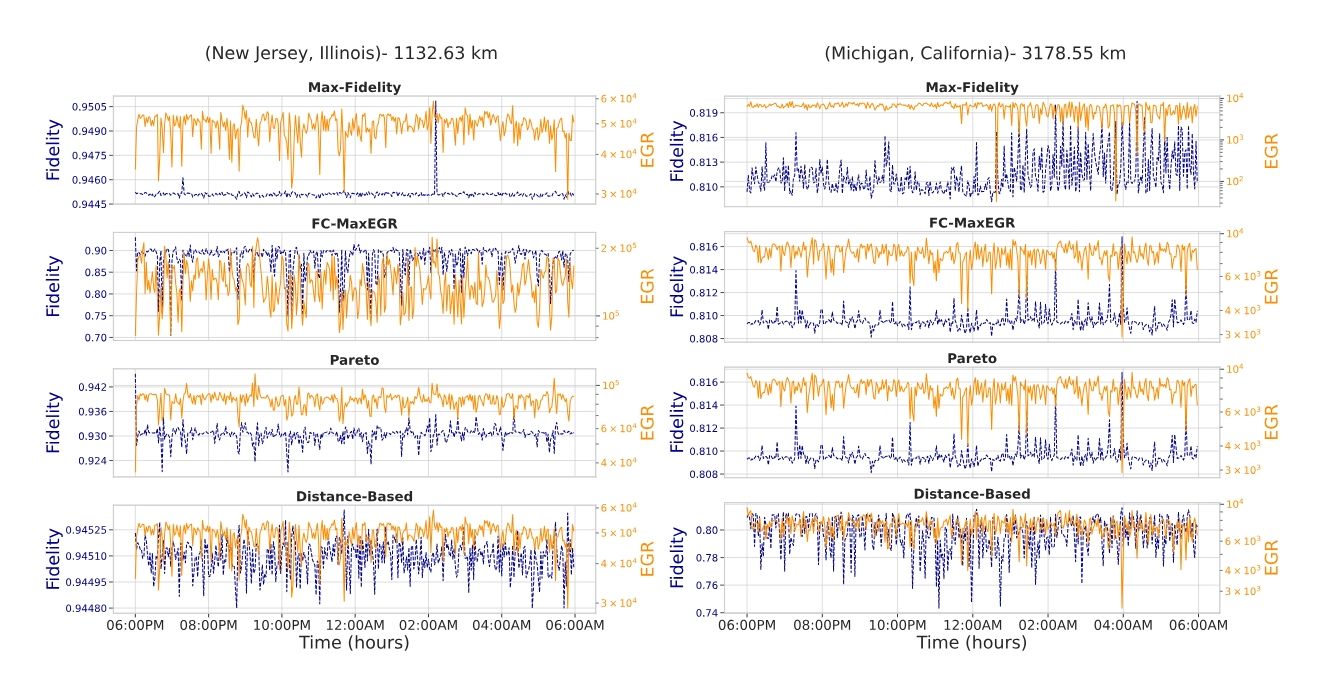
图 6:两个代表性最终用户对在 12 小时内端到端保真度和纠缠生成速率(EGR)的时间演化。结果比较所提出的双目标路由策略(Pareto)与 Max-Fidelity、FC-MaxEGR 和 Distance-Based 基线。(a) Iselin, NJ 到 Chicago Ridge, IL(中等距离)。(b) Ann Arbor, MI 到 North Highlands, CA(长距离)。
V-C 算法评估
为评估路由算法的时间性能,我们在 24 小时内以 10 秒间隔跟踪 100 个随机选择的源–目的地对 (s,d) ∈ 𝒱 之间建立的最优路径,共 8640 个时隙。为更好理解路由中源–目的地分离的影响,我们根据地理距离将这些对分为三类:短距离(≤1000 km,30 对)、中距离(>1000 km 且 ≤2000 km,34 对)和长距离(>2000 km,36 对)。对于每对和时隙,我们记录所选路径、其端到端 EGR 和保真度。
我们首先比较两个代表性最终用户对的路由策略时间行为:新泽西州 Iselin 和伊利诺伊州 Chicago Ridge 之间的中距离对(1132.63 km),以及密歇根州 Ann Arbor 和加利福尼亚州 North Highlands 之间的长距离对(3178.55 km)。图 6 报告了各策略在 12 小时内实现的端到端 EGR 和保真度。
对于中距离对,Max-Fidelity 保持高保真度但 EGR 相对较低,而 FC-MaxEGR 实现高得多的 EGR,但保真度较低且更可变。Pareto 路由在这两个极端之间选择路径,实现比 Max-Fidelity 更高的 EGR,同时保持比 FC-MaxEGR 更高的保真度。
对于长距离对,所有策略在较低保真度下运行。Max-Fidelity 保持最高保真度但 EGR 低。Pareto 路由和 FC-MaxEGR 在所选保真度阈值下选择相似路径,因此它们在 EGR 和保真度方面的性能几乎相同。Distance-Based 路由在 EGR 和保真度方面都显示出较大变化。
图 7(a) 比较了所有最终用户对上路由策略的平均 EGR 和保真度。Max-Fidelity 实现最高平均保真度但最低 EGR,而 FC-MaxEGR 实现最高 EGR 但保真度较低。Pareto 路由位于这两个极端之间。Distance-Based 路由的保真度和 EGR 均低于 Pareto 路由。该图还显示了纯地面网络的相应结果。添加卫星辅助链路提高了所有路由策略的平均 EGR 和保真度。
图 7(b) 显示了单个时隙中捕获的中等距离最终用户对的帕累托前沿。帕累托路径跨越广泛的 EGR 和保真度值。Max-Fidelity 选择前沿的高保真度端,而 FC-MaxEGR 选择高 EGR 路径。Pareto 路由选择的路径取决于分配给两个目标的权重。增加 ω_R 使所选路径向更高 EGR 移动,而增加 ω_F 使其向更高保真度移动。例如,将 (ω_F, ω_R) 从 (0.9, 0.1) 改为 (0.5, 0.5) 使所选 EGR 从 4.64×10^4 增加到 1.32×10^5,而保真度从 0.945 降至 0.915。
因此,帕累托前沿可以计算一次。这使网络控制器能够将最终路由决策推迟到应用效用已知时,允许不同应用选择不同操作点而无需重新运行路由算法。如下一小节所示,这种灵活性直接转化为比基线路由策略更高的聚合应用效用。
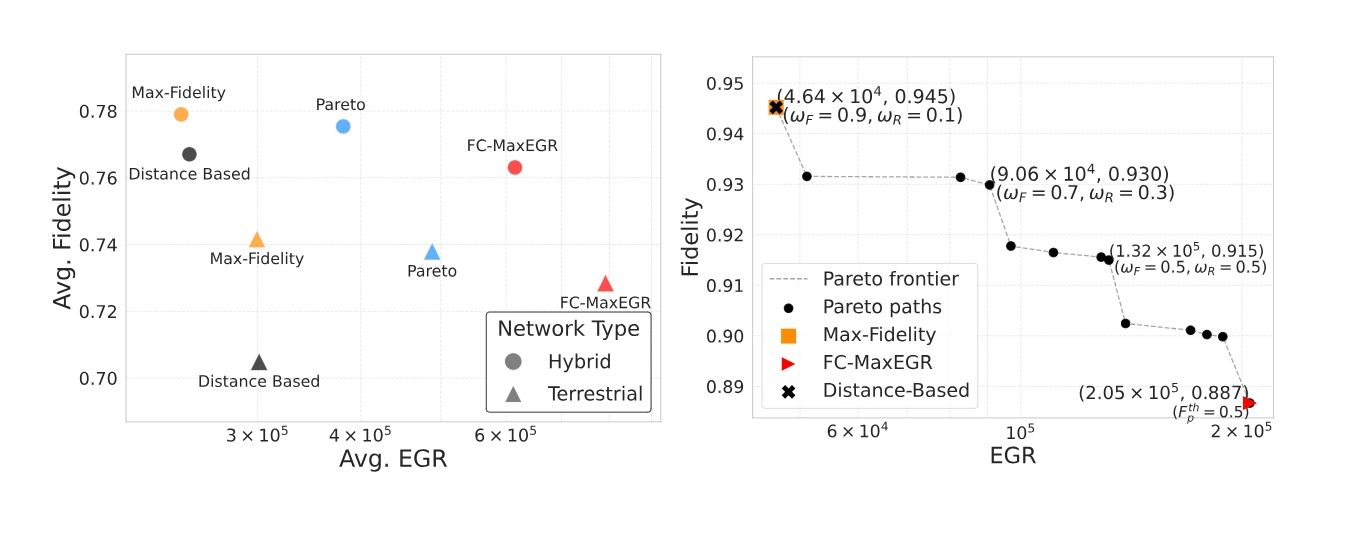
图 7:路由策略比较。(a) 平均端到端 EGR 和保真度。(b) 中等距离用户对的帕累托前沿。
V-D 应用感知路由性能
我们接下来评估暴露完整帕累托前沿是否转化为改进的应用性能。为此,我们生成混合工作负载,其中每个纠缠请求独立分配三种代表性应用效用之一:秘密密钥率(SKR)、负度(NEG)或可蒸馏纠缠(DE)。对于 Pareto 路由(PR),控制器首先计算完整帕累托前沿,然后选择最大化相应应用效用的路径。其余路由策略根据其路由目标直接返回单条路径。
图 8 比较了所有最终用户对上路由策略实现的聚合应用效用。Pareto 路由实现最高聚合效用,展示了暴露多个高效操作点的好处。相比之下,最大保真度路由牺牲 EGR 以换取高保真度路径,而基于距离的路由通常选择次优路由,因为它仅依赖地理分离。在基线算法中,FC-MaxEGR 性能最接近 Pareto 路由,因为它通过最小保真度约束联合考虑 EGR 和保真度。然而,由于 FC-MaxEGR 承诺单一操作点,它无法适应不同应用的多样偏好。相比之下,Pareto 路由使每个应用能够从同一帕累托前沿独立选择最合适的操作点,而无需重新计算路由。
|
Max-Fidelity |
838 |
2172 |
|
FC-MaxEGR |
6357 |
1228 |
|
Pareto |
3805 |
1228 |
|
Distance-Based |
0 |
1507 |
表 I:中距离(1132.63 km)和长距离(3178.55 km)对的路由变化次数。
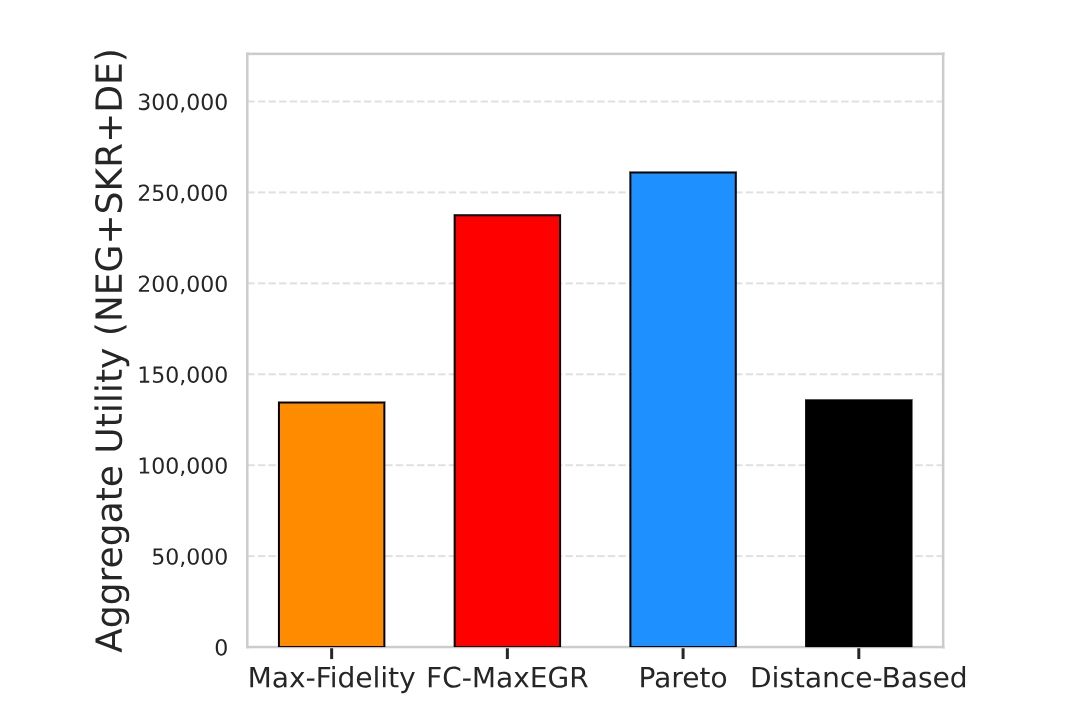
图 8:在由秘密密钥率(SKR)、负度(NEG)和可蒸馏纠缠(DE)效用组成的混合应用工作负载下,不同路由策略实现的聚合应用效用。
V-E 帕累托前沿表征
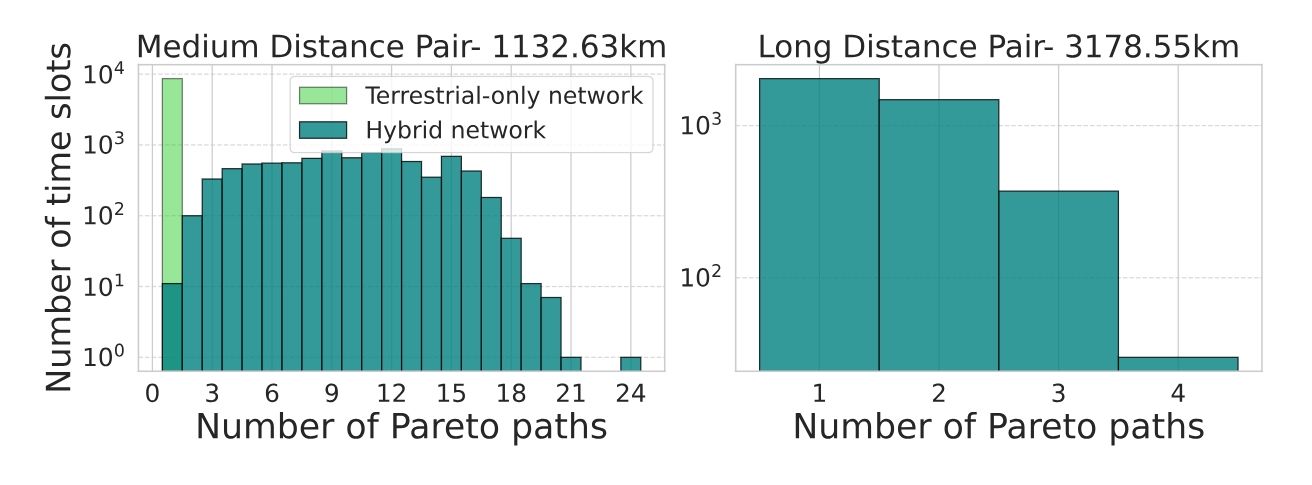
图 9:中距离和长距离最终用户对随时间变化的帕累托最优路径数量分布。
我们接下来检查混合网络如何改变帕累托最优路由选择的数量。图 9 显示了代表性中距离和长距离最终用户对在 24 小时内帕累托最优路径数量的分布。
对于中距离对,纯地面网络在大多数时隙中具有单条帕累托最优路径。在混合网络中,帕累托最优路径数量随时间变化,通常超过十条。额外路径来自提供不同 EGR–保真度权衡的卫星辅助虚拟链路。
对于长距离对,帕累托最优路径数量较少,大多数时隙中有一到两条路径可用。这是因为在该距离下,较少不同的端到端路由保持帕累托最优。
这些结果表明,卫星辅助链路可以增加高效路由选择的数量,特别是对于中距离最终用户对。所得帕累托前沿提供多条路径,控制器可以根据应用的 EGR 和保真度需求从中选择。
V-F 路由稳定性
卫星移动可能导致路由随时间变化,增加控制平面开销。表 I 报告了代表性中距离和长距离对在 24 小时内的路由变化次数。对于中距离对,FC-MaxEGR 路由变化最频繁,而 Pareto 路由需要较少路由变化。Distance-Based 对该对不改变路由。对于长距离对,Pareto 路由和 FC-MaxEGR 路由变化最少,其次是 Distance-Based 和 Max-Fidelity。这些结果表明,考虑多个路由目标不一定导致更频繁的路由变化。
VI 结论
我们提出了一种用于混合地面–卫星量子网络的精确双目标路由算法,联合优化纠缠生成速率(EGR)和保真度。通过利用路径 EGR 的瓶颈结构并将乘法保真度指标转化为加法成本,我们将路由表述为 MAXMIN–MINSUM 双准则路径问题。这种结构使得能够在多项式时间内计算最小完备帕累托集,为网络控制器提供多个高效路由选择,而不是承诺单一速率或保真度最优路径。我们进一步展示了应用特定效用函数以及当此类效用不可用时的加权乌托邦点准则,如何用于从同一帕累托前沿选择路径而无需重新计算路由。
我们在具有时变 LEO 卫星连接的大规模地面网络上的评估表明,与纯地面路由相比,混合架构提高了端到端 EGR 和保真度。此外,卫星辅助虚拟链路增加了帕累托最优路径的数量,提供具有不同 EGR–保真度特征的多个操作点。对于由秘密密钥率、负度和可蒸馏纠缠效用组成的混合工作负载,从帕累托前沿进行应用特定选择比所考虑的基线路由策略实现更高的聚合效用。总体而言,结果确立了在混合地面–卫星量子网络中路由纠缠时联合考虑 EGR 和保真度的重要性。


评论前必须登录!
注册