 网硕互联帮助中心
文章目录
- 前言
- 一、定义
-
- 1.1 映射
-
- 1.1.1 满射
- 1.1.2 单射
- 1.1.3 双射
- 1.2 变换
- 1.3 线性变换
- 1.4 例子
- 二、线性变换基本性质
- 三、像空间与和核空间
- 四、定理两则
-
- 4.1定理一
- 4.2 定理二
- 4.3 线性变换性质
- 五、相似矩阵
-
- 5.1 定义
- 5.2 两个矩阵关系
- 5.3 性质
- 5.4 如何求
- 5.5 对角矩阵
- 总结
前言
作者这几天也是非常的勤奋啊笔耕不缀,终于是更到第五章了,每一篇都要花费大量的时间来写,之前老是三天打鱼两天晒网的,但愿这次能趁着这个势头一鼓作气把七章全部更完,希望大家多多督促,也欢迎大家探讨线代内容
一、定义
1.1 映射
映射简单来说就是将一个集合中的元素经过特定的变化得到另一个有着一一对应关系的集合。 完整的定义是: 设有两个非空集合
𝑋
,
𝑌
𝑋, 𝑌
X,Y, 如果有一个确定的法则
𝑓
𝑓
f , 使得
𝑋
𝑋
X 中每个元
𝑥
𝑥
x 在
𝑓
𝑓
f 的作用下都有集合
𝑌
𝑌
Y 中唯一确定的元
𝑦
𝑦
y 与之对应, 则称此法则
𝑓
𝑓
f 是
𝑋
𝑋
X 到
𝑌
𝑌
Y 的一个映射, 记为:
𝑓
∶
𝑋
→
𝑌
𝑓 ∶ 𝑋 → 𝑌
f∶X→Y 若
𝑋
𝑋
X 中的元
𝑥
𝑥
x 通过
𝑓
𝑓
f 得到
𝑌
𝑌
Y 中的对应元
𝑦
𝑦
y, 则记为:
𝑓
∶
𝑥
↦
𝑦
𝑓 ∶ 𝑥 ↦ 𝑦
f∶x↦y
𝑦
𝑦
y 称为在映射
𝑓
𝑓
f 下元
𝑥
𝑥
x 的像, 并记为
𝑦
=
𝑓
(
𝑥
)
𝑦 = 𝑓 (𝑥)
y=f(x)。而
𝑥
𝑥
x 称为
𝑦
𝑦
y 在映射
𝑓
𝑓
f下的原象
1.1.1 满射
若用
𝑓
(
𝑋
)
𝑓 (𝑋)
f(X) 代表
𝑋
𝑋
X 在映射
𝑓
𝑓
f 像的集合, 则显然
𝑓
(
𝑋
)
⊆
𝑌
𝑓 (𝑋) ⊆ 𝑌
f(X)⊆Y。如果
𝑓
(
𝑋
)
=
𝑌
𝑓 (𝑋) = 𝑌
f(X)=Y, 就称为满射。
1.1.2 单射
若在映射下,
X
X
X中不同的元的像也一定不同, 即有
𝜶
1
≠
𝜶
2
𝜶1 ≠ 𝜶2
𝜶1=𝜶2 时一定有
𝑓
(
𝜶
1
)
≠
𝑓
(
𝜶
2
)
𝑓 (𝜶1) ≠ 𝑓 (𝜶2)
f(𝜶1)=f(𝜶2)
1.1.3 双射
一个映射如果既是单射又是满射, 就称为 1-1 对应
1.2 变换
变换就是将原来的坐标网络进行任意的拉伸变化,可以引起集合中的元素向量的相应变化的那个过程 严谨的定义是:线性空间
V
V
V到自身的映射称为
V
V
V的一个变换, 即
𝑇
∶
𝑉
→
𝑉
𝑇 ∶ 𝑉 → 𝑉
T∶V→V 这时, 向量
𝜶
𝜶
𝜶 在变换
𝑇
𝑇
T 下的像记为
𝑇
(
𝜶
)
𝑇(𝜶)
T(𝜶), 即
𝜷
=
𝑇
(
𝜶
)
𝜷 = 𝑇(𝜶)
𝜷=T(𝜶) 或
𝜷
=
𝑇
𝜶
𝜷 = 𝑇𝜶
𝜷=T𝜶
1.3 线性变换
线性变换就是线性的变换,比普通的变换多了一点要求。 从几何角度来说线性变换要求在空间中任意过原点的直线经变换后仍旧是一条直线,并且原点的位置不改变,例如下面三种情况都不是线性变换
以下例子中的浅灰色背景线都代表经过变换之前的坐标系,蓝色代表变换之后的网格,白色代表变换之后的x,y坐标轴 以下的图均来自3Blue1Brown,B站up主,非常感谢 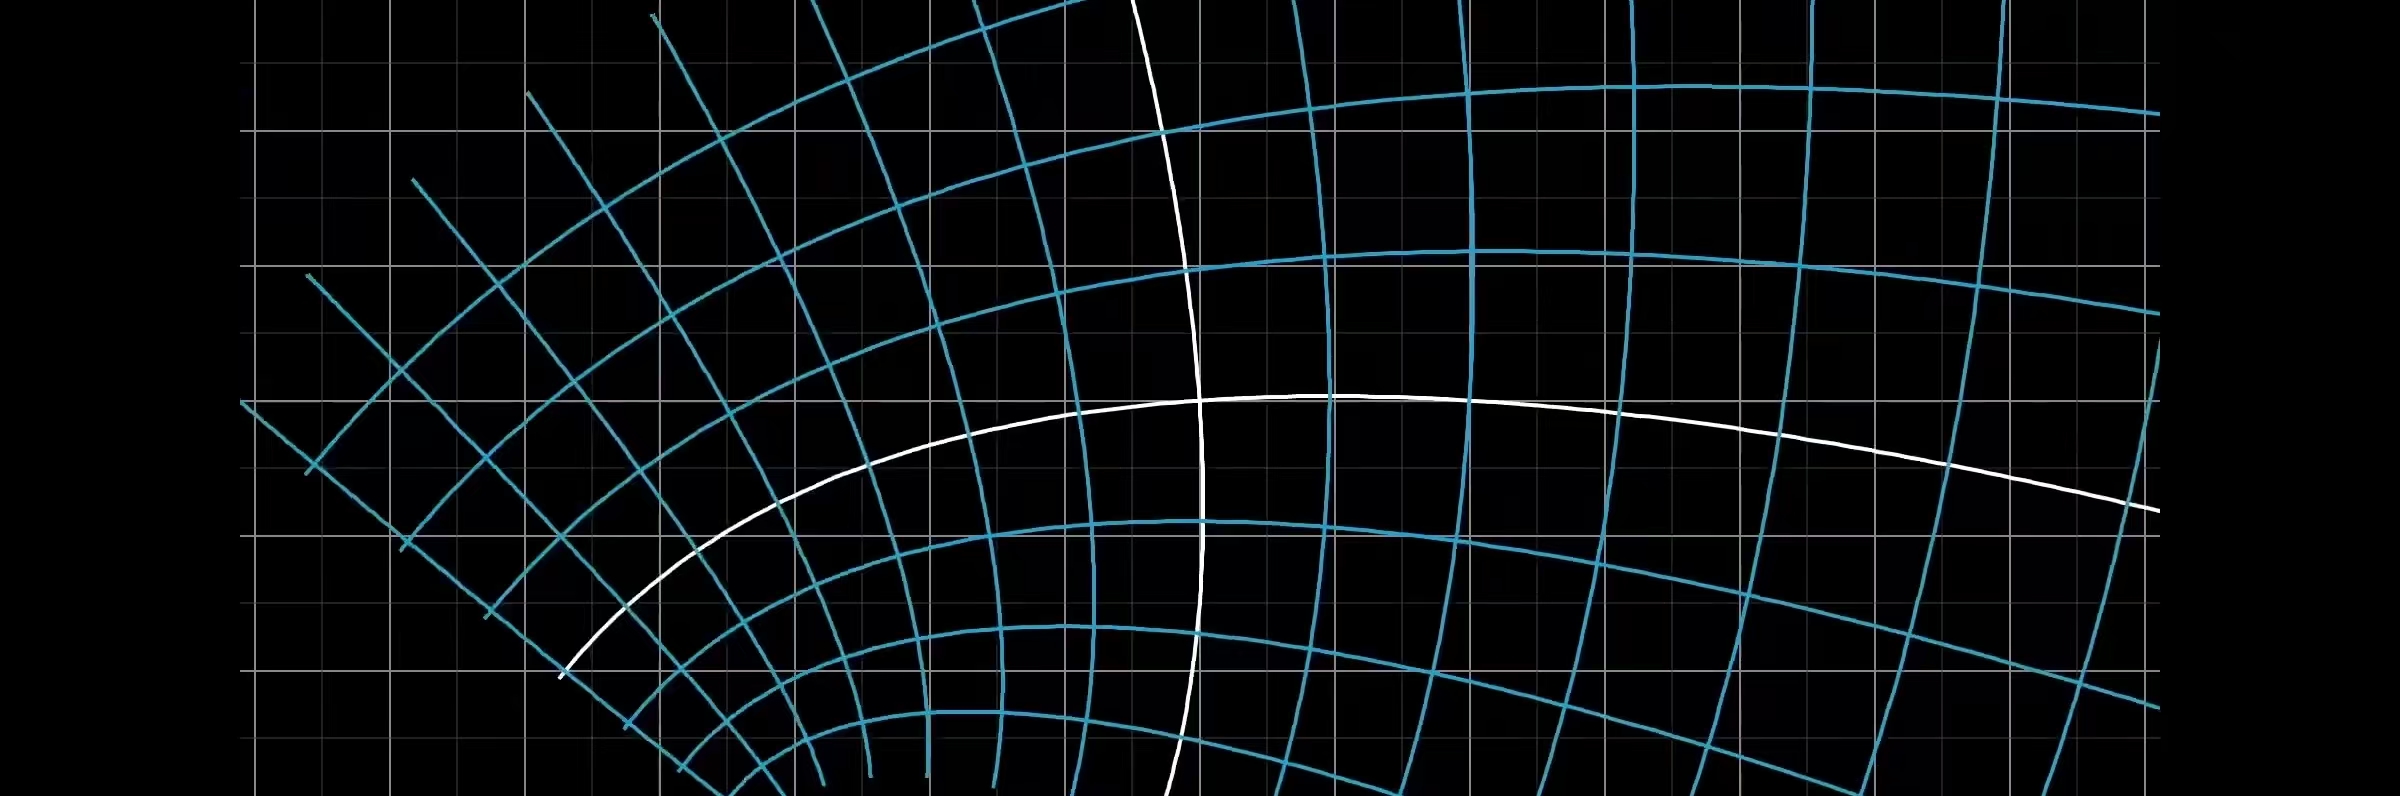 显然这个变换所有的网格都进行了弯曲,不符合线性变换的定义
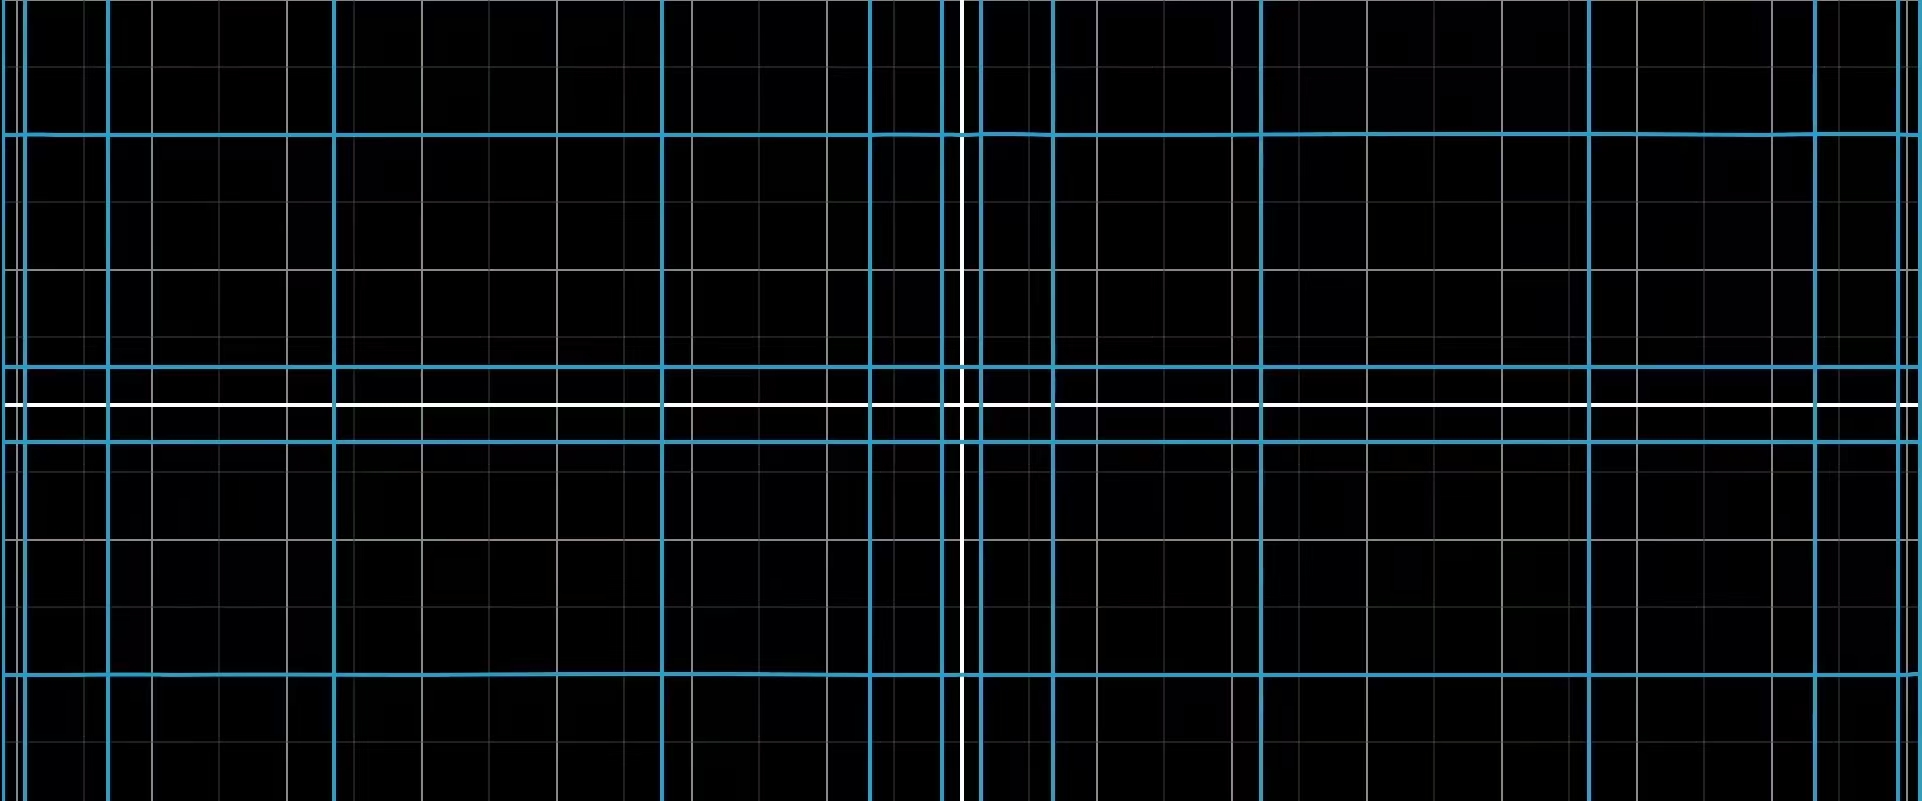
这个虽然看起来每个网格线仍旧是直线,但是我们只要连接一条对角线就会发现经过变换之后对角线由直线变弯曲了
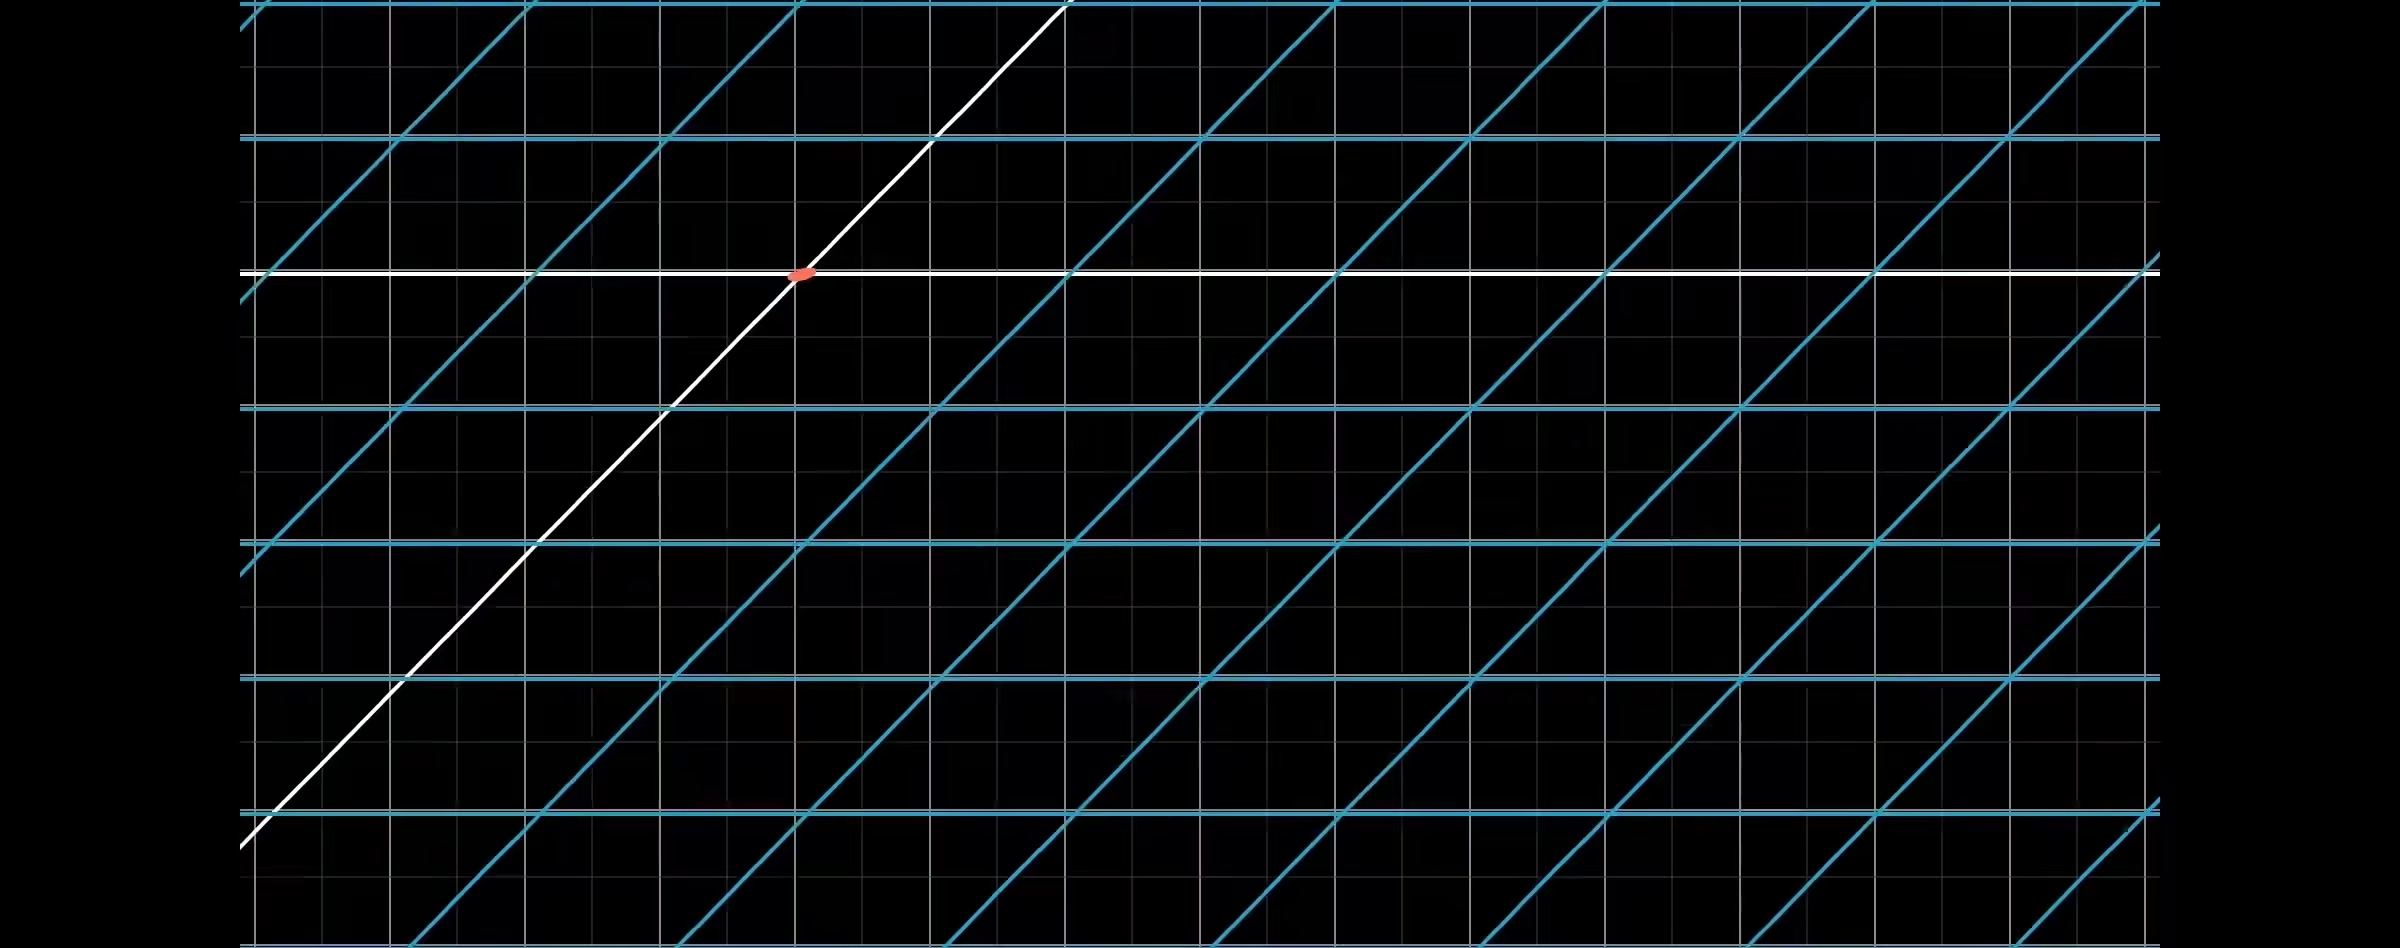
这个虽然满足了都保持直线这个要求,但是原点的位置移动了,所以也不是线性变换
下面这个就是线性变换的一个典型例子了 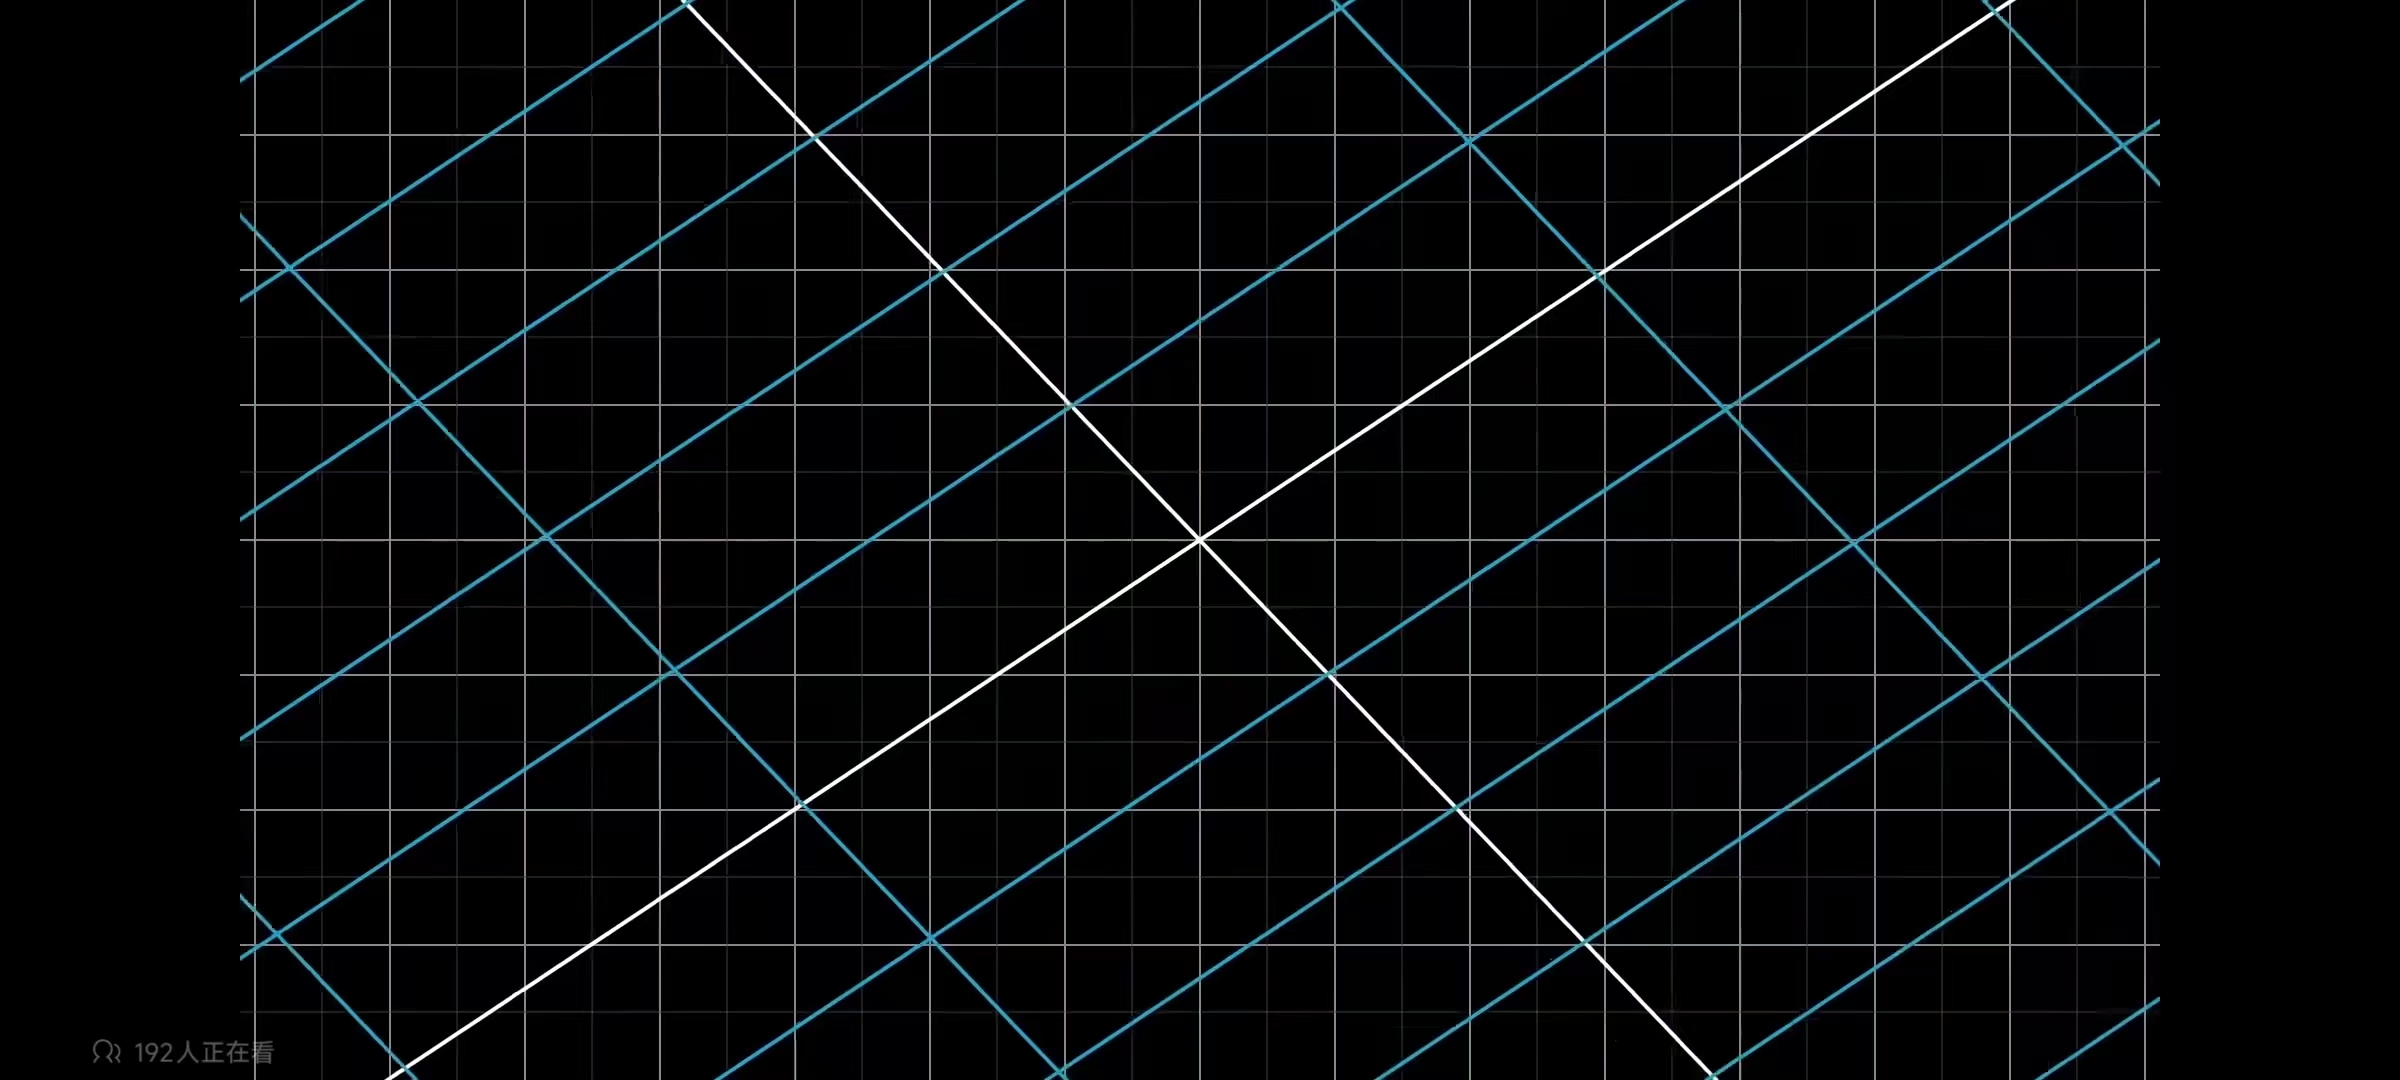 线性变换的严格定义: 设线性空间
𝑉
𝑉
V 上的一个变换
𝑇
𝑇
T 满足:
∀
𝜶
,
𝜷
∈
𝑉
∀𝜶, 𝜷 ∈ 𝑉
∀𝜶,𝜷∈V, 有
𝑇
(
𝜶
+
𝜷
)
=
𝑇
𝜶
+
𝑇
𝜷
𝑇(𝜶 + 𝜷) = 𝑇𝜶 + 𝑇𝜷
T(𝜶+𝜷)=T𝜶+T𝜷。
∀
𝜶
∈
𝑉
∀𝜶 ∈ 𝑉
∀𝜶∈V 和
𝜆
∈
𝐹
𝜆 ∈ 𝐹
𝜆∈F, 有
𝑇
(
𝜆𝜶
)
=
𝜆
𝑇
𝜶
𝑇(𝜆𝜶) = 𝜆𝑇𝜶
T(𝜆𝜶)=𝜆T𝜶。 则称
𝑇
𝑇
T 是线性空间
𝑉
𝑉
V 上的一个线性变换。
数域
𝐹
𝐹
F 上线性空间
𝑉
𝑉
V上的变换
𝑇
𝑇
T是线性变换 等价于
∀
𝜶
,
𝜷
∈
𝑉
∀𝜶, 𝜷 ∈ 𝑉
∀𝜶,𝜷∈V,
∀
𝑎
,
𝑏
∈
𝐹
∀𝑎, 𝑏 ∈ 𝐹
∀a,b∈F 恒有
𝑇
(
𝑎
𝜶
+
𝑏
𝜷
)
=
𝑎
𝑇
(
𝜶
)
+
𝑏
𝑇
(
𝜷
)
𝑇(𝑎𝜶 + 𝑏𝜷) = 𝑎𝑇(𝜶) + 𝑏𝑇(𝜷)
T(a𝜶+b𝜷)=aT(𝜶)+bT(𝜷)成立。
1.4 例子
接下来我将会给大家举几个线性变换的例子,很多是略加思索就能轻易证出是线性变换的我就不加赘述再去验证了,读者可以自行选择从代数角度,带入上面需要满足的两条条件来证明也可以通过几何来想象。
1.零变换 零变换就是将所有的空间压缩进原点,
O
(
𝜶
)
=
0
O(𝜶)=0
O(𝜶)=0
2.旋转变换 由关系式
T
(
x
y
)
=
(
c
o
s
𝜑
−
s
i
n
𝜑
s
i
n
𝜑
c
o
s
𝜑
)
(
x
y
)
T\\begin{pmatrix} x\\\\ y \\end{pmatrix}=\\begin{pmatrix} cos𝜑&-sin𝜑\\\\ sin𝜑&cos𝜑 \\end{pmatrix}\\begin{pmatrix} x\\\\ y \\end{pmatrix}
T(xy)=(cos𝜑sin𝜑−sin𝜑cos𝜑)(xy)确定的
x
o
y
xoy
xoy 平面上的变换
𝑇
𝑇
T 是线性变换。
3.积分变换 在闭区间
[
𝑎
,
𝑏
]
[𝑎, 𝑏]
[a,b] 上的全体连续函数组成实数域上的一个线性空间
𝐶
[
𝑎
,
𝑏
]
𝐶[𝑎, 𝑏]
C[a,b]。在这个空间中,变换
𝑇
(
𝐟
(
𝑥
)
)
=
∫
𝑎
𝑥
𝐟
(
𝑡
)
𝑑
𝑡
𝑇(𝐟(𝑥)) = ∫_𝑎^𝑥𝐟(𝑡)𝑑𝑡
T(f(x))=∫axf(t)dt是一个线性变换。 这个稍微复杂一点点,这里还是给一个证明的过程,作为例子给到大家 证明: 设
𝐟
(
𝑥
)
,
𝐠
(
𝑥
)
∈
𝐶
[
𝑎
,
𝑏
]
,
𝑘
∈
R
𝐟(𝑥), 𝐠(𝑥) ∈ 𝐶[𝑎, 𝑏], 𝑘 ∈ R
f(x),g(x)∈C[a,b],k∈R
𝑇
[
𝐟
(
𝑥
)
+
𝐠
(
𝑥
)
]
=
∫
𝑎
𝑥
[
𝐟
(
𝑡
)
+
𝐠
(
𝑡
)
]
𝑑
𝑡
=
𝑇
[
𝐟
(
𝑥
)
]
+
𝑇
[
𝐠
(
𝑥
)
]
𝑇[𝐟(𝑥) + 𝐠(𝑥)] = ∫^𝑥_𝑎[𝐟(𝑡) + 𝐠(𝑡)]𝑑𝑡= 𝑇[𝐟(𝑥)] + 𝑇[𝐠(𝑥)]
T[f(x)+g(x)]=∫ax[f(t)+g(t)]dt=T[f(x)]+T[g(x)]
𝑇
[
𝑘
𝐟
(
𝑥
)
]
=
∫
𝑎
𝑥
𝑘
𝐟
(
𝑡
)
𝑑
𝑡
=
𝑘
∫
𝑎
𝑥
𝐟
(
𝑡
)
𝑑
𝑡
=
𝑘
𝑇
[
𝐟
(
𝑥
)
]
𝑇[𝑘𝐟(𝑥)] = ∫^𝑥_𝑎𝑘𝐟(𝑡)𝑑𝑡 = 𝑘 ∫^𝑥_𝑎𝐟(𝑡)𝑑𝑡 = 𝑘𝑇[𝐟(𝑥)]
T[kf(x)]=∫axkf(t)dt=k∫axf(t)dt=kT[f(x)] 满足线性变换的定义,故积分变换为线性变换
4.恒等变换 恒等变换就是相当于不变,任意集合经过恒等变换后依旧等于其自身,恒等变换又称为单位变换
𝐸
∶
𝐸
(
𝜶
)
=
𝜶
,
𝜶
∈
V
𝐸 ∶ 𝐸(𝜶) = 𝜶, 𝜶 ∈ V
E∶E(𝜶)=𝜶,𝜶∈V
5.数乘变换 设
𝑉
𝑉
V 是数域
F
F
F上的线性空间,
𝑘
𝑘
k 是
𝐹
𝐹
F 中的某个数, 定义变换
𝜶
→
𝑘
𝜶
𝜶 → 𝑘𝜶
𝜶→k𝜶, 称为由数
𝑘
𝑘
k 决定的数乘变换。 当 𝑘 = 1 时, 为恒等变换;当 𝑘 = 0 时, 为零变换。
6.投影变换 例如在
R
3
R^3
R3 中,映射
𝑇
𝑇
T 将向量投影到
𝑥
𝑂
𝑦
𝑥𝑂𝑦
xOy 平面上,即:
T
(
x
y
z
)
=
(
x
y
0
)
T\\begin{pmatrix} x\\\\ y\\\\ z \\end{pmatrix}=\\begin{pmatrix} x\\\\ y\\\\ 0 \\end{pmatrix}
T
xyz
=
xy0
7.矩阵空间的转置变换 设
𝑉
=
𝑀
𝑛
×
𝑛
(
R
)
𝑉 = 𝑀_{𝑛×𝑛}(R)
V=Mn×n(R)(所有
𝑛
𝑛
n 阶实方阵构成的空间)。定义变换
𝑇
∶
𝑉
→
𝑉
𝑇 ∶ 𝑉 → 𝑉
T∶V→V为
𝑇
(
𝐴
)
=
𝐴
𝑇
𝑇(𝐴) = 𝐴^𝑇
T(A)=AT (矩阵转置)。
二、线性变换基本性质
以下设
𝑇
𝑇
T 为线性空间
𝑉
𝑛
𝑉_𝑛
Vn 的线性变换。
𝑇
(
𝟎
)
=
𝟎
,
𝑇
(
−
𝜶
)
=
−
𝑇
(
𝜶
)
𝑇(𝟎) = 𝟎, 𝑇(−𝜶) = −𝑇(𝜶)
T(0)=0,T(−𝜶)=−T(𝜶)
𝑇
(
𝟎
)
=
𝑇
(
0
𝜶
)
=
0
𝑇
(
𝜶
)
=
𝟎
𝑇(𝟎) = 𝑇(0𝜶) = 0𝑇(𝜶) = 𝟎
T(0)=T(0𝜶)=0T(𝜶)=0
𝑇
(
−
𝜶
)
=
𝑇
(
(
−
1
)
𝜶
)
=
(
−
1
)
𝑇
(
𝜶
)
=
−
𝑇
(
𝜶
)
𝑇(−𝜶) = 𝑇((−1)𝜶) = (−1)𝑇(𝜶) = −𝑇(𝜶)
T(−𝜶)=T((−1)𝜶)=(−1)T(𝜶)=−T(𝜶)
𝜷
=
∑
𝑖
=
1
𝑚
𝑘
𝑖
𝜶
𝑖
𝜷 = ∑^𝑚_{𝑖=1} 𝑘_𝑖𝜶_𝑖
𝜷=∑i=1mki𝜶i, 则
𝑇
𝜷
=
∑
𝑖
=
1
𝑚
𝑘
𝑖
𝑇
𝜶
𝑖
𝑇𝜷 = ∑^𝑚_{𝑖=1} 𝑘_𝑖𝑇𝜶_𝑖
T𝜷=∑i=1mkiT𝜶i 此性质表明: 线性变换对线性组合保持不变。
𝜶
1
,
…
,
𝜶
𝑚
𝜶_1, … , 𝜶_𝑚
𝜶1,…,𝜶m 线性相关, 则
𝑇
𝜶
1
,
…
,
𝑇
𝜶
𝑚
𝑇𝜶_1, … , 𝑇𝜶_𝑚
T𝜶1,…,T𝜶m 亦线性相关。 注意: 若
𝜶
1
,
…
,
𝜶
𝑚
𝜶_1, … , 𝜶_𝑚
𝜶1,…,𝜶m 线性无关, 则
𝑇
𝜶
1
,
…
,
𝑇
𝜶
𝑚
𝑇𝜶_1, … , 𝑇𝜶_𝑚
T𝜶1,…,T𝜶m 不一定线性无关。
𝑇
𝑇
T 的像集
𝑇
(
𝑉
𝑛
)
𝑇(𝑉_𝑛)
T(Vn) 是线性空间
𝑉
𝑛
𝑉_𝑛
Vn 的一个子空间,称
𝑇
(
𝑉
𝑛
)
𝑇(𝑉_𝑛)
T(Vn) 为线性变换
𝑇
𝑇
T 的像空间。
𝑆
𝑇
=
𝑆_𝑇 =
ST= {
𝜶
∣
𝑇
𝜶
=
𝟎
,
𝜶
∈
𝑉
𝑛
𝜶 ∣ 𝑇𝜶 = 𝟎, 𝜶 ∈ 𝑉_𝑛
𝜶∣T𝜶=0,𝜶∈Vn} (经
𝑇
𝑇
T 变换到
0
0
0 的全体元素构成的集合) 是
𝑉
𝑛
𝑉_𝑛
Vn 的子空间,称
𝑆
𝑇
𝑆_𝑇
ST 为线性变换
𝑇
𝑇
T 的核。 4,5两条是子空间可以轻易依据子空间的定义证明得到,这里就不再浪费笔墨证明了。
三、像空间与和核空间
什么是像空间与核空间? 简单来说若将以向量为单位的线性变换看成是矩阵乘法,那么像空间就是原空间经变换之后得到的那个空间 而核空间就是使该矩阵乘法等于零的那部分向量所构成的空间
四、定理两则
4.1定理一
定理:设
[
𝝐
1
,
𝝐
2
,
…
,
𝝐
𝑛
]
[𝝐_1, 𝝐_2, … , 𝝐_𝑛]
[𝝐1,𝝐2,…,𝝐n] 是线性空间
𝑉
𝑛
𝑉_𝑛
Vn 的一个基底,
𝑇
𝑇
T 是
𝑉
𝑉
V 上的线性变换. 则线性变换
𝑇
𝑇
T 被该基底的像
𝑇
𝝐
1
,
𝑇
𝝐
2
,
…
,
𝑇
𝝐
𝑛
𝑇𝝐_1, 𝑇𝝐_2, … , 𝑇𝝐_𝑛
T𝝐1,T𝝐2,…,T𝝐n 所确定
证明:对于
𝑛
𝑛
n 维线性空间
𝑉
𝑛
𝑉_𝑛
Vn 中的任意向量
𝜶
𝜶
𝜶, 它在基底
[
𝝐
1
,
𝝐
2
,
…
,
𝝐
𝑛
]
[𝝐_1, 𝝐_2, … , 𝝐_𝑛]
[𝝐1,𝝐2,…,𝝐n] 下的坐标
(
𝑥
1
,
𝑥
2
,
…
,
𝑥
n
)
(𝑥_1, 𝑥_2, … , 𝑥_n)
(x1,x2,…,xn) 唯一, 且
𝜶
=
𝑥
1
𝝐
1
+
𝑥
2
𝝐
2
+
⋯
+
𝑥
𝑛
𝝐
𝑛
𝜶 = 𝑥_1𝝐_1 + 𝑥_2𝝐_2 + ⋯ + 𝑥_𝑛𝝐_𝑛
𝜶=x1𝝐1+x2𝝐2+⋯+xn𝝐n又
𝑇
𝑇
T是线性变换, (保持线性组合不变) 必有
𝑇
𝜶
=
𝑇
(
𝑥
1
𝝐
1
+
𝑥
2
𝝐
2
+
⋯
+
𝑥
𝑛
𝝐
𝑛
)
=
𝑥
1
𝑇
𝝐
1
+
𝑥
2
𝑇
𝝐
2
+
⋯
+
𝑥
𝑛
𝑇
𝝐
𝑛
𝑇𝜶 = 𝑇(𝑥_1𝝐_1 + 𝑥_2𝝐_2 + ⋯ + 𝑥_𝑛𝝐_𝑛)= 𝑥_1𝑇𝝐_1 + 𝑥_2𝑇𝝐_2 + ⋯ + 𝑥_𝑛𝑇𝝐_𝑛
T𝜶=T(x1𝝐1+x2𝝐2+⋯+xn𝝐n)=x1T𝝐1+x2T𝝐2+⋯+xnT𝝐n 这说明当已知
𝑇
𝝐
1
,
𝑇
𝝐
2
,
…
,
𝑇
𝝐
𝑛
𝑇𝝐_1, 𝑇𝝐_2, … , 𝑇𝝐_𝑛
T𝝐1,T𝝐2,…,T𝝐n时, 每个向量的像由上式确定, 即线性变换被完全确定.像
𝑇
𝜶
𝑇_𝜶
T𝜶 都可用它们在该基底下的坐标表示出来, 而且表示法是唯一的.
由上面的证明过程可以得到
𝑇
𝜶
=
𝑥
1
𝑇
𝝐
1
+
𝑥
2
𝑇
𝝐
2
+
⋯
+
𝑥
𝑛
𝑇
𝝐
𝑛
𝑇𝜶 = 𝑥_1𝑇𝝐_1 + 𝑥_2𝑇𝝐_2 + ⋯ + 𝑥_𝑛𝑇𝝐_𝑛
T𝜶=x1T𝝐1+x2T𝝐2+⋯+xnT𝝐n,所以在这个时候新基底也就是可以看成
[
𝑇
𝝐
1
,
𝑇
𝝐
2
,
…
,
𝑇
𝝐
𝑛
]
[𝑇𝝐_1, 𝑇𝝐_2, … , 𝑇𝝐_𝑛]
[T𝝐1,T𝝐2,…,T𝝐n] 需要注意的是,确定一个线性变换就是确定每个元的像。 线性变换
𝑇
1
𝑇_1
T1 和
𝑇
2
𝑇_2
T2相等即:
∀
𝜶
∈
𝑉
∀𝜶 ∈ 𝑉
∀𝜶∈V 有
𝑇
1
(
𝜶
)
=
𝑇
2
(
𝜶
)
𝑇_1(𝜶) = 𝑇_2(𝜶)
T1(𝜶)=T2(𝜶). 线性变换是一种对所有向量的映射规则,当基底的像确定时,所有向量的像都被唯一决定,这个映射规则就被确定了
我们可以将线性变换
T
T
T通过矩阵在原基底下表示,我们可以先设为
A
=
[
a
11
a
12
⋯
a
1
n
a
21
a
22
⋯
a
2
n
⋮
⋮
⋱
⋮
a
n
1
a
n
2
⋯
a
n
n
]
A=\\begin{bmatrix} a_{11} & a_{12} & \\cdots & a_{1n} \\\\ a_{21} & a_{22} & \\cdots & a_{2n} \\\\ \\vdots & \\vdots & \\ddots & \\vdots \\\\ a_{n1} & a_{n2} & \\cdots & a_{nn} \\end{bmatrix}
A=
a11a21⋮an1a12a22⋮an2⋯⋯⋱⋯a1na2n⋮ann
,其中第
𝑗
𝑗
j 列就是基向量的像
𝑇
𝝐
𝑗
𝑇𝝐_𝑗
T𝝐j 在基底
[
𝝐
1
,
𝝐
2
,
…
,
𝝐
𝑛
]
[𝝐_1, 𝝐_2, … , 𝝐_𝑛]
[𝝐1,𝝐2,…,𝝐n] 下的坐标 所以
[
𝑇
𝝐
1
,
𝑇
𝝐
2
,
…
,
𝑇
𝝐
𝑛
]
=
[
𝝐
1
,
𝝐
2
,
…
,
𝝐
𝑛
]
[
a
11
a
12
⋯
a
1
n
a
21
a
22
⋯
a
2
n
⋮
⋮
⋱
⋮
a
n
1
a
n
2
⋯
a
n
n
]
=
[
𝝐
1
,
𝝐
2
,
…
,
𝝐
𝑛
]
𝐴
[𝑇𝝐_1, 𝑇𝝐_2, … , 𝑇𝝐_𝑛] = [𝝐_1, 𝝐_2, … , 𝝐_𝑛]\\begin{bmatrix} a_{11} & a_{12} & \\cdots & a_{1n} \\\\ a_{21} & a_{22} & \\cdots & a_{2n} \\\\ \\vdots & \\vdots & \\ddots & \\vdots \\\\ a_{n1} & a_{n2} & \\cdots & a_{nn} \\end{bmatrix}= [𝝐_1, 𝝐_2, … , 𝝐_𝑛]𝐴
[T𝝐1,T𝝐2,…,T𝝐n]=[𝝐1,𝝐2,…,𝝐n]
a11a21⋮an1a12a22⋮an2⋯⋯⋱⋯a1na2n⋮ann
=[𝝐1,𝝐2,…,𝝐n]A
𝐴
=
[
𝑇
(
𝝐
1
)
𝑇
(
𝝐
2
)
⋯
𝑇
(
𝝐
n
)
]
𝐴 =\\begin{bmatrix} 𝑇(𝝐_1)&𝑇(𝝐_2)& ⋯ &𝑇(𝝐_n) \\end{bmatrix}
A=[T(𝝐1)T(𝝐2)⋯T(𝝐n)] 这个时候有的人可能就会感觉到这个形式有一点点的熟悉感了,没错,这个和上一篇的末尾那个过渡矩阵的形式非常的相似,那么相应的定理这里就不再赘述了
4.2 定理二
定理:对于每个
𝑛
𝑛
n 阶矩阵
𝐴
𝐴
A, 在
𝑛
𝑛
n 维线性空间
𝑉
𝑛
𝑉_𝑛
Vn 中必存在唯一的线性变换
𝑇
𝑇
T, 使得
𝑇
𝑇
T 在
𝑉
𝑛
𝑉_𝑛
Vn 中给定的基底下的矩阵为
𝐴
𝐴
A。
代数证明:设
𝜶
𝜶
𝜶 为
𝑉
𝑛
𝑉_𝑛
Vn 中任意一个向量, 坐标为
𝐗
=
(
𝑥
1
,
𝑥
2
,
…
,
𝑥
𝑛
)
𝑇
𝐗 = (𝑥_1, 𝑥_2, … , 𝑥_𝑛)^𝑇
X=(x1,x2,…,xn)T 即
𝜶
=
[
𝝐
1
,
𝝐
2
,
…
,
𝝐
𝑛
]
𝐗
𝜶 = [𝝐_1, 𝝐_2, … , 𝝐_𝑛]𝐗
𝜶=[𝝐1,𝝐2,…,𝝐n]X 令
𝑇
𝑇
T 是
𝑉
𝑉
V 上的一个变换, 使
𝑇
𝜶
𝑇𝜶
T𝜶 的坐标为
𝐴
𝐗
𝐴𝐗
AX, 即:
𝑇
𝜶
=
[
𝝐
1
,
𝝐
2
,
…
,
𝝐
𝑛
]
(
𝐴
𝐗
)
𝑇𝜶 = [𝝐_1, 𝝐_2, … , 𝝐_𝑛](𝐴𝐗)
T𝜶=[𝝐1,𝝐2,…,𝝐n](AX) 下面证明该变换就是满足我们定理二的要求
𝜷
∈
𝑉
𝑛
𝜷 ∈ 𝑉_𝑛
𝜷∈Vn, 且
𝜷
=
[
𝝐
1
,
𝝐
2
,
…
,
𝝐
𝑛
]
𝐘
𝜷 = [𝝐_1, 𝝐_2, … , 𝝐_𝑛]𝐘
𝜷=[𝝐1,𝝐2,…,𝝐n]Y,
𝐘
𝐘
Y 是
𝜷
𝜷
𝜷 的坐标列向量,
a
a
a,
b
b
b 为任意数, 于是
𝑎
𝜶
+
𝑏
𝜷
𝑎𝜶 + 𝑏𝜷
a𝜶+b𝜷 的坐标为
𝑎
𝐗
+
𝑏
𝐘
𝑎𝐗 + 𝑏𝐘
aX+bY. 所以
𝑇
(
𝑎
𝜶
+
𝑏
𝜷
)
=
[
𝝐
1
,
𝝐
2
,
…
,
𝝐
𝑛
]
(
𝐴
(
𝑎
𝐗
+
𝑏
𝐘
)
)
=
[
𝝐
1
,
𝝐
2
,
…
,
𝝐
𝑛
]
(
𝑎
𝐴
𝐗
+
𝑏
𝐴
𝐘
)
=
𝑎
[
𝝐
1
,
𝝐
2
,
…
,
𝝐
𝑛
]
(
𝐴
𝐗
)
+
𝑏
[
𝝐
1
,
𝝐
2
,
…
,
𝝐
𝑛
]
(
𝐴
𝐘
)
=
𝑎
𝑇
𝜶
+
𝑏
𝑇
𝜷
𝑇(𝑎𝜶 + 𝑏𝜷) = [𝝐_1, 𝝐_2, … , 𝝐_𝑛](𝐴(𝑎𝐗 + 𝑏𝐘))= [𝝐_1, 𝝐_2, … , 𝝐_𝑛](𝑎𝐴𝐗 + 𝑏𝐴𝐘)= 𝑎[𝝐_1, 𝝐_2, … , 𝝐_𝑛](𝐴𝐗) + 𝑏[𝝐_1, 𝝐_2, … , 𝝐_𝑛](𝐴𝐘)= 𝑎𝑇𝜶 + 𝑏𝑇𝜷
T(a𝜶+b𝜷)=[𝝐1,𝝐2,…,𝝐n](A(aX+bY))=[𝝐1,𝝐2,…,𝝐n](aAX+bAY)=a[𝝐1,𝝐2,…,𝝐n](AX)+b[𝝐1,𝝐2,…,𝝐n](AY)=aT𝜶+bT𝜷故 𝑇 为线性变换.
𝑇
𝑇
T 在基底
[
𝝐
1
,
𝝐
2
,
…
,
𝝐
𝑛
]
[𝝐_1, 𝝐_2, … , 𝝐_𝑛]
[𝝐1,𝝐2,…,𝝐n] 下的矩阵恰为
𝐴
𝐴
A. 因为这里我们并不知道每一列的具体情况,所以对我们来说每一列的证明过程都是一致的,我们也就只需要将这个证明过程抽象出来,只需证明
𝐴
𝐴
A 的第
𝑗
𝑗
j 列
𝐴
𝑗
𝐴_𝑗
Aj 就是
𝑇
𝝐
𝑗
𝑇𝝐_𝑗
T𝝐j 在
[
𝝐
1
,
𝝐
2
,
…
,
𝝐
𝑛
]
[𝝐_1, 𝝐_2, … , 𝝐_𝑛]
[𝝐1,𝝐2,…,𝝐n] 下的坐标即可。 由于
𝝐
𝑗
=
0
𝝐
1
+
⋯
+
1
𝝐
𝑗
+
⋯
+
0
𝝐
𝑛
𝝐_𝑗 = 0𝝐_1 + ⋯ + 1𝝐_𝑗 + ⋯ + 0𝝐_𝑛
𝝐j=0𝝐1+⋯+1𝝐j+⋯+0𝝐n, 故其坐标恰为
𝐞
𝑗
=
(
0
,
…
,
1
,
…
,
0
)
𝑇
𝐞_𝑗 = (0, … , 1, … , 0)^𝑇
ej=(0,…,1,…,0)T .
𝑇
𝝐
𝑗
=
[
𝝐
1
,
…
,
𝝐
𝑛
]
(
𝐴
𝐞
𝑗
)
=
[
𝝐
1
,
…
,
𝝐
𝑛
]
𝐴
𝑗
𝑇𝝐_𝑗 = [𝝐_1, … , 𝝐_𝑛](𝐴𝐞_𝑗) = [𝝐_1, … , 𝝐_𝑛]𝐴_𝑗
T𝝐j=[𝝐1,…,𝝐n](Aej)=[𝝐1,…,𝝐n]Aj 由定理 1 知道
T
T
T 是唯一的, 因此我们找到了所求的线性变换
𝑇
𝑇
T.
几何证明:因为
n
n
n阶矩阵
A
A
A,所以矩阵
A
A
A为满秩矩阵,那么原本的空间
V
n
V_n
Vn中的基底构成的矩阵乘以这个矩阵
A
A
A,可以得到一个新的满秩矩阵,将这个矩阵拆开变成不相关的
n
n
n个向量可以构成一个新的基底,这个时候我们就可以看成是线性变换
T
T
T将原基底变成了新基底。
综合定理 1 和 2 有如下结论: 在
𝑛
𝑛
n 维线性空间
𝑉
𝑛
𝑉_𝑛
Vn 的一个给定基底下, 若
𝑉
𝑛
𝑉_𝑛
Vn 的每个线性变换
𝑇
𝑇
T与它在该基底下的矩阵对应, 则在
𝑉
𝑛
𝑉_𝑛
Vn上的全体线性变换所构成的集合
𝐿
(
𝑉
)
𝐿(𝑉)
L(V) 与全体
𝑛
𝑛
n阶矩阵构成的集合之间一一对应
4.3 线性变换性质
五、相似矩阵
5.1 定义
设
𝐴
,
𝐵
𝐴, 𝐵
A,B 为两个
𝑛
𝑛
n 阶矩阵。若存在满秩矩阵
𝑀
𝑀
M, 使
𝐵
=
𝑀
−
1
𝐴
𝑀
𝐵 = 𝑀^{−1}𝐴𝑀
B=M−1AM成立, 则称矩阵
𝐴
𝐴
A 与
𝐵
𝐵
B 相似。记为
𝐴
∼
𝐵
𝐴 ∼ 𝐵
A∼B.
5.2 两个矩阵关系
设线性空间
𝑉
𝑛
𝑉_𝑛
Vn 中线性变换
𝑇
𝑇
T 在两组基底
[
𝝐
1
,
𝝐
2
,
…
,
𝝐
𝑛
]
[𝝐_1, 𝝐_2, … , 𝝐_𝑛]
[𝝐1,𝝐2,…,𝝐n] 和
[
𝜼
1
,
𝜼
2
,
…
,
𝜼
𝑛
]
[𝜼_1, 𝜼_2, …, 𝜼_𝑛]
[𝜼1,𝜼2,…,𝜼n]下的矩阵为
𝐴
𝐴
A 和
𝐵
𝐵
B, 且由基底
[
𝝐
]
[𝝐]
[𝝐] 到
[
𝜼
]
[𝜼]
[𝜼] 的过渡矩阵为
𝑀
𝑀
M
𝑇
[
𝝐
1
,
…
,
𝝐
𝑛
]
=
[
𝝐
1
,
…
,
𝝐
𝑛
]
𝐴
𝑇[𝝐_1, … , 𝝐_𝑛] = [𝝐_1, … , 𝝐_𝑛]𝐴
T[𝝐1,…,𝝐n]=[𝝐1,…,𝝐n]A
𝑇
[
𝜼
1
,
…
,
𝜼
𝑛
]
=
[
𝜼
1
,
…
,
𝜼
𝑛
]
𝐵
𝑇[𝜼_1, … , 𝜼_𝑛] = [𝜼_1, … , 𝜼_𝑛]𝐵
T[𝜼1,…,𝜼n]=[𝜼1,…,𝜼n]B
[
𝜼
1
,
…
,
𝜼
𝑛
]
=
[
𝝐
1
,
…
,
𝝐
𝑛
]
𝑀
[𝜼_1, … , 𝜼_𝑛] = [𝝐_1, … , 𝝐_𝑛]𝑀
[𝜼1,…,𝜼n]=[𝝐1,…,𝝐n]M 显然
𝑀
𝑀
M 可逆, 且
[
𝝐
1
,
…
,
𝝐
𝑛
]
=
[
𝜼
1
,
…
,
𝜼
𝑛
]
𝑀
−
1
[𝝐_1, … , 𝝐_𝑛] = [𝜼_1, … , 𝜼_𝑛]𝑀^{−1}
[𝝐1,…,𝝐n]=[𝜼1,…,𝜼n]M−1 则
[
𝜼
1
,
…
,
𝜼
𝑛
]
𝐵
=
𝑇
[
𝜼
1
,
…
,
𝜼
𝑛
]
=
𝑇
(
[
𝝐
1
,
…
,
𝝐
𝑛
]
𝑀
)
=
(
𝑇
[
𝝐
1
,
…
,
𝝐
𝑛
]
)
𝑀
=
(
[
𝝐
1
,
…
,
𝝐
𝑛
]
𝐴
)
𝑀
=
(
[
𝜼
1
,
…
,
𝜼
𝑛
]
𝑀
−
1
)
𝐴
𝑀
=
[
𝜼
1
,
…
,
𝜼
𝑛
]
(
𝑀
−
1
𝐴
𝑀
)
[𝜼_1, … , 𝜼_𝑛]𝐵 = 𝑇[𝜼_1, … , 𝜼_𝑛]= 𝑇([𝝐_1, … , 𝝐_𝑛]𝑀)= (𝑇[𝝐_1, … , 𝝐_𝑛])𝑀= ([𝝐_1, … , 𝝐_𝑛]𝐴)𝑀= ([𝜼_1 , … , 𝜼_𝑛]𝑀^{−1})𝐴𝑀= [𝜼_1, … , 𝜼_𝑛](𝑀^{−1}𝐴𝑀)
[𝜼1,…,𝜼n]B=T[𝜼1,…,𝜼n]=T([𝝐1,…,𝝐n]M)=(T[𝝐1,…,𝝐n])M=([𝝐1,…,𝝐n]A)M=([𝜼1,…,𝜼n]M−1)AM=[𝜼1,…,𝜼n](M−1AM) 由线性变换在同一基底下矩阵的唯一性可知:
𝐵
=
𝑀
−
1
𝐴
𝑀
𝐵 = 𝑀^{−1}𝐴𝑀
B=M−1AM 这就是线性变换在不同基底下的矩阵之间的关系
5.3 性质
1.反身性: 𝐴 ∼ 𝐴 矩阵和其自身相似,此时的
M
M
M为可以单位矩阵 2.对称性: 若 𝐴 ∼ 𝐵, 则 𝐵 ∼ 𝐴 这个在等号两侧分别乘以逆矩阵就可以由
𝐵
=
𝑀
−
1
𝐴
𝑀
𝐵 = 𝑀^{−1}𝐴𝑀
B=M−1AM得到
𝑀
𝐵
𝑀
−
1
=
𝐴
𝑀𝐵𝑀^{−1} = 𝐴
MBM−1=A,一样的形式,只不过形式中的
M
M
M为其逆矩阵 3. 传递性: 若 𝐴 ∼ 𝐵, 𝐵 ∼ 𝐶, 则 𝐴 ∼ 𝐶 设
𝐵
=
𝑀
1
−
1
𝐴
𝑀
1
𝐵 = 𝑀_1^{−1}𝐴𝑀_1
B=M1−1AM1与
C
=
𝑀
2
−
1
B
𝑀
2
C = 𝑀_2^{−1}B𝑀_2
C=M2−1BM2,则
C
=
𝑀
2
−
1
B
𝑀
2
=
𝑀
2
−
1
𝑀
1
−
1
𝐴
𝑀
1
𝑀
2
=
(
𝑀
2
−
1
𝑀
1
−
1
)
𝐴
(
𝑀
1
𝑀
2
)
=
(
𝑀
1
𝑀
2
)
−
1
𝐴
𝑀
1
𝑀
2
C = 𝑀_2^{−1}B𝑀_2=𝑀_2^{−1}𝑀_1^{−1}𝐴𝑀_1𝑀_2=(𝑀_2^{−1}𝑀_1^{−1})𝐴(𝑀_1𝑀_2)=(𝑀_1𝑀_2)^{-1}𝐴𝑀_1𝑀_2
C=M2−1BM2=M2−1M1−1AM1M2=(M2−1M1−1)A(M1M2)=(M1M2)−1AM1M2 4.线性变换在不同基底下所对应的矩阵是相似的。反过来, 若两个矩阵相似, 则可以看作是同一个线性变换在两组不同基下的矩阵 很多时候视角的转变能帮助我们在很大程度上简化问题
5.4 如何求
当我们已知线性变换
T
T
T在基底1下的矩阵为
A
A
A,要求其在基底2下的矩阵为多少,则可以通过基底1到基底2的过渡矩阵来求。 我们可以先用过渡矩阵的办法求出基底1到基底2变换的过渡矩阵及其逆矩阵,然后用
𝐵
=
𝑀
−
1
𝐴
𝑀
𝐵 = 𝑀^{−1}𝐴𝑀
B=M−1AM来求得目标矩阵
B
B
B。
5.5 对角矩阵
相同秩的
n
n
n阶矩阵总是相似矩阵 证明: 设
𝐴
𝐴
A 是线性变换
𝑇
𝑇
T 在基底
[
𝝐
1
,
…
,
𝝐
𝑛
]
[𝝐_1, … , 𝝐_𝑛]
[𝝐1,…,𝝐n] 下的矩阵, 则
𝑇
[
𝝐
1
,
…
,
𝝐
𝑛
]
=
[
𝝐
1
,
…
,
𝝐
𝑛
]
𝐴
𝑇[𝝐_1, … , 𝝐_𝑛] = [𝝐_1, … , 𝝐_𝑛]𝐴
T[𝝐1,…,𝝐n]=[𝝐1,…,𝝐n]A即
𝑇
𝝐
𝑗
=
𝜆
𝑗
𝝐
𝑗
,
𝑇𝝐_𝑗 = 𝜆_𝑗𝝐_𝑗,
T𝝐j=𝜆j𝝐j,for
𝑗
=
1
,
…
,
𝑛
𝑗 = 1, … , 𝑛
j=1,…,n。 令新基底
𝜼
𝑗
=
𝝐
𝑖
𝑗
𝜼_𝑗 = 𝝐_{𝑖𝑗}
𝜼j=𝝐ij,for
𝑗
=
1
,
…
,
𝑛
𝑗 = 1, … , 𝑛
j=1,…,n。则
𝑇
𝜼
𝑗
=
𝑇
𝝐
𝑖
𝑗
=
𝜆
𝑖
𝑗
𝝐
𝑖
𝑗
=
𝜆
𝑖
𝑗
𝜼
j
𝑇𝜼_𝑗 = 𝑇𝝐_{𝑖𝑗}= 𝜆_{𝑖𝑗}𝝐_{𝑖𝑗}= 𝜆_{𝑖𝑗}𝜼_j
T𝜼j=T𝝐ij=𝜆ij𝝐ij=𝜆ij𝜼j 故
[
𝑇
𝜼
1
,
…
,
𝑇
𝜼
𝑛
]
=
[
𝜼
1
,
…
,
𝜼
n
]
𝐵
[𝑇𝜼_1, … , 𝑇𝜼_𝑛] = [𝜼_1, … , 𝜼_n]𝐵
[T𝜼1,…,T𝜼n]=[𝜼1,…,𝜼n]B 所以
A
,
B
A, B
A,B 是同一线性变换在不同基底下的矩阵, 因而它们相似
总结
因为文章长度原因,本篇文章先写到这里,预计在下一篇可以完结掉本章的内容,下面一章会讲特征值与特征向量还有对角化,这两个也是线性代数很重要的一部分内容,如果长度允许的话作者也会适当加上一些比较经典的例题还有讲解。这篇也是写了好几天啊,希望下一篇别偷懒哈哈。


评论前必须登录!
注册