 网硕互联帮助中心
04:使用 VS Code Remote-SSH 与 Dev Container 建立 ROS1 开发工作流
摘要:这一章不把 VS Code 当成“装几个插件就结束”。我们会先确定 IDE 到底运行在哪一层,再建立两套互补工作流:Remote-SSH Host 负责日常编辑、Git、Docker 和 Host→Container GDB;Dev Container 负责最准确的 ROS1 C++ IntelliSense、/opt/ros/noetic 浏览和 Container 内调试。 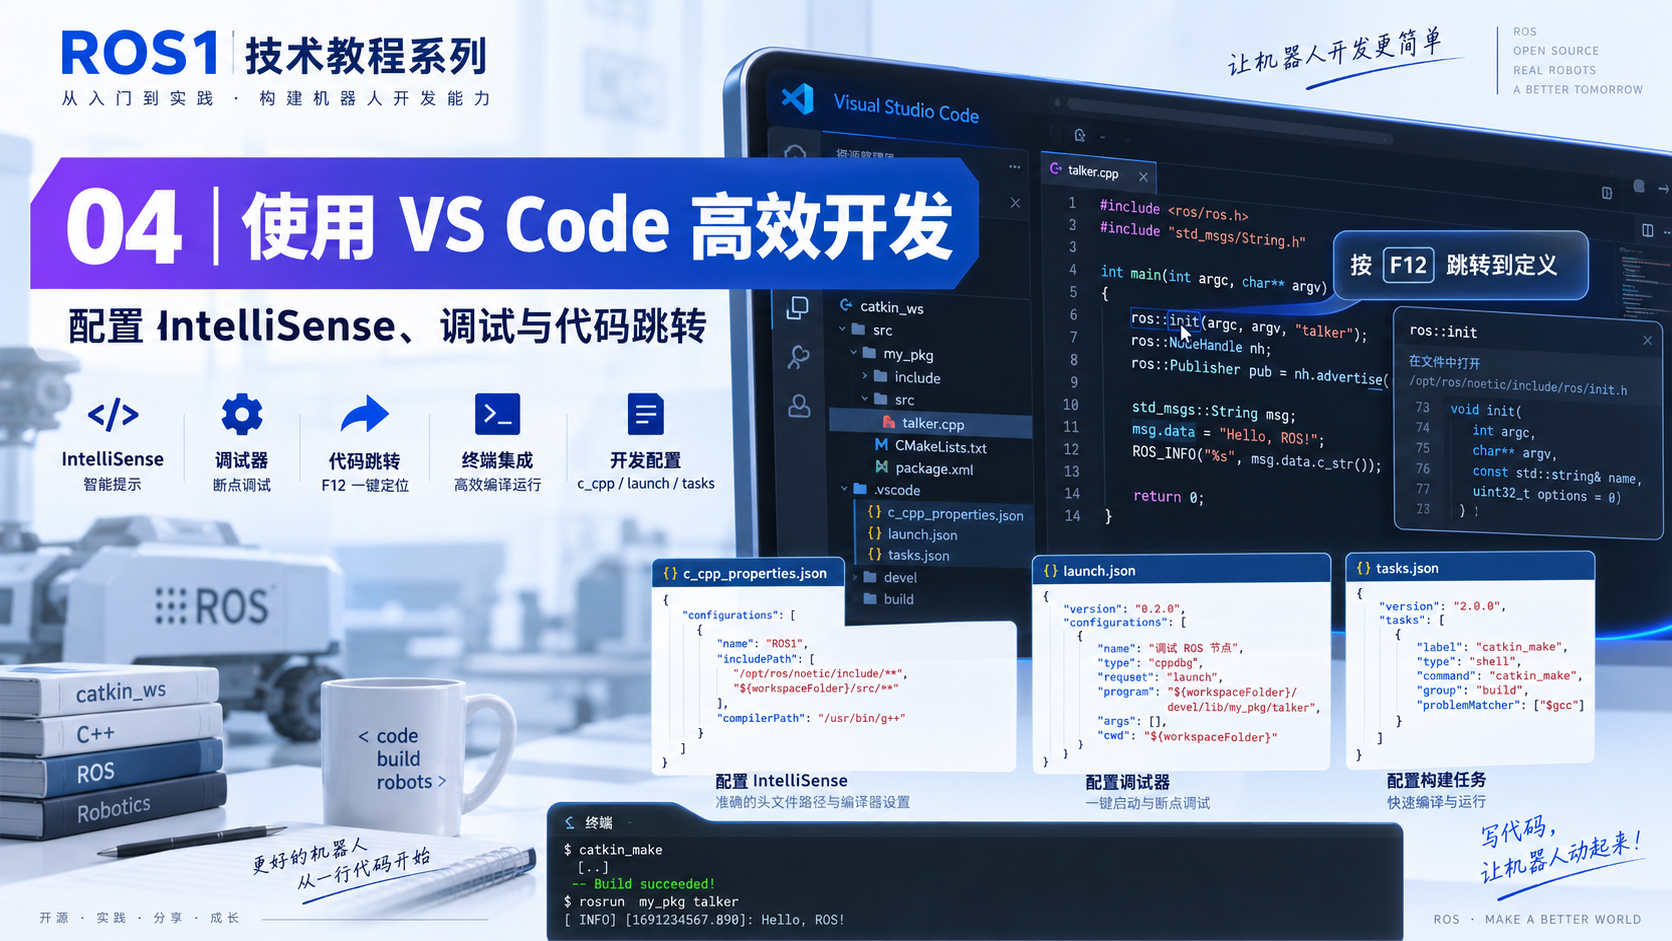
文章目录
- 04:使用 VS Code Remote-SSH 与 Dev Container 建立 ROS1 开发工作流
-
- 本章目标
- 为什么先确定“VS Code 在哪一层”
- Step 1:把整个仓库作为 Remote-SSH Workspace 打开
-
- 检查点
- Step 2:安装 Host 侧基础扩展
- Step 3:普通 Host Terminal 与 ROS Container Terminal 不要混
-
- 这个 Profile 本质上是什么
- 为什么使用 `–project-directory`
- Step 4:用 Container Tools 看“Container 里真实存在的文件”
- Step 5:理解 Reopen in Container
- Step 6:为什么 Dev Container 根目录仍然是 `/workspace`
- Step 7:理解 `.devcontainer/ros_env.bash`
- Step 8:先理解 Host IntelliSense 的边界
- Step 9:阅读 `c_cpp_properties.json`
- Step 10:理解四组 ROS include path
-
- 10.1 `ros_ws/src/**`
- 10.2 `ros_ws/devel/include` 与 `/**`
- 10.3 roscpp 精确 include root
- 10.4 `ros_debug_ws/src/**`
- 10.5 `ros_debug_ws/devel/include`
- Step 11:第一次做 F12 前,先准备 roscpp 源码
- Step 12:使用 `C/C++: Log Diagnostics` 看事实
- Step 13:理解 Reset、Rescan 和 Reload 的区别
- Step 14:Remote-SSH Host F5 的总体结构
- Step 15:Reopen in Container 后 F5 为什么更简单
- 本章常见问题
-
- VS Code 能搜索到 `ros.h`,但 `#include <ros/ros.h>` F12 不跳
- Host 上 `/opt/ros/noetic/include` 不存在
- ROS1 插件能用环境,但检测不到 catkin workspace
- 本章练习
- 参考资料
本章目标
完成本章后,你应该能够:
为什么先确定“VS Code 在哪一层”
当前环境不是一个单层 Linux 桌面,而是:
Windows
|
| VS Code Remote-SSH
v
Ubuntu 24.04 Host
|
| Docker
v
ros1-dev Container
Ubuntu 20.04 + ROS1 Noetic
如果不先分清这三层,就很容易产生下面的误解:
“Container 里明明有 /opt/ros/noetic,为什么 F12 找不到?”
“Host F5 为什么能调 Container 里的程序?”
“普通 VS Code Terminal 和 Container Terminal 为什么路径不一样?”
答案都取决于:
当前 VS Code Extension Host 在哪里运行?
Step 1:把整个仓库作为 Remote-SSH Workspace 打开
推荐主工作方式:
Windows VS Code
↓ Remote-SSH
Ubuntu 24.04 Host
↓ 打开
/home/wdfk/share/ros1-docker
不要只打开:
/home/wdfk/share/ros1-docker/ros_ws
因为整个仓库里还包括:
Dockerfile
compose.yaml
.devcontainer/
.vscode/
ros_debug_ws/
它们都是完整开发环境的一部分。
检查点
VS Code Explorer 顶层应该能同时看到:
.devcontainer
.vscode
Dockerfile
compose.yaml
docs
ros_ws
ros_debug_ws
Step 2:安装 Host 侧基础扩展
仓库的:
.vscode/extensions.json
推荐:
ms-vscode.cpptools
ms-azuretools.vscode-containers
docker.docker
ms-vscode-remote.remote-containers
它们分别用于:
C/C++
→ IntelliSense、F12、cppdbg/GDB
Container Tools
→ Container/Image/Volume/Logs/Files
Docker DX
→ Dockerfile / Compose 编辑辅助
Dev Containers
→ Reopen in Container / Attach
ROS1 专用扩展放在 Dev Container 配置中:
Ranch-Hand-Robotics.rde-ros-1
这样 ROS 插件真正运行在有 Noetic 环境的 Container Extension Host 中,而不是强迫 Ubuntu24 Host 模拟完整 Noetic 安装环境。
Step 3:普通 Host Terminal 与 ROS Container Terminal 不要混
Remote-SSH Host 窗口里新建普通终端:
pwd
通常得到:
/home/wdfk/share/ros1-docker
这是 Host shell。
仓库在 .vscode/settings.json 中定义了另一个 Terminal Profile:
ROS1 Container Bash
在 VS Code:
Terminal
→ New Terminal
→ 右侧下拉
→ ROS1 Container Bash
再:
pwd
应该是:
/workspace
再检查:
echo "$ROS_DISTRO"
应该是:
noetic
这个 Profile 本质上是什么
配置核心等价于:
docker compose \\
–project-directory <workspace> \\
exec ros1-dev bash
它不是 ROS 插件,也不是新的 shell 类型,只是 VS Code 帮你固定了一条 docker compose exec 命令。
为什么使用 –project-directory
这样 Compose 始终从整个仓库寻找:
compose.yaml
不依赖终端当前 cwd。
因此你即使在:
ros_ws/src/ros1_hello
打开这个 Profile,也不会因为当前目录变化而找不到 Compose 项目。
Step 4:用 Container Tools 看“Container 里真实存在的文件”
Container Tools 适合回答:
ros1-dev 是否运行?
Image 是哪个?
Container 日志是什么?
/opt/ros/noetic 里到底有哪些文件?
例如 Host Explorer 并不能直接把:
/opt/ros/noetic
当作 Host 目录浏览,因为它属于 Container 文件系统。
此时可以用 Container Tools 的 Files 功能查看:
/opt/ros/noetic/include
/opt/ros/noetic/lib
/ros_entrypoint.sh
/usr/include
这和 bind mount 的 /workspace 不一样。
/workspace
→ Host 文件映射进 Container
/opt/ros/noetic
→ Container Image 自己的文件
这个区别对后面 F12 非常重要。
Step 5:理解 Reopen in Container
点击 VS Code 左下角 Remote 指示器:
Reopen in Container
Dev Containers 会读取:
.devcontainer/devcontainer.json
核心配置:
"dockerComposeFile": "../compose.yaml",
"service": "ros1-dev",
"workspaceFolder": "/workspace",
"remoteUser": "dev"
这不是重新复制一份代码。
因为 /workspace 已经是 Host 仓库 bind mount 进来的同一份文件。
变化的是:
VS Code UI 仍在 Windows
但 Extension Host、Terminal、cpptools、ROS 插件
进入 ros1-dev Container
因此此时 IntelliSense 可以直接访问:
/opt/ros/noetic/include
/usr/include
/usr/include/c++/9
这就是 Dev Container 模式比 Host 模式更接近真实编译环境的原因。
Step 6:为什么 Dev Container 根目录仍然是 /workspace
devcontainer.json 中:
"workspaceFolder": "/workspace"
不要改成:
/workspace/ros_ws
因为你需要同时看到:
/workspace/ros_ws
/workspace/ros_debug_ws
/workspace/.vscode
/workspace/.devcontainer
/workspace/compose.yaml
后面阅读 roscpp 源码时,业务代码和上游源码会同时参与导航和调试。
代价是:某些 ROS 插件只会把“VS Code 根目录”当作 catkin workspace 检测目标。
当前根目录是:
/workspace
而真正的 catkin workspace 是:
/workspace/ros_ws
所以插件可能显示:
Build tool NOT detected
这不等于 ROS 环境坏了。
本工程对构建使用显式 Task:
ROS1 [DEV CONTAINER]: Build ros1_hello
让任务明确 cd /workspace/ros_ws 再执行:
catkin build ros1_hello
Step 7:理解 .devcontainer/ros_env.bash
文件内容很短:
source /opt/ros/noetic/setup.bash
if [ -f /workspace/ros_debug_ws/devel/setup.bash ]; then
source /workspace/ros_debug_ws/devel/setup.bash
fi
if [ -f /workspace/ros_ws/devel/setup.bash ]; then
source /workspace/ros_ws/devel/setup.bash
fi
顺序非常重要:
Noetic underlay
↓
ros_debug_ws overlay
↓
ros_ws overlay
最终业务 workspace 在最上层。
为什么不直接把 ROS 插件配置成:
/workspace/ros_ws/devel/setup.bash
因为第一次打开工程时 ros_ws 可能还没构建,devel/setup.bash 还不存在。
而 ros_env.bash 可以:
有 overlay 就 source
没有就跳过
所以它是稳定入口。
Step 8:先理解 Host IntelliSense 的边界
回到 Remote-SSH Host 窗口。
此时 ms-vscode.cpptools 运行在:
Ubuntu 24.04 Host
而不是 Container。
因此:
Host 能直接访问:
/home/wdfk/share/ros1-docker/…
/usr/include
/usr/bin/g++
Host 不能直接访问:
/opt/ros/noetic
Container /usr/include/c++/9
这就是为什么 Host IntelliSense 需要:
ros_debug_ws
把需要阅读的 ROS 上游源码放到 Host 可见的 bind-mount 目录中。
Step 9:阅读 c_cpp_properties.json
打开:
.vscode/c_cpp_properties.json
先看编译器:
"compilerPath": "/usr/bin/g++"
在 Remote-SSH Host 中,这个路径指的是:
Ubuntu24 Host 的 g++
C/C++ 扩展会询问它,并自动得到 Host 系统 include:
/usr/include/c++/…
/usr/include/x86_64-linux-gnu
/usr/include
所以不要手工堆:
"/usr/include/**",
"/usr/include/x86_64-linux-gnu/**"
如果 Boost 已安装,Host g++ 的系统 include 就应该能找到它。
Step 10:理解四组 ROS include path
配置中最重要的是:
"includePath": [
"${workspaceFolder}/ros_ws/src/**",
"${workspaceFolder}/ros_ws/devel/include",
"${workspaceFolder}/ros_ws/devel/include/**",
"${workspaceFolder}/ros_debug_ws/src/ros_comm/clients/roscpp/include",
"${workspaceFolder}/ros_debug_ws/src/**",
"${workspaceFolder}/ros_debug_ws/devel/include",
"${workspaceFolder}/ros_debug_ws/devel/include/**",
"/opt/ros/noetic/include"
]
按职责理解,不要死记路径。
10.1 ros_ws/src/**
自己的 package 源码。
10.2 ros_ws/devel/include 与 /**
自己的 workspace 生成 header,例如以后自己定义 message 后产生的:
my_pkg/MyMessage.h
10.3 roscpp 精确 include root
ros_debug_ws/src/ros_comm/clients/roscpp/include
这是一个标准 C/C++ include root。
因为:
#include <ros/ros.h>
要求编译器/IntelliSense 能找到:
<某个 include root>/ros/ros.h
当前源码实际位置:
ros_comm/clients/roscpp/include/ros/ros.h
所以 include root 应该是它上一级:
ros_comm/clients/roscpp/include
10.4 ros_debug_ws/src/**
用于广泛递归索引其它上游源码:
roscpp_core
rosconsole
ros_comm_msgs
…
但要注意:
递归索引范围
和:
C/C++ 的精确 include root
不是完全相同的概念。
在 Remote-SSH Host 下,src/** 可以帮助 cpptools“看到”很多文件,但 <ros/ros.h> 的 F12 导航仍需要 roscpp 真实 include root 才稳定。
10.5 ros_debug_ws/devel/include
用于 catkin 生成 header:
ros/common.h
std_msgs/String.h
rosgraph_msgs/Clock.h
第 05、06 篇会专门讲这三类 header 的差异。
Step 11:第一次做 F12 前,先准备 roscpp 源码
如果:
ros_debug_ws/src/ros_comm
还不存在,在 Host:
cd /home/wdfk/share/ros1-docker/ros_debug_ws/src
git clone –branch noetic-devel –single-branch \\
https://github.com/ros/ros_comm.git
然后确认:
test -f \\
ros_comm/clients/roscpp/include/ros/ros.h \\
&& echo "ros.h OK"
再回 hello_node.cpp:
#include <ros/ros.h>
把光标放到:
ros/ros.h
按 F12。
目标:
/home/wdfk/share/ros1-docker/
ros_debug_ws/src/ros_comm/clients/roscpp/include/ros/ros.h
这一步只证明:
Header 导航已经能到源码
它还不证明运行时真正加载了自己编译的 Debug libroscpp.so。后者属于第 05 篇。
Step 12:使用 C/C++: Log Diagnostics 看事实
如果 F12 或红线不正常,不要第一反应继续添加 includePath。
执行:
Ctrl+Shift+P
→ C/C++: Log Diagnostics
重点看:
Current Configuration
Compiler Path
Language
Include Paths
System Include Paths
IntelliSense Mode
例如你应该能确认:
Compiler Path: /usr/bin/g++
Language: C++
以及:
include (recursive): …/ros_debug_ws/src
include: …/ros_comm/clients/roscpp/include
如果配置文件里写了路径,但 Diagnostics 里没有,就说明:
当前 Translation Unit 没有真正使用那套配置
这比继续猜路径更可靠。
Step 13:理解 Reset、Rescan 和 Reload 的区别
修改 C/C++ 配置或重新生成大量 header 后,可以按顺序:
C/C++: Reset IntelliSense Database
清理 cpptools 数据库。
然后:
C/C++: Rescan Workspace
重新扫描 workspace。
最后必要时:
Developer: Reload Window
重新加载 VS Code 窗口和扩展。
不要把这三个动作当成“万能修复”。它们适合在路径已经正确、但缓存状态可能过期时使用。
Step 14:Remote-SSH Host F5 的总体结构
本工程的 Host Debug 配置使用:
VS Code cppdbg
运行在 Host
↓ pipeTransport
Docker CLI
↓ docker exec
Container /usr/bin/gdb
↓
Container 中的 hello_node
所以 Host 不需要自己运行 Noetic 的 GDB target。
.vscode/launch.json 中:
"pipeProgram": "docker"
让 cppdbg 调用 Docker。
"debuggerPath": "/usr/bin/gdb"
这个路径是 Container 里的 GDB。
"sourceFileMap": {
"/workspace": "${workspaceFolder}"
}
负责把 DWARF 中记录的 Container 源码路径映射回 Host 文件路径。
第 05 篇会实际使用这条链路。
Step 15:Reopen in Container 后 F5 为什么更简单
如果已经 Reopen in Container:
cpptools
GDB
ELF
源码路径
都在同一个 Container namespace。
因此 Debug 配置可以直接:
"miDebuggerPath": "/usr/bin/gdb"
不需要:
pipeTransport
sourceFileMap /workspace → Host
这也是为什么本工程保留两套 launch config:
[HOST]
→ 日常 Remote-SSH 主窗口使用
[DEV CONTAINER]
→ 深入 Container 内调试时使用
不要把两套字段混在同一个配置里。
本章常见问题
VS Code 能搜索到 ros.h,但 #include <ros/ros.h> F12 不跳
“文件搜索能找到”不等于“它被识别成正确 include root”。
确认配置中存在:
${workspaceFolder}/ros_debug_ws/src/ros_comm/clients/roscpp/include
再用:
C/C++: Log Diagnostics
确认当前 TU 真的加载了它。
Host 上 /opt/ros/noetic/include 不存在
这是正常的。
Remote-SSH Host 模式下主要依靠:
ros_debug_ws/src
ros_debug_ws/devel/include
要直接访问 Container /opt/ros/noetic,使用:
Reopen in Container
或 Container Tools Files。
ROS1 插件能用环境,但检测不到 catkin workspace
当前 VS Code 根目录是:
/workspace
真正 catkin workspace 是:
/workspace/ros_ws
所以插件根目录自动检测不一定成功。
使用仓库提供的 Task:
ROS1 [DEV CONTAINER]: Build ros1_hello
而不是为了迎合插件,把整个 VS Code 根目录改成 /workspace/ros_ws。
本章练习
下一章会继续沿着 hello_node.cpp 往下走:
F12 到 ros/ros.h
↓
找到 ros::init 声明
↓
找到 init.cpp 实现
↓
自己编译 Debug libroscpp.so
↓
让业务 Node 真正加载这份库
↓
F5/F11 进入 roscpp
参考资料
- VS Code Remote Development
- VS Code Dev Containers
- VS Code C++ configuration
- VS Code C++ debugging


评论前必须登录!
注册