 网硕互联帮助中心
目录
一、理论基础
二、MATLAB核心仿真
三、仿真结论分析
四、参考文献
一、理论基础
倒立摆系统是是一个具有高阶次、不稳定、多变量、非线性和强藕合特性的不稳定系统。在控制过程中,为了简化直线一级倒立摆系统分析,在建立实际数学模型过程中,忽略了空气阻力和各种摩擦之后,将直线一级倒立摆系统直接抽象成小车和匀质杆组成的系统,如图1所示。
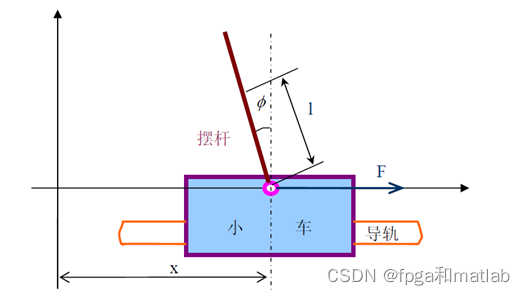
M 小车质量
m 摆杆质量
b 小车摩擦系数
l 摆杆转动轴心到杆质心的长度
I 摆杆惯量
F 加在小车上的力
x
目录
一、理论基础
二、MATLAB核心仿真
三、仿真结论分析
四、参考文献
倒立摆系统是是一个具有高阶次、不稳定、多变量、非线性和强藕合特性的不稳定系统。在控制过程中,为了简化直线一级倒立摆系统分析,在建立实际数学模型过程中,忽略了空气阻力和各种摩擦之后,将直线一级倒立摆系统直接抽象成小车和匀质杆组成的系统,如图1所示。
M 小车质量
m 摆杆质量
b 小车摩擦系数
l 摆杆转动轴心到杆质心的长度
I 摆杆惯量
F 加在小车上的力
x


评论前必须登录!
注册