 网硕互联帮助中心
2026 ROS 2 Lyrical 工程实例(一):从零搭建 AMR 激光 SLAM——Gazebo、slam_toolbox 与 Nav2 全链路跑通
系列: 2026 ROS 2 Lyrical 工程实例 环境: Windows 11、WSL2、Ubuntu 26.04、ROS 2...
系列: 2026 ROS 2 Lyrical 工程实例 环境: Windows 11、WSL2、Ubuntu 26.04、ROS 2...
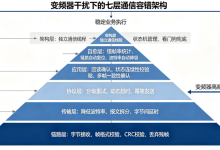
做工业现场调试的朋友,大概率都遇过这个让人崩溃的场景: 控制柜空载调试的时候,485通信、Modbus读写稳得一批,连续跑几天都不带丢一个包;等变频器一带载启动...
Horse3D 游戏引擎研发笔记(五):Ferghana 编辑器——从场景 JSON 到可交互视口Bilibili 同...
Linux 进程管理深度解析:从查看进程到进程状态 一、查看进程在 Linux 中,进程是资源分配的基本单位。系统中每时每刻都有大...
信奥赛csp初赛【完善程序】(解题方法与技巧详解) 一、题型概述 完善程序题是CSP-J第一轮(初赛)...
在 C# 里读文件,using (var reader new StreamReader(\"file.txt\")) 一行搞定,...
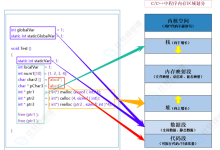
内存管理 栈又叫堆栈–非静态局部变量/函数参数/返回值等等,栈是向下增长的内存映射段是高效的I/O映射方式,用于装载一个共享的动态内...
【C#零基础进阶】委托(Delegate)超详细精讲,从原理到实战全覆盖 📌 前言 很多C#初学者在学...
前面我们学了舵机、超声波、红外遥控、OLED 显示屏、温湿度传感器,Arduino 已经能\"动\"、能\"看\"、能\"遥控\"、能\"显示\"...
std::forward 是 C11 引入的一个工具,位于 头文件中。它的核心作用是完美转发(perfect forwarding...
