 网硕互联帮助中心
OPENVINS-源码解读 -- 第 06 篇 · 相机模型与去畸变
· 本篇你将学到 针孔投影 = 相似三角形 + 像素化两步:z=Kzn\\mathbf z=\\mathbf K\\mathbf z_nz=Kzn,其中 fx...
· 本篇你将学到 针孔投影 = 相似三角形 + 像素化两步:z=Kzn\\mathbf z=\\mathbf K\\mathbf z_nz=Kzn,其中 fx...
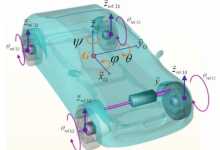
第 13 章:底盘 VMC 限制器与功能释放(FO)闭环 本文聚焦于重型商用车(重卡列车)在 Level 4 级全栈端到端智能驾驶架构下,因控制量(期望加速度...

26年9月来自自动化所、重庆长安科技、中国民用航空大学、北航和桂电的论文“SV-WAM: An Efficient Surround-View World-Ac...

引言:在 Level 4 级全栈端到端智驾系统的量产落地中,重型商用车面临着一道独特的物理难题——从 4D 雷达捕捉障碍物到制动卡钳真正建压,全链路延迟必须被死...
这份笔记为你详细梳理自动驾驶与机器人SLAM技术中至关重要的“几何学”与“运动学”基础。这部分内容是整个自动驾驶学科的地基,后面的IMU预积分、激...
最近在服务器上复现一个自动驾驶 3D 检测项目(基于 mmdet3d 自定义 CUDA ops),结果在环境搭建阶段...
Pixel2GeoCameraGraph双引擎驱动:人脸识别×身体指纹×跨镜追踪构建移民局全域无感通关空间智能底座发布单位:镜像视界...

核心内容摘要这篇文章核心围绕西方学术界四百年来在\"科学\"概念界定上的系统性失能展开全面剖析,核心内容可梳理为以下部分:一、核心立...
· 本篇你将学到Shi-Tomasi 角点判据与 Harris 的关系,以及 goodFeaturesToTrack 的作用;KLT...
前言-SAM 参数详解与调优指南 📖 目录 前言 一、先理解 LIO-SAM 建图的全流程 二、传感器设置参数 2.1 雷达基本参数 2.2 距离过滤 三、I...
