 网硕互联帮助中心
1. 获取空间位置信息:区分画面不同区域清晰度
全局 FV 只输出 1 个数值,代表整幅画面纹理能量总和,丢失空间信息。 典型问题:背景强纹理(树叶、草丛)会淹没主体,导致 AF 把焦点锁到背景。 Paxel 每个子窗口输出独立的FV / FV² / FVcount。固件可以:
- 选择 ROI 对应的 Paxel 作为对焦评估区;
- 区分主体区域、背景区域;
- 过滤干扰区域。
全局 FV 只能回答:整张图有多清晰;Paxel 可以回答:画面哪一块清晰。
2. 实现任意 ROI 对焦(单点、区域、人脸 AF)
硬件通过PAXSH/PAXSV/PAXW/PAXH寄存器定义统计矩形,配合AFINCH/AFINCV隔行隔列抽点。 只对落在窗口内的像素执行统计,窗口外像素直接跳过,以此实现只统计感兴趣区域。
如果使用整帧 FV 统计,硬件没有手段限定只计算画面局部,只能全部像素参与运算,无法实现 ROI 对焦。
3. 降低带宽、功耗与 DMA 吞吐量(硬件流水线特性)
H3A 是实时 Bayer 像素流水线,不需要缓存完整帧。
- Paxel 模式:仅窗口内且满足抽点条件的像素,滤波结果才写入 Paxel 累加器;其余像素直接丢弃,不输出 FV 到 DMA。
- 整帧 FV 模式:所有像素全部执行 IIR/FIR 运算,全部 FV 都参与累加,高分辨率高帧率下硬件吞吐、DMA 带宽压力显著上升。
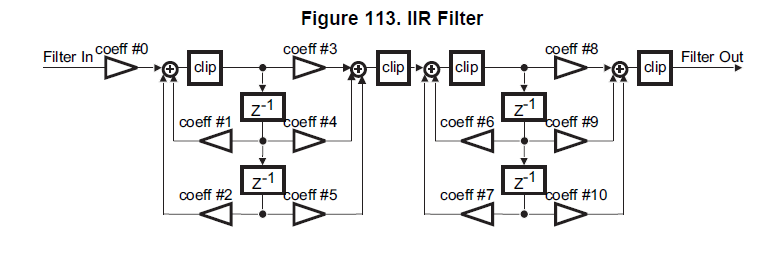
注意:滤波器 IIR/FIR 单元依然每个像素都跑(硬件流水线无法跳过滤波计算),只是不命中 Paxel 窗口时,结果不送入累加器、不存储。 ❗重要纠正:不是窗口外像素跳过 IIR/FIR 计算;滤波是流水线必执行,只是不做结果保存,算力节省主要体现在累加、存储、DMA 输出,不是跳过滤波器运算。
4. 多维统计量,区分真实纹理与噪声
每个 Paxel 独立输出三组统计量:
固件可以校验:FV 很高,但 FVcount 很小 → 仅少量噪点,判定为虚假峰值,拒绝作为对焦窗口。 全局统计模式,噪声、闪光、孤立杂纹直接积分进入总值,无法区分噪声和真实大面积纹理。
5. 支持多区域同时评估,处理遮挡、前景干扰
可以同时开启多个 Paxel,同时得到前景、主体、背景多组 FV 曲线。固件可以对比不同 Paxel 的 FV‑focus 位置曲线,区分真实目标与前景干扰。 全局 FV 是多区域混合叠加,FV 峰值位置畸变,无法分辨。
Paxel 分块方案优劣势
优势
劣势(结合硬件真实约束)
IIRSH 全局唯一,同行多 Paxel 存在 IIR 拖尾串扰 同一行,仅在IIRSH列做一次 IIR 反馈寄存器清零。本行后续 Paxel 无法复位 IIR 状态,继承左侧图像的 IIR 拖尾,HFV 引入偏差。
工程实操:同一行尽量只使用单个 Paxel;必须多个 Paxel 并排时,固件需要评估拖尾带来的 HFV 偏移。
- Paxel 过小:内部有效像素少,FV 信噪比差,噪点波动大;
- Paxel 过大:容易混入背景区域,降低主体权重。
整帧全局 FV 统计的优劣势
| 位置信息 | ✅每个子窗口独立清晰度 | ❌只有全局总和,丢失位置信息 |
| ROI 对焦 | ✅支持单点 / 区域 / 人脸对焦 | ❌无法限定统计区域 |
| 滤波器单元 | 单套 IIR/FIR 硬件,多 Paxel 共享 | 同一套滤波器单元 |
| 存储 & DMA | 仅 Paxel 有效结果输出,带宽低 | 全部 FV 参与累加输出,带宽高 |
| IIR 清零 | 一行仅一次全局 IIRSH;同行右侧 Paxel 受拖尾污染 | 每行一次 IIR 清零,无窗口间串扰 |
| 噪声甄别 | ✅FV/FV²/FVcount 三维校验 | ❌噪声直接计入总和,无法甄别 |
| 固件复杂度 | 高,需要处理窗口、拖尾、坐标映射 | 很低,只需处理单条 FV 曲线 |


评论前必须登录!
注册